Краткое содержание
Важная информация
🟢 Пауза 1,1 секунды между двумя активными операциями переключения
🔴 Без задержки, и следующая активная акция также без задержки.
неверный
🟢🟢🟢
действительный
🟢1,1🟢1,1🟢
неверный
🔴🔴🟢🟢
действительный
🔴🔴🟢1,1🟢
неверный
🔴🟢🔴🟢
действительный
🔴🟢1,1🔴🟢
Описание
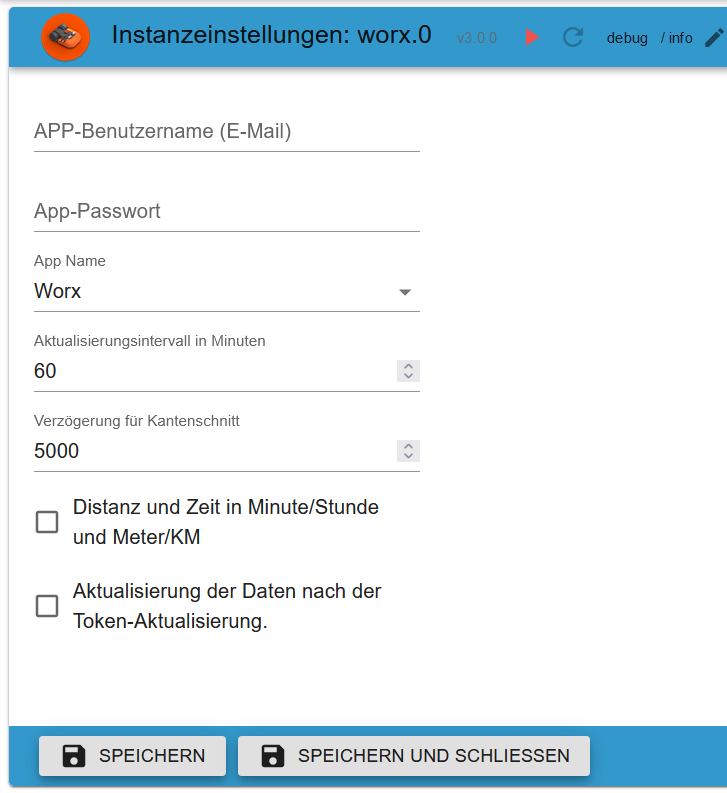
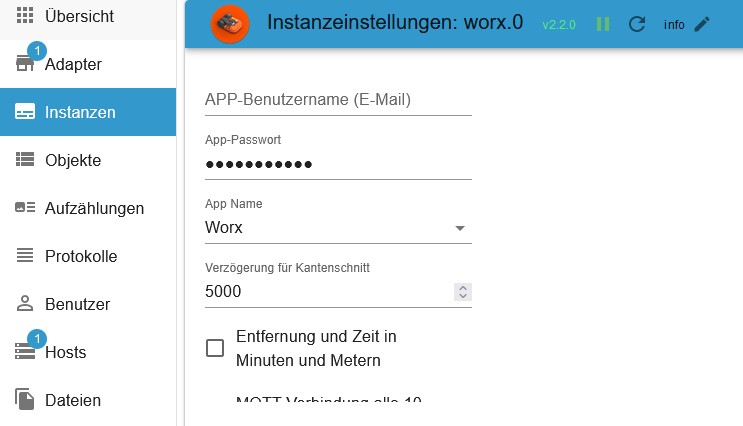
Настройки экземпляра
App EmailВаше имя пользователя приложения (электронная почта)App PasswordВаш пароль от приложения:App NameВыберите ваше устройствоUpdate interval in minutesИнтервал для обновления всех данных (возможный диапазон от 10 до 1440).Delay for EdgeCutКогда следует начинать обрезку краев газона (например, через 5 секунд)?Distance and time in min and m: По умолчанию ч и кмUpdating MQTT data after token update.Загружает данные Worx после обновления токена.Display errors via notifications (for all devices)Включение/выключение уведомлений для всех устройств (можно включить/выключить для каждого устройства отдельно в разделе «Объекты»).Delete session dataЕсли у вас возникли проблемы со входом в систему, удалите текущую сессию.Reset Login counterСбросить счетчик входов в системуRequests limit per day (50-180)Ограничьте количество запросов в день. Это запросы к API, например, установленный интервал и обновления после обновления токена (в настройках экземпляра). Каждый перезапуск генерирует 4 запроса. Кроме того, 1 запрос на статус прошивки и запросы к журналу активности (каждое изменение статуса/ошибки газонокосилки). Установите значение на 100 цифр и проверьте, сколько запросов было отправлено в 23:55. Затем введите это число + 10.Requests limit per 10 minutes (4-15): Ограничение запросов API — необходимо, чтобы 4 шт. в Neustart не могли быть использованы.MQTT limit per day (1-250 pro device): Запросить ограничение MQTT. Die Auswahl ist pro Geräte.Restart limitation per day (1-10)Защита от неизвестных и нежелательных перезагрузок адаптера.MQTT-Verbindung auswählen:Alte AWS-VerbindungИспользуется старое соединение MQTT. Недостаток: каждые 20 минут происходит принудительное отключение, а повторное установление соединения занимает 1 секунду.Neue AWS-VerbindungИспользуется новое MQTT-соединение. Недостаток: соединение разрывается и восстанавливается каждый час из-за токена. Если модуль обнаруживает ошибку, автоматически используется старое соединение.MQTT5-Verbindung (derzeit nicht verfügbar)В данный момент недоступно. В этом случае будет использовано старое соединение.

Информация для входаworx.0.loginInfo
{
    "loginCounter": 1, // Login counter
    "loginDiff": [1741458177709], // Time difference of the last 10 logins
    "lastLoginTimestamp": 1741458177709, // Last login as timestamp
    "lastLoginDate": "2025-03-08T18:22:57.710Z", // Last login as ISO string WITHOUT time zone
    "refreshCounter": 1, // Counter for refreshToken (reset on restart)
    "refreshHistory": [1741516809807], // History refreshToken as timestamp
    "lastRefreshTimestamp": 1741459690942, // Last refreshToken as timestamp
    "lastRefreshDate": "2025-03-08T18:48:10.942Z", // Last refreshToken as ISO String WITHOUT time zone
    "nextRefreshTimestamp": 1743548215943, // Next refreshToken as timestamp
    "nextRefreshDate": "2025-04-01T22:56:55.943Z", // Next refreshToken as ISO String WITHOUT time zone
    "lastError": "", // Last error message
    "errorHistory": [], // History errors as timestamp
    "errorCounter": 0, // Counter of error messages (reset on restart)
    "lastErrorTimestamp": 0, // Last error message as timestamp
    "lastErrorDate": "" // Last error message as ISO string WITHOUT time zone
}
Папка
activityLogЖурнал вашей активности (Wire & Vision / возможно управление)areasОбласти (возможна проводная/контрольная связь)multiZonesМногозонная система (возможно визуальное и контролирующее управление)calendarРасписание (возможна проводная и видеосвязь/управление)Modules: Ваш(и) модуль(и) (Возможна проводная и визуальная связь / управление)mowerВаша газонокосилка (с проводным и визуальным управлением / возможно управление)product: Все свойства устройства (проводное и визуальное / только для чтения)rawMqttВсе данные из облака (Wire & Vision / только для чтения)

Журнал активности (Wire and Vision)
last_updateПоследнее обновление в виде временной метки (Wire & Vision / только для чтения)manuell_updateЗагружает журнал текущей активности (автоматически после изменения статуса - возможно использование Wire & Vision / управления).payloadЖурнал активности в формате JSON-таблицы (для VIS или Blockly)

области (провод)
actualArea: ТекущийactualAreaIndicator: Начало следующей зоны массиваarea_0Начало зоны 1 в метрах (массив=0) (изменяемо) 🟢area_1Начало зоны 2 в метрах (массив=1) (изменяемое значение) 🟢area_2Начало зоны 3 в метрах (массив=2) (изменяемо) 🟢area_3Начало зоны 4 в метрах (массив = 3) (изменяемо) 🟢startSequence: Начало зоны массива (0-9 событий), например, начало только в зоне 3 [2,2,2,2,2,2,2,2,2,2] (изменяемо) 🟢zoneKeeperБезопасное движение на перекрестках в узких зонах (необходимо создать такие зоны) (начиная с версии прошивки 3.30) (можно изменить) 🟢

календарь (Wire)
- Например, установка времени на среду.
wednesday.borderCut: С вырезом по краю или без него (Изменение значения без задержки) (изменяемо) 🔴wednesday.startTime: Время начала чч:мм (0-23/0-59), например, 09:00 (Изменение значения без задержки) (изменяемое) 🔴wednesday.workTimeВремя работы в минутах (180 мин = 3 ч), например, 30 = время окончания 09:30 (Изменение значения без задержки) (изменяемое) 🔴calJson_sendtoЕсли все состояния заданы, нажмите кнопку для отправки (с задержкой в 1,1 секунды). Косилка будет косить в течение 30 минут (время можно изменить) 🟢calJson_tosendЭти данные отправляются в MQTT (расписание кошения устанавливается автоматически). Вы также можете создать этот JSON самостоятельно (он может быть изменен). 🟢calendar.calJson: Массив для еженедельного плана кошения. Вы также можете создать этот массив самостоятельно. (Расписание кошения 1/устанавливается автоматически - только для проводов) (изменяемый) 🔴calendar.calJson2: Массив для еженедельного плана кошения. Вы также можете создать этот массив самостоятельно. (Расписание кошения 2/устанавливается автоматически - только для проводной косилки) (изменяемый) 🔴

календарь (Видение)
- Например, установка времени на пятницу.
- По умолчанию создается 2 временных интервала. Если в приложении создано 3 интервала, то 3 будут созданы и в ioBroker. Если их количество снова уменьшится до 2, эти интервалы будут удалены в ioBroker. День с наибольшим количеством интервалов используется в качестве эталонного для всех дней.
friday.time_0.borderCut: С вырезом по краю или без него (Изменение значения без задержки) (изменяемо) 🔴friday.time_0.startTime: Время начала чч:мм (0-23/0-59), например, 09:00 (Изменение значения без задержки) (изменяемое) 🔴friday.time_0.workTimeВремя работы в минутах (180 мин = 3 ч), например, 30 = Окончание в 09:30 (Изменение значения без задержки) (изменяемое) 🔴friday.time_0.enabled_time: Активация или деактивация времени. (Установка без задержки) (можно изменить) 🔴friday.time_0.zonesКакие зоны следует охватить, например, [1,2,3] (устанавливается без задержки) (может быть изменено) 🔴calJson_sendtoЕсли все состояния установлены, установите для этой кнопки значение «истина». Теперь газонокосилка будет косить 30 минут! (можно изменить) 🟢calJson_tosendЭтот JSON-файл заполняется автоматически и затем отправляется в MQTT. Конечно, вы также можете создать его самостоятельно (можно изменить). 🔴add_timeslotДобавлен дополнительный временной интервал. Неиспользуемые временные интервалы удаляются после перезапуска. (можно изменить) 🔴


Пример временного интервала (Vision)
calJson_tosendЭтот JSON-файл должен содержать данные только один раз за воскресенье и удалять все остальные дни. Необходимо всегда отправлять данные за всю неделю. 🔴
[
    {
        "e": 1, // 0=deactivated/1=activated - Set 0 for deactivated this slot
        "d": 0, // Days 0=sunday, 1=monday, 2=tuesday, 3=wednesday, 4=thursday, 5=friday, 6=saturday
        "s": 360, // Start time in minutes 06:00 (360/60) - (320/60 = 5 hours and 20 minutes)
        "t": 180, // Mowing time in minutes = End time 09:00 (180/60) - (200/60 = 3 hours and 20 minutes)
        "cfg": {
            "cut": {
                "b": 1, // 0=without BorderCut/1=with BorderCut
                "z": [1] // Which zones [1,2,6]
            }
        }
    }
]
модули (проводные и визуальные)
-
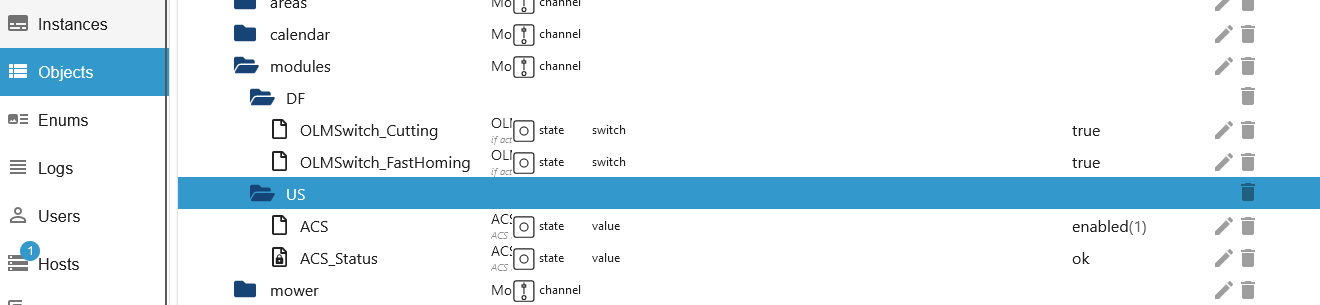
Модуль «Запретная зона» (проводной и визуальный)
DF.OLMSwitch_CuttingПредотвращает наезд на магнитную ленту - true-on/alf-offDF.OLMSwitch_FastHomingБыстрый возврат к зарядной станции — с использованием ярлыков из магнитных полос — включение/выключение по умолчанию
-
Модуль ACS (только проводное соединение)
US.ACSВключение или выключение ACS - 1-вкл/0-выкл 🟢US.ACS_StatusСтатус из модуля ACS (только для чтения)
-
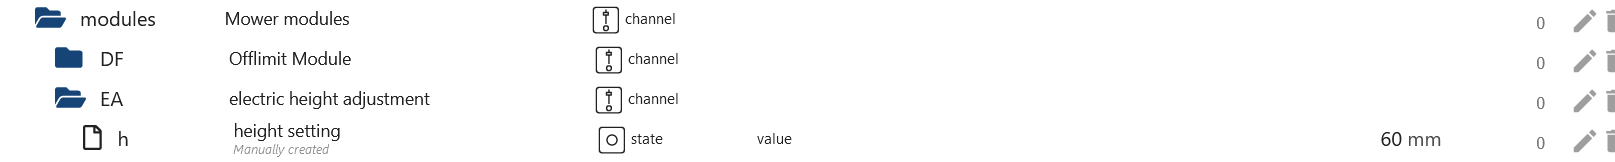
Модуль EA (только для Vision)
EA.heightРегулировка высоты косилки от 30 до 60 дюймов с шагом 5 мм 🟢
-
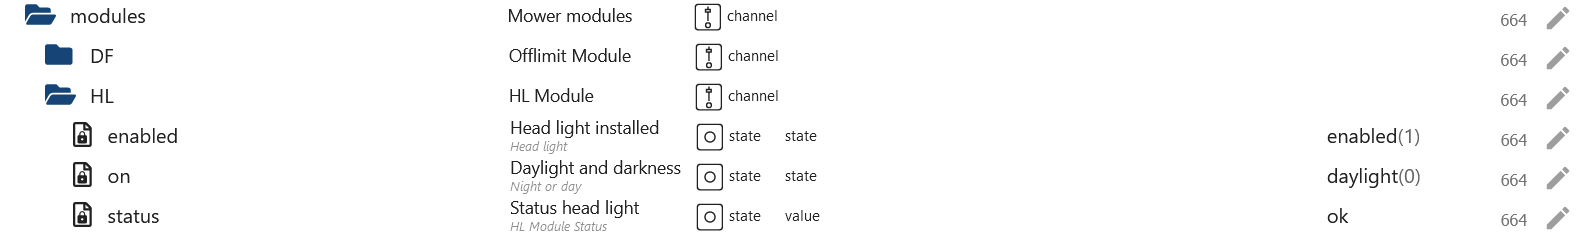
Модуль HL (только для Vision)
HL.status: Состояние фар (только для чтения)HL.enabled: Фара установлена, да = 1/нет = 0 🟢HL.onДневной свет = 0/Темнота = 1 🟢
-
Модуль NL (только для Vision Cloud)
NL.errorКод ошибки (код неизвестен) (только для чтения)NL.status: Статус модуля NearLink: ok/err (только для чтения)NL.connection_X.macMAC-адрес (только для чтения)NL.connection_X.rssi: RSSI (только для чтения)NL.connection_X.type: Тип (только для чтения)NL.connection_X.vers: Выпуск прошивки (только для чтения)NL.connection_X.wifi_rssi: Уровень сигнала Wi-Fi RSSI (только для чтения)NL.connection_X.wifi_stat: Статус Wi-Fi (только для чтения)

газонокосилка (Wire and Vision)
AutoLock: Автоматическая блокировка (вкл/выкл) (проводная и визуальная/изменяемая) 🟢AutoLockTimer: Таймер с автоматической блокировкой, максимум 10 минут с шагом в 30 секунд (проводной и визуальный/сменный) 🟢batteryChargeCycleЦикл зарядки аккумулятора (проводной и видео/только для чтения)batteryCharging: Зарядка аккумулятора: ложно -> нет/истинно -> да (проводное и визуальное подключение/только для чтения)batteryStateСостояние батареи в % (проводное и видео/только для чтения)batteryTemperatureТемпература батареи в градусах Цельсия (проводное и видео/только для чтения)batteryVoltageНапряжение батареи в вольтах (проводное и визуальное/только для чтения)cameraStatusСостояние камеры: 0 = OK / 1 = Ошибка (Только для просмотра/чтения)cameraErrorОшибка камеры: 0 = OK / 1 = Ошибка (Только для просмотра/чтения)cutOverSlabs: Резка плит включена = true / выключена = false (Vision/изменяемая) 🟢directionНаправление в градусах (проводное и видео/только для чтения)edgecut: Начните использовать EdgeCut (проволочный и визуальный/сменный) 🟢errorСообщение об ошибке от газонокосилки (проводное и видеоустройство/только для чтения)
{
    "states": {
        "0": "No error", //(Draht & Vision & RTK)
        "1": "Trapped", //(Draht & Vision & RTK-Body)
        "2": "Lifted", //(Draht & Vision & RTK-Body)
        "3": "Wire missing", //(Draht)
        "4": "Outside boundary", //(Draht & Vision & RTK-Body)
        "5": "Rain delay", //(Draht & Vision & RTK-Body)
        "6": "Close door to cut grass", //(Draht)
        "7": "Close door to go home", //(Draht)
        "8": "Blade motor fault", //(Draht & Vision & RTK-Body)
        "9": "Wheel motor fault", //(Draht & Vision & RTK-Body)
        "10": "Trapped timeout fault", //(Draht & Vision & RTK-Body)
        "11": "Upside down", //(Draht & Vision & RTK-Body)
        "12": "Battery low", //(Draht & Vision & RTK)
        "13": "Wire reversed", //(Draht)
        "14": "Charge error", //(Draht & Vision & RTK-Body)
        "15": "Home search timeout", //(Draht & Vision)
        "16": "Wifi locked", //(Draht & Vision)
        "17": "Battery over temperature", //(Draht & Vision & RTK)
        "18": "Dummy model", //(Draht)
        "19": "Battery trunk open timeout", //(Draht & Vision)
        "20": "Wire signal out of sync", //(Draht)
        "100": "Charging station docking error", //(RTK-Body)
        "101": "HBI error", //(RTK-Body)
        "102": "OTA upgrade error", //(Vision & RTK)
        "103": "Map error", //(RTK)
        "104": "Excessive slope", //(RTK-Body)
        "105": "Unreachable zone", //(RTK-Body)
        "106": "Unreachable charging station", //(RTK-Body)
        "107": "Calibration needed", //(RTK-Head)
        "108": "Insufficient sensor data", //(RTK)
        "109": "Training start disallowed", //(RTK)
        "110": "Camera error", //(Vision)
        "111": "Lawn exploration required", //(Vision)
        "112": "Mapping exploration failed", //(Vision)
        "113": "RFID reader error", //(Vision)
        "114": "Headlight error", //(Vision)
        "115": "Missing charging station", //(RTK-Body)
        "116": "Blade height adjustment blocked", //(Vision & RTK-Body)
        "117": "Unsupported blade height", //(Vision & RTK-Body)
        "118": "Manual firrnware upgrade required", //(Vision & RTK-Body)
        "119": "Area limit exceeded", //(RTK-Body)
        "120": "Charging station undocking error" //(RTK-Body)
    }
}

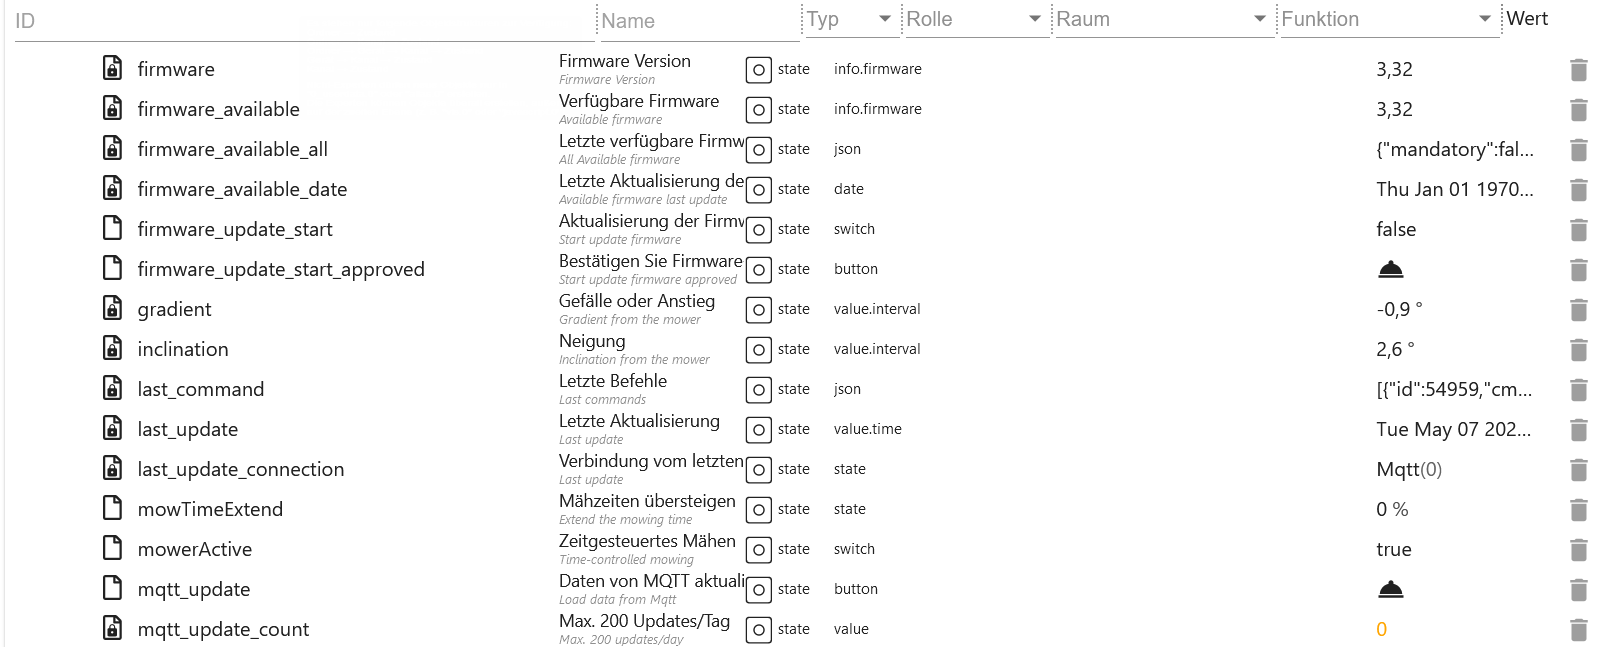
firmwareТекущая установленная прошивка (проводная и машинная/только для чтения)firmware_availableДоступные версии прошивки (проводная и машинная/только для чтения)firmware_available_allПоследняя доступная версия прошивки в формате JSON — этот JSON будет обновлен при появлении нового обновления (для проводных и видеосистем/только для чтения).
{
    "mandatory": false,
    "product": {
        "uuid": "1236ll8d-0000-0000-9999-07ff6690003f",
        "version": "3.30.0+1",
        "released_at": "2023-05-24",
        "changelog": "•\tSupport for new models \tWR166E and WR184E\n•\tImproved Grass cutting coverage\n•\tImproved ACS\n•\tAdded Zone Keeper function (need to be enabled by app)\n•\tImproved wheel torque algorithm\n• \tNew FML firmware\n•\tFixed \"FML\" and \"Radiolink\" Activation problem\n•\tFixed some translations error\n•\tRain delay can now be cleared pressing START / HOME button, (1 minute after countdown has started)\n•\tImproved PRO Battery management\n• \tImproved boundary wire recognition\n• \tFixed border cut when zones are active\n• \tNew wifi firmware for board HW REV > 7\n\nThe Worx Landroid team would like to thank our amazing beta testers, with hundreds of hours of their own free time to make this firmware possible."
    }
}
firmware_available_dateДата доступности прошивки - Заглушка 1970-01-01, когда адаптер переустановлен и обновление недоступно (проводной и видео/только для чтения)firmware_bodyЗначение из файла dat.fw (Vision/readonly)firmware_headЗначение из файла dat.head.fw (Vision/readonly)firmware_update_startНачните обновление прошивки в 2 этапа — см. ниже.firmware_update_start_approved(проводной и прозрачный/сменный) 🔴firmware_update_start_approved: Начало обновления прошивки -firmware_update_startНеобходимо установить значение true (провод и видимость/изменяемый) 🟢gradientГрадиент в градусах (проводной и машинный/только для чтения)inclinationНаклон в градусах (проводной и визуальный/только для чтения)last_commandПоследний запрос от iobroker или приложения в формате JSON (передача данных и просмотр в режиме только для чтения)last_updateПоследнее обновление (проводное и видео/только для чтения)last_update_connectionКакой тип подключения (MQTT или облачное/проводное и видео/только для чтения)?mowTimeExtend: Увеличение времени кошения в % Диапазон: -100%->100% (проводной/регулируемый) 🟢mowerActive: false для приостановки кошения на 60 минут и true для остановки кошения, паузы и режима вечеринки (проводной/изменяемый) 🟢mqtt_updateОбновление данных MQTT: максимум 150 обновлений в день (через Wire и Vision/с возможностью изменения параметров) 🟢mqtt_update_countОбновление счетчика MQTT-данных (по сети и в режиме просмотра/только для чтения)notificationВключение или отключение уведомлений через контроллер JavaScript. Выводятся сообщения об отсутствии на сайте и об ошибках. (Дизайн и концепция/изменяемые) 🔴notification_excludedКакие идентификаторы ошибок не следует отображать (идентификаторы разделяйте запятыми) 🔴

oneTimeJson: Одноразовое скашивание в формате JSON (с использованием Wire и Vision/changeable)
{
    "wtm": 60, //Minutes
    "bc": 0 //0=w/o bordercut 1=with bordercut or use the next State
}
oneTimeStart: Однократный запуск кошения «Первый параметр: oneTimeWithBorder, oneTimeWorkTime и oneTimeZones для Vision» — с задержкой 1,1 секунды (провод и Vision/изменяемая) 🟢oneTimeWithBorder: С Bordercut - Изменение значения без задержки (Wire & Vision/changeable) 🔴oneTimeWorkTime: Максимальное время работы 8 часов с шагом в 30 минут - Изменение значения без задержки (проводное и визуальное/изменяемое) 🔴oneTimeZones: Задать зоны [1,2,4] (Видимость/изменяемая) 🔴online: Газонокосилка онлайн (проводная и Vision/только для чтения)partyModus: Режим вечеринки: включение/выключение (проводной и визуальный/изменяемый) 🟢partyModeTimerОграничение времени работы режима вечеринки. Возможное значение: 1–1440 минут. Можно снова отключить, установив соответствующее значение.partyMode«Ложь». Режим вечеринки не отображается в приложении, но таймер отсчитывает время. (Проводной/сменный) 🟢pause: Включение/выключение тормоза газонокосилки (проводной и визуальный/сменный) 🟢reset_battery_time: Сброс заряда батареи в 2 шага (проводное и визуальное/сменное подключение) 🔴reset_battery_time_approvedПодтвердите сброс заряда батареи.reset_battery_timeНеобходимо установить значение true (проводка и визуализация/изменяемый) 🔴reset_blade_time: Сброс времени работы лезвия в 2 этапа (проволока и визуальный контроль/сменный механизм) 🔴reset_blade_time_approved: подтвердить сброс времени работы лезвия -reset_battery_timeНеобходимо установить значение true (провод и зрение/изменяемый) 🔴

rfidStatus: Состояние датчика RF 0=ОК/1=Ошибка (визуальное отображение/только для чтения)sendCommand: Отправка команды cmd (проводная и визуальная/изменяемая) 🟢
Отправка команд
{
    "states": {
        "1": "Start", //(wire & Vision & RTK)
        "2": "Stop", //(wire & Vision & RTK)
        "3": "Home", //(wire & Vision & RTK)
        "4": "Follow border", //(wire & Vision & RTK)
        "5": "Wi-Fi Lock", //(wire & Vision unknown)
        "6": "Wi-Fi Unlock", //(wire & Vision)
        "7": "Reset Log", //(wire & Vision & RTK)
        "8": "Pause over border", //(wire & Vision)
        "9": "Safe go home", //(wire & Vision unknown)
        "10": "Start once", //(Vision)
        "100": "Pairing command", //(Vision)
        "101": "Border Cut", //(Vision & RTK)
        "102": "Resume cutting", //(RTK)
        "103": "Start driving", //(Draht & Vision & RTK)
        "104": "Stop driving" //(Draht & Vision & RTK)
    }
}
state: True для запуска косилки и False для остановки косилки (проводная и визуальная/сменная)statusКосилка Status (проводная и визуальная/только для чтения)
Идентификаторы статуса
{
    "states": {
        "0": "IDLE", //(wire & Vision & RTK-Body)
        "1": "Home", //(wire & Vision & RTK-Body)
        "2": "Start sequence", //(wire)
        "3": "Leaving home", //(wire & Vision & RTK-Body)
        "4": "Following border", //(wire)
        "5": "Searching home", //(wire & Vision & RTK-Body)
        "6": "Searching border", //(wire & Vision)
        "7": "Mowing", //(wire & Vision & RTK-Body)
        "8": "Lifted", //(wire & Vision & RTK-Body)
        "9": "Trapped", //(wire & Vision & RTK-Body)
        "10": "Blade blocked", //(wire & Vision & RTK-Body)
        "11": "Debug", //(wire)
        "12": "Driving", //(wire & Vision)
        "13": "Digital fence escape", //(wire & Vision)
        "30": "Going home", //(wire & Vision)
        "31": "Zone training", //(wire & Vision)
        "32": "Border Cut", //(wire & Vision)
        "33": "Searching zone", //(wire & Vision)
        "34": "Pause", //(wire & Vision)
        "100": "Map training (completable)", //(RTK-Head)
        "101": "Map processing", //(RTK)
        "102": "Upgrading firmware", //(RTK)
        "103": "Moving to zone", //(RTK-Body)
        "104": "Going home", //(RTK-Body)
        "105": "Ready for training", //(RTK-Head)
        "106": "Map download in progress", //(RTK)
        "107": "Map upload in progress", //(RTK-Head)
        "108": "Map training paused", //(RTK-Head)
        "109": "Map training (not completable)", //(RTK-Head)
        "110": "Border crossing", //(Vision)
        "111": "Exploring lawn", //(Vision)
        "112": "Moving to recovery point", //(RTK-Body)
        "113": "Waiting for position", //(RTK-Body)
        "114": "Map training (driving)", //(Vision & RTK-Body)
        "115": "Map training (rolling back)" //(Vision)
    }
}
torqueДиапазон крутящего момента колеса: -50->50 (проводной и визуальный/сменный) 🟢totalBladeTimeОбщее время работы лезвия (проводное и визуальное/только для чтения)totalDistanceОбщее расстояние (проводное и видео/только для чтения)totalTimeОбщее время работы (проводное и машинное/только для чтения)waitRainЗадержка включения/выключения из-за дождя: максимум 12 часов с шагом в 30 минут, при выключении — 0 часов (проводная и Vision/сменная версия) 🟢waitRainCountdownНачать обратный отсчет, когда датчик перейдет из состояния «влажный» в состояние «сухой» (проводной/только для чтения) (функция Vision отключена).waitRainSensorСтатус 0 для сухого режима и 1 для влажного (проводной/только для чтения) (Vision отключен)wifiQualityКачество Wi-Fi (проводное и видео/только для чтения)
{
    "rain": {
        "s": 0, // 0 for dry and 1 for wet (Wire & Vision)
        "cnt": 59 // Start countdown when changing from s=1 wet to s=0 dry - rain was detected (Wire & Vision)
    }
}

Кроме того, для зрения
- Многозонные
multiZones.zones.zone_1.borderDistanceПри обрезке бордюра расстояние до края в мм - допустимые значения: 50 мм, 100 мм, 150 мм и 200 мм - устанавливается в Blockly без задержки - изменение записывается вmultiZones.multiZones(зрение/изменчивый) 🔴multiZones.zones.zone_1.chargingStation: 1 Если зарядная станция обнаружена в этой зоне. 0 — зарядная станция отсутствует. — Устанавливается с помощью Blockly без задержки. — Изменение записывается вmultiZones.multiZones(зрение/изменчивый) 🔴multiZones.zones.zone_1.cutOverBorder: 1 — для проезда по плитам, если они обнаружены, в противном случае — 0. Устанавливается с помощью Blockly без задержки — изменение записывается вmultiZones.multiZones(Зрение /изменяемое) 🔴multiZones.zones.zone_1.zone_id: Нумерация - Начинается с 1 - (только для чтения/просмотра) 🔴multiZones.passages.passage_01.tagIdFrom: RFID-идентификатор зоны zoneIdFrom - Устанавливается с помощью Blockly без задержки - Сдача записывается вmultiZones.multiZones(зрение/изменчивый) 🔴multiZones.passages.passage_01.tagIdTo: RFID-идентификатор зоны zoneIdTo - устанавливается с помощью Blockly без задержки - Сдача записывается вmultiZones.multiZones(зрение/изменчивый) 🔴multiZones.passages.passage_01.zoneIdFromЗона из (должен zoneIdFrom < zoneIdTo) - Устанавливается с помощью Blockly без задержки - Изменение записывается вmultiZones.multiZones(зрение/изменчивый) 🔴multiZones.passages.passage_01.zoneIdToЗона закрыта (должен быть zoneIdTo > zoneIdFrom) - Установка в Blockly без задержки - Изменение записано вmultiZones.multiZones(зрение/изменчивый) 🔴multiZones.multiZonesПример JSON-модели многозонного режима (Vision/changeable) 🔴multiZones.sendMultiZonesJson: Отправка изменений в Worx с задержкой 1,1 секунды (визуальное/изменяемое) 🟢
Пример:
{
    "mz": {
        "p": [
            // Passages between zones
            {
                "z1": 1, // Zone from (must z1 < z2)
                "z2": 2, // Zone to (must z2 > z1)
                "t1": "E000000000000000", // RFID id from z1
                "t2": "E0000000KKKKKKKK" // RFID id from z2
            }
        ],
        "s": [
            // The zones themselves
            {
                "id": 1, // Numbering - Start with 1
                "c": 1, // 1 if the charging station is in this zone. 0 for no charging station.
                "cfg": {
                    "cut": {
                        "bd": 100, // Edge cut the distance to the edge in mm - allowed 50mm, 100mm, 150mm and 200mm
                        "ob": 0 // 1 for driving over slabs if they are detected, otherwise 0. Different per-zone is not allowed
                    }
                }
            },
            {
                "id": 2, // Numbering
                "c": 0, // 1 if the charging station is in this zone. 0 for no charging station.
                "cfg": {
                    "cut": {
                        "bd": 100, // Edge cut the distance to the edge in mm - allowed 50mm, 100mm, 150mm and 200mm
                        "ob": 0 // 1 for driving over slabs if they are detected, otherwise 0. Different per-zone is not allowed
                    }
                }
            }
        ]
    }
}
По умолчанию без зоны:
{
    "mz": {
        "p": [],
        "s": [
            {
                "id": 1,
                "c": 1,
                "cfg": {
                    "cut": {
                        "bd": 150,
                        "ob": 0
                    }
                }
            }
        ]
    }
}

- Газонокосилка
log_improvement: Отправить журнал улучшений в worx (отключить/включить, можно изменить) 🟢log_troubleshooting: Отправить журнал устранения неполадок в worx (отключить/включить, можно изменить) 🟢

- Газонокосилка
pausedРасписание приостановлено в минутах (можно изменить) 🟢

info_mqtt (Wire and Vision)
incompleteOperationCountОбщее количество операций, отправленных в соединение, которые еще не завершены. Неподтвержденные операции являются подмножеством этого числа.incompleteOperationSize: Общий размер пакетов операций, отправленных в соединение, которые еще не были завершены. Неподтвержденные операции являются подмножеством этого размера.unackedOperationCountОбщее количество операций, отправленных на сервер и ожидающих соответствующего подтверждения (ACK) перед их завершением.unackedOperationSize: Общий размер пакетов операций, отправленных на сервер и ожидающих соответствующего подтверждения (ACK) перед их завершением.last_updateПоследнее обновление токенаnext_update: Следующее обновление от токенаonline: Статус подключения MQTT (false=offline/true=online)

Ограничение скорости
- Значение worx.0.blocking. Блокировка будет автоматически снята через 24 часа. При следующем обновлении токена все будет сброшено.
{
    "block": false, // true = 429 too many request is activ
    "start": 0, // Start of the blocking as a timestamp
    "time": "", // With time zone
    "retry-after": 0 // How long you are blocked
}
- Значение worx.0.requestsrateLimit. Счетчики можно изменить вручную, чтобы снять преждевременные блокировки.
{
    "apiCounter": 6, // API request per day
    "apiLast": 1751483518418, // Last API request as timestamp
    "apiTime": "2025-07-02T19:11:58.418Z", // Last API request with time zone
    "apiRequest": [
        // All API requests
        {
            "count": 1,
            "request": "https://api.worxlandroid.com/api/v2/product-items?status=1&gps_status=1",
            "time": "2025-07-02T19:11:58.418Z"
        },
        {
            "count": 2,
            "request": "https://api.worxlandroid.com/api/v2/product-items/xxx/firmware-upgrade",
            "time": "2025-07-02T19:11:58.895Z"
        },
        {
            "count": 3,
            "request": "https://api.worxlandroid.com/api/v2/product-items/xxx/activity-log",
            "time": "2025-07-02T19:11:59.130Z"
        },
        {
            "count": 4,
            "request": "https://api.worxlandroid.com/api/v2/products",
            "time": "2025-07-02T19:11:59.364Z"
        },
        {
            "count": 5,
            "request": "https://api.worxlandroid.com/api/v2/users/me",
            "time": "2025-07-02T19:12:00.318Z"
        },
        {
            "count": 6,
            "request": "https://id.worx.com/oauth/token?",
            "time": "2025-07-03T18:12:46.628Z"
        }
    ],
    "mqttDevice": {
        // MQTT Counter per device
        "xxxF3": {
            "mqttCount": 6, // Counter MQTT commands
            "mqttLast": 1751651797646, // Last command with time zone
            "mqttTime": "2025-07-04T17:56:37.646Z", // Letzter Kommando mit Zeitzone
            "mqttBlock": true, // true = Kommandos deaktiviert / false = Kommandos aktiv
            "mqttRequest": [
                // Last commands
                {
                    "count": 1,
                    "message": "{\"id\":23210,\"cmd\":0,\"lg\":\"de\",\"sn\":\"xxx\",\"tm\":\"21:12:00\",\"dt\":\"02/07/2025\"}",
                    "time": "2025-07-02T19:12:00.811Z"
                },
                {
                    "count": 2,
                    "message": "{\"id\":58731,\"cmd\":0,\"lg\":\"de\",\"sn\":\"xxx\",\"tm\":\"20:12:49\",\"dt\":\"03/07/2025\"}",
                    "time": "2025-07-03T18:12:49.586Z"
                },
                {
                    "count": 3,
                    "message": "{\"id\":3925,\"cmd\":0,\"lg\":\"de\",\"sn\":\"xxx\",\"tm\":\"20:20:41\",\"dt\":\"03/07/2025\"}",
                    "time": "2025-07-03T18:20:41.579Z"
                },
                {
                    "count": 4,
                    "message": "{\"id\":3265,\"cmd\":0,\"lg\":\"de\",\"sn\":\"xxx\",\"tm\":\"21:10:19\",\"dt\":\"03/07/2025\"}",
                    "time": "2025-07-03T19:10:19.292Z"
                },
                {
                    "count": 5,
                    "message": "{\"id\":28606,\"cmd\":0,\"lg\":\"de\",\"sn\":\"xxx\",\"tm\":\"21:11:20\",\"dt\":\"03/07/2025\"}",
                    "time": "2025-07-03T19:11:20.634Z"
                },
                {
                    "count": 6,
                    "message": "{\"id\":12891,\"cmd\":0,\"lg\":\"de\",\"sn\":\"xxx\",\"tm\":\"19:56:37\",\"dt\":\"04/07/2025\"}",
                    "time": "2025-07-04T17:56:37.646Z"
                }
            ]
        },
        "xxxE2": {
            "mqttCount": 0,
            "mqttLast": 0,
            "mqttBlock": false,
            "mqttRequest": []
        },
        "xxxC5": {
            "mqttCount": 0,
            "mqttLast": 0,
            "mqttBlock": false,
            "mqttRequest": []
        },
        "xxx2F": {
            "mqttCount": 0,
            "mqttLast": 0,
            "mqttBlock": false,
            "mqttRequest": []
        }
    },
    "mqttDay": "27-4", // calendar week-day. When changing everything is reset
    "restartCount": 6, // Counter restart adapter
    "restartLast": 1751569817003, // Last restart
    "restartTime": "2025-07-03T19:10:17.003Z", // Last restart with time zone
    "day": "27-4" // calendar week-day. When changing everything is reset
}

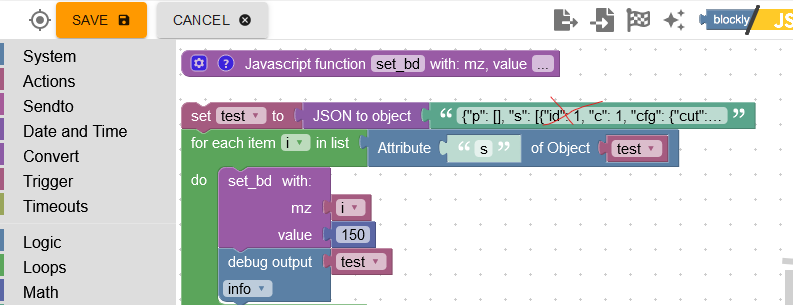
Пример Blockly sendMultiZonesJson Vision
<xml xmlns="https://developers.google.com/blockly/xml">
  <variables>
    <variable id="${]4s$w?n24Az}=7iAIY">mz</variable>
    <variable id="o.FQ]_Xa!tHn2T7Ak{Pt">value</variable>
    <variable id="/@E4iFRMr:x+u?{7yFlB">test</variable>
    <variable id="jxTInS{}mk_)WJa[:,fA">i</variable>
  </variables>
  <block type="procedures_defcustomnoreturn" id="u:w*aBH!92nydG0Mu.1-" x="-87" y="-87">
    <mutation statements="false">
      <arg name="mz" varid="${]4s$w?n24Az}=7iAIY"></arg>
      <arg name="value" varid="o.FQ]_Xa!tHn2T7Ak{Pt"></arg>
    </mutation>
    <field name="NAME">set_bd</field>
    <field name="SCRIPT">bXouY2ZnLmN1dC5iZCA9IDE1MA==</field>
    <comment pinned="false" h="80" w="160">Beschreibe diese Funktion …</comment>
  </block>
  <block type="variables_set" id="jiP0218}2,Y]B]RdKD~`" x="-87" y="-35">
    <field name="VAR" id="/@E4iFRMr:x+u?{7yFlB">test</field>
    <value name="VALUE">
      <block type="convert_json2object" id=";Ef{FHk_~heeozyHFxci">
        <value name="VALUE">
          <block type="get_value" id="LMfldD:[D4%}yWE8,N0y">
            <field name="ATTR">val</field>
            <field name="OID">worx.0.xxxxxxxxxxxxxxxxxxxx.multiZones.sendMultiZonesJson</field>
          </block>
        </value>
      </block>
    </value>
    <next>
      <block type="controls_forEach" id="D{XG==q$flbH?32eX%D(">
        <field name="VAR" id="jxTInS{}mk_)WJa[:,fA">i</field>
        <value name="LIST">
          <block type="get_attr" id="b~2/cb$WhEj*9i6,(ey5">
            <value name="PATH">
              <shadow type="text" id="+n~;GfHf{,#D!5D}H+m=">
                <field name="TEXT">s</field>
              </shadow>
            </value>
            <value name="OBJECT">
              <block type="variables_get" id="YloS$N%I=6[yk;loD*1O">
                <field name="VAR" id="/@E4iFRMr:x+u?{7yFlB">test</field>
              </block>
            </value>
          </block>
        </value>
        <statement name="DO">
          <block type="procedures_callcustomnoreturn" id="er{Pwq:Y7n_I|CQoup,|">
            <mutation name="set_bd">
              <arg name="mz"></arg>
              <arg name="value"></arg>
            </mutation>
            <value name="ARG0">
              <block type="variables_get" id="(-_i0(y:W}U_x?s(7k%4">
                <field name="VAR" id="jxTInS{}mk_)WJa[:,fA">i</field>
              </block>
            </value>
            <value name="ARG1">
              <block type="math_number" id="{2u/=v!k|yJsOesq[CU^">
                <field name="NUM">150</field>
              </block>
            </value>
            <next>
              <block type="debug" id="b1}}DmS-[_W:+Y+$|%)r">
                <field name="Severity">log</field>
                <value name="TEXT">
                  <shadow type="text" id="7wx?ca_U[S~8DA4}*RXx">
                    <field name="TEXT">test</field>
                  </shadow>
                  <block type="variables_get" id="_zz;w64g-!E$zX$]pvyI">
                    <field name="VAR" id="/@E4iFRMr:x+u?{7yFlB">test</field>
                  </block>
                </value>
              </block>
            </next>
          </block>
        </statement>
        <next>
          <block type="debug" id="o[S0+1%{oLU+r:03tz7=">
            <field name="Severity">log</field>
            <value name="TEXT">
              <shadow type="text" id="7wx?ca_U[S~8DA4}*RXx">
                <field name="TEXT">test</field>
              </shadow>
              <block type="variables_get" id="tjqxQ(MO|CR~/Xq5;Pm[">
                <field name="VAR" id="/@E4iFRMr:x+u?{7yFlB">test</field>
              </block>
            </value>
            <next>
              <block type="control" id="C^lZ^SNIQ#,vh}?hSG_O">
                <mutation xmlns="http://www.w3.org/1999/xhtml" delay_input="false"></mutation>
                <field name="OID">worx.0.xxxxxxxxxxxxxxxxxxxx.multiZones.sendMultiZonesJson</field>
                <field name="WITH_DELAY">FALSE</field>
                <value name="VALUE">
                  <block type="convert_object2json" id="z)EXA+%8lB4K#7!Hp1V%">
                    <field name="PRETTIFY">FALSE</field>
                    <value name="VALUE">
                      <block type="variables_get" id="C4np)gS@^Y*?-0I+R6+r">
                        <field name="VAR" id="/@E4iFRMr:x+u?{7yFlB">test</field>
                      </block>
                    </value>
                  </block>
                </value>
              </block>
            </next>
          </block>
        </next>
      </block>
    </next>
  </block>
</xml>

<xml xmlns="https://developers.google.com/blockly/xml">
  <variables>
    <variable id="${]4s$w?n24Az}=7iAIY">mz</variable>
    <variable id="o.FQ]_Xa!tHn2T7Ak{Pt">value</variable>
    <variable id="/@E4iFRMr:x+u?{7yFlB">test</variable>
    <variable id="jxTInS{}mk_)WJa[:,fA">i</variable>
  </variables>
  <block type="procedures_defcustomnoreturn" id="u:w*aBH!92nydG0Mu.1-" x="-87" y="-87">
    <mutation statements="false">
      <arg name="mz" varid="${]4s$w?n24Az}=7iAIY"></arg>
      <arg name="value" varid="o.FQ]_Xa!tHn2T7Ak{Pt"></arg>
    </mutation>
    <field name="NAME">set_bd</field>
    <field name="SCRIPT">bXouY2ZnLmN1dC5iZCA9IDE1MA==</field>
    <comment pinned="false" h="80" w="160">Beschreibe diese Funktion …</comment>
  </block>
  <block type="variables_set" id="jiP0218}2,Y]B]RdKD~`" x="-87" y="-35">
    <field name="VAR" id="/@E4iFRMr:x+u?{7yFlB">test</field>
    <value name="VALUE">
      <block type="convert_json2object" id=";Ef{FHk_~heeozyHFxci">
        <value name="VALUE">
          <block type="get_value" id="LMfldD:[D4%}yWE8,N0y">
            <field name="ATTR">val</field>
            <field name="OID">worx.0.xxxxxxxxxxxxxxxxxxxx.multiZones.sendMultiZonesJson</field>
          </block>
        </value>
      </block>
    </value>
    <next>
      <block type="controls_forEach" id="D{XG==q$flbH?32eX%D(">
        <field name="VAR" id="jxTInS{}mk_)WJa[:,fA">i</field>
        <value name="LIST">
          <block type="get_attr" id="b~2/cb$WhEj*9i6,(ey5">
            <value name="PATH">
              <shadow type="text" id="+n~;GfHf{,#D!5D}H+m=">
                <field name="TEXT">s</field>
              </shadow>
            </value>
            <value name="OBJECT">
              <block type="variables_get" id="YloS$N%I=6[yk;loD*1O">
                <field name="VAR" id="/@E4iFRMr:x+u?{7yFlB">test</field>
              </block>
            </value>
          </block>
        </value>
        <statement name="DO">
          <block type="procedures_callcustomnoreturn" id="er{Pwq:Y7n_I|CQoup,|">
            <mutation name="set_bd">
              <arg name="mz"></arg>
              <arg name="value"></arg>
            </mutation>
            <value name="ARG0">
              <block type="variables_get" id="(-_i0(y:W}U_x?s(7k%4">
                <field name="VAR" id="jxTInS{}mk_)WJa[:,fA">i</field>
              </block>
            </value>
            <value name="ARG1">
              <block type="math_number" id="{2u/=v!k|yJsOesq[CU^">
                <field name="NUM">150</field>
              </block>
            </value>
            <next>
              <block type="debug" id="b1}}DmS-[_W:+Y+$|%)r">
                <field name="Severity">log</field>
                <value name="TEXT">
                  <shadow type="text" id="7wx?ca_U[S~8DA4}*RXx">
                    <field name="TEXT">test</field>
                  </shadow>
                  <block type="variables_get" id="_zz;w64g-!E$zX$]pvyI">
                    <field name="VAR" id="/@E4iFRMr:x+u?{7yFlB">test</field>
                  </block>
                </value>
              </block>
            </next>
          </block>
        </statement>
        <next>
          <block type="debug" id="o[S0+1%{oLU+r:03tz7=">
            <field name="Severity">log</field>
            <value name="TEXT">
              <shadow type="text" id="7wx?ca_U[S~8DA4}*RXx">
                <field name="TEXT">test</field>
              </shadow>
              <block type="variables_get" id="tjqxQ(MO|CR~/Xq5;Pm[">
                <field name="VAR" id="/@E4iFRMr:x+u?{7yFlB">test</field>
              </block>
            </value>
            <next>
              <block type="control" id="C^lZ^SNIQ#,vh}?hSG_O">
                <mutation xmlns="http://www.w3.org/1999/xhtml" delay_input="false"></mutation>
                <field name="OID">worx.0.xxxxxxxxxxxxxxxxxxxx.multiZones.sendMultiZonesJson</field>
                <field name="WITH_DELAY">FALSE</field>
                <value name="VALUE">
                  <block type="convert_object2json" id="z)EXA+%8lB4K#7!Hp1V%">
                    <field name="PRETTIFY">FALSE</field>
                    <value name="VALUE">
                      <block type="variables_get" id="C4np)gS@^Y*?-0I+R6+r">
                        <field name="VAR" id="/@E4iFRMr:x+u?{7yFlB">test</field>
                      </block>
                    </value>
                  </block>
                </value>
              </block>
            </next>
          </block>
        </next>
      </block>
    </next>
  </block>
</xml>
или
<xml xmlns="https://developers.google.com/blockly/xml">
  <variables>
    <variable id="2#Mf$#JFCN9Nw2F2L[?=">x</variable>
    <variable id="fNt-C|86(glunJ:-t=dK">p</variable>
    <variable id="Rci4:iMYXzjoI2k]P^X)">s</variable>
    <variable id="[t-srB,I/UkXaWBk4*A*">list</variable>
    <variable id="]WA|%5f=H9^9uiLc;KS[">new_json</variable>
  </variables>
  <block type="procedures_defcustomreturn" id="@Y/LobsPw4k!jQb)fI!." x="88" y="13">
    <mutation statements="false">
      <arg name="x" varid="2#Mf$#JFCN9Nw2F2L[?="></arg>
      <arg name="p" varid="fNt-C|86(glunJ:-t=dK"></arg>
      <arg name="s" varid="Rci4:iMYXzjoI2k]P^X)"></arg>
    </mutation>
    <field name="NAME">json</field>
    <field name="SCRIPT">eFsicCJdID0gcDsNCnhbInMiXSA9IHM7DQpyZXR1cm4geA==</field>
    <comment pinned="false" h="80" w="160">Describe this function...</comment>
  </block>
  <block type="variables_set" id="WAsPqIMv;bh95{7~Y!D!" x="88" y="63">
    <field name="VAR" id="[t-srB,I/UkXaWBk4*A*">list</field>
    <value name="VALUE">
      <block type="convert_json2object" id="S5uRAnpcGp/7*1b,aum~">
        <value name="VALUE">
          <block type="text" id="}n3]_HIP*7y5GMEo-!c3">
            <field name="TEXT">{p:[],s:[]}</field>
          </block>
        </value>
      </block>
    </value>
    <next>
      <block type="variables_set" id="Kf#KkskB7l|uDiI!(fjq">
        <field name="VAR" id="]WA|%5f=H9^9uiLc;KS[">new_json</field>
        <value name="VALUE">
          <block type="procedures_callcustomreturn" id="K;OJHrji~09PeJ33q.gl">
            <mutation name="json">
              <arg name="x"></arg>
              <arg name="p"></arg>
              <arg name="s"></arg>
            </mutation>
            <value name="ARG0">
              <block type="variables_get" id="ipM^e+~#-hoo0(047Ybo">
                <field name="VAR" id="[t-srB,I/UkXaWBk4*A*">list</field>
              </block>
            </value>
            <value name="ARG1">
              <block type="lists_create_with" id="HJIZHLc]lL0Tgqe$E~Ul">
                <mutation items="0"></mutation>
              </block>
            </value>
            <value name="ARG2">
              <block type="lists_create_with" id="JH=jADj%lYJ(:7%v[o+3">
                <mutation items="1"></mutation>
                <value name="ADD0">
                  <block type="convert_json2object" id="@5BT0}WJ`srV89LD5h?D">
                    <value name="VALUE">
                      <block type="text" id="=.e.D[I2IQ{u!4;(-D-,">
                        <field name="TEXT">{"id":1,"c":1,"cfg":{"cut":{"bd":150,"ob":1}}}</field>
                      </block>
                    </value>
                  </block>
                </value>
              </block>
            </value>
          </block>
        </value>
        <next>
          <block type="control" id="k$;?LM/[x-TbZ^m=F4}i">
            <mutation xmlns="http://www.w3.org/1999/xhtml" delay_input="false"></mutation>
            <field name="OID">worx.0.xxxxxxxxxx.multiZones.sendMultiZonesJson</field>
            <field name="WITH_DELAY">FALSE</field>
            <value name="VALUE">
              <block type="convert_object2json" id="b~2Bz}OiNg{V]!QgN^J7">
                <field name="PRETTIFY">FALSE</field>
                <value name="VALUE">
                  <block type="variables_get" id="b|+SOSd+ZD@*XHPGu*I(">
                    <field name="VAR" id="]WA|%5f=H9^9uiLc;KS[">new_json</field>
                  </block>
                </value>
              </block>
            </value>
          </block>
        </next>
      </block>
    </next>
  </block>
</xml>
или напрямую
{"p": [],"s": [{"id": 1, "c": 1, "cfg": {"cut": {"bd": 100, "ob": 1}}}]}

не разрешено

Changelog
WORK IN PROGRESS
- (copilot) Adapter requires node.js >= 22 now
- (Lucky-ESA) MQTT connection status display fixed
- (Lucky-ESA) NearLink module added to Vision Cloud
- (Lucky-ESA) Objects from Protocol 1 changed to read-only
3.3.0 (2026-04-12)
- (copilot) Adapter requires admin >= 7.7.22 now
- (Lucky-ESA) Dependencies updated
- (Lucky-ESA) Error HTTP 405 fixed
- (Lucky-ESA) Preparation Vision Cloud Mower
- (Lucky-ESA) Sentry Error from "Vision Cloud" fixed
3.2.7 (2025-08-16)
- (Lucky-ESA) MQTT connection selection added
- (Lucky-ESA) Rate limit selection added in instance settings
- (Lucky-ESA) Admin 7.6.17 required
3.2.6 (2025-06-29)
- (Lucky-ESA) Added rate limit for API request
3.2.5 (2025-06-25)
- (Lucky-ESA) MQTT connection changed
3.2.4 (2025-06-14)
- (Lucky-ESA) TypeError native_excluded fixed
License
MIT License
Copyright (c) 2026 iobroker-community-adapters iobroker-community-adapters@gmx.de
Copyright (c) 2023-2025 TA2k tombox2020@gmail.com
Permission is hereby granted, free of charge, to any person obtaining a copy of this software and associated documentation files (the "Software"), to deal in the Software without restriction, including without limitation the rights to use, copy, modify, merge, publish, distribute, sublicense, and/or sell copies of the Software, and to permit persons to whom the Software is furnished to do so, subject to the following conditions:
The above copyright notice and this permission notice shall be included in all copies or substantial portions of the Software.
THE SOFTWARE IS PROVIDED "AS IS", WITHOUT WARRANTY OF ANY KIND, EXPRESS OR IMPLIED, INCLUDING BUT NOT LIMITED TO THE WARRANTIES OF MERCHANTABILITY, FITNESS FOR A PARTICULAR PURPOSE AND NONINFRINGEMENT. IN NO EVENT SHALL THE AUTHORS OR COPYRIGHT HOLDERS BE LIABLE FOR ANY CLAIM, DAMAGES OR OTHER LIABILITY, WHETHER IN AN ACTION OF CONTRACT, TORT OR OTHERWISE, ARISING FROM, OUT OF OR IN CONNECTION WITH THE SOFTWARE OR THE USE OR OTHER DEALINGS IN THE SOFTWARE.