Zusammenfassung
- Instanz Einstellungen
- Login Infos JSON
- Ordner
- Zusätzlich Vision Infos
- Rate Limiting
- Beispiel Blockly sendMultiZonesJson Vision
Wichtige Info
🟢 1,1 Sekunde Pause zwischen 2 Aktive Schaltvorgänge
🔴 Keine Pause und der nächste aktive auch ohne Pause
Falsch
🟢🟢🟢
Richtig
🟢1,1🟢1,1🟢
Falsch
🔴🔴🟢🟢
Richtig
🔴🔴🟢1,1🟢
Falsch
🔴🟢🔴🟢
Richtig
🔴🟢1,1🔴🟢
Beschreibung
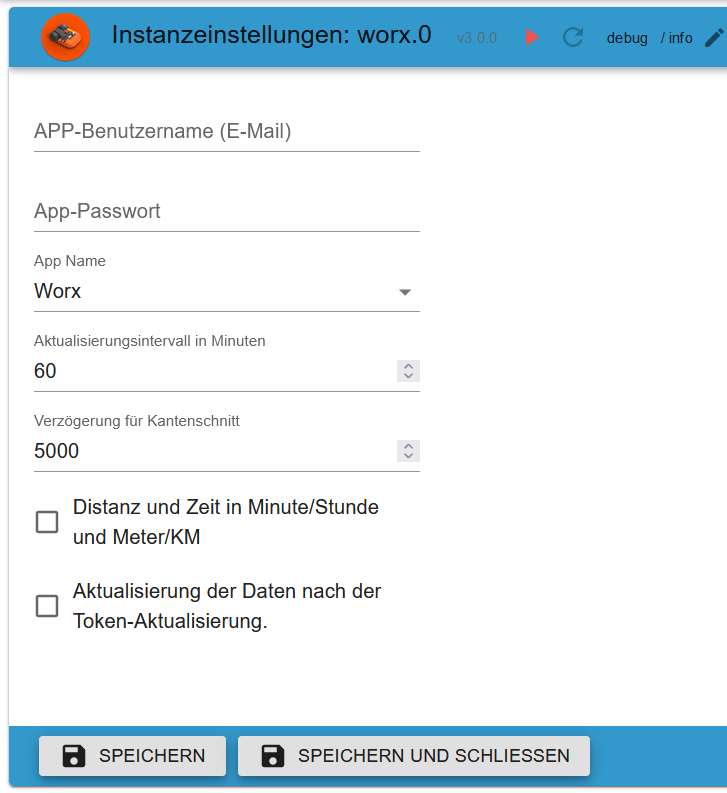
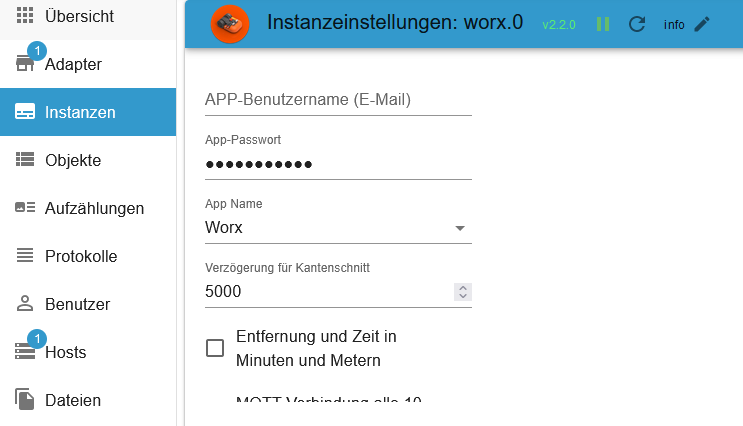
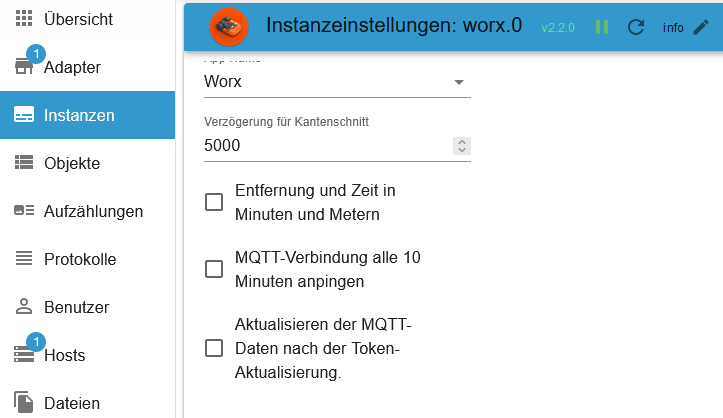
Instanz Einstellungen
App-Benutzername: APP Benutzername (eMail)App-Passwort: APP PasswortApp Name: Geräte auswählenAktualisierungsintervall in MinutenIntervall um alle Daten zu aktualisieren (Bereich von 10 bis 1440 möglich)Verzögerung für Kantenschnitt: Wann soll EdgeCut nach dem Losfahren starten (Beispiel nach 5 Sekunden bis zum Rasen)Entfernung und Zeit in Minuten und Metern: Einheit für Laufzeit und Arbeitszeit in Min./Std. und Meter/KMAktualisieren der MQTT-Daten nach der Token-Aktualisierung.: Nach der Erneuerung vom Token (jede Stunde) die Mqtt Daten neu laden.Fehler über Benachrichtigungen anzeigen (für alle Geräte): Benachrichtigung für alle Geräte ein/ausschalten (kann unter Objekte für jedes Greäte ein/ausgeschaltet werden)Sitzungsdaten löschenBei Login Probleme die aktuelle Session löschenLogin-Zähler zurücksetzenLogin-Zähler zurücksetzenAnfragen Limit pro Tag (50-180): Requests Limitierung pro Tag. Das sind API Abfragen wie z. Bsp. der eingestellt Intervall und Updates nach Refreshtoken (In der Instanz Einstellung). Jeder Neustart verursacht 4 Requests. Zusätzlich 1 Abfrage für Firmware Status und die Abfragen vom AktivityLog (jede Status/Error Änderung vom Mäher. Diesen auf 100 Stellen und um 23:55 Uhr schauen wie viele Abfragen gesendet wurden. Diese Zahl + 10 dann eintragen.Anfragen Limit pro 10 Minuten (4-15): API Request Limitation - Should be set to 4 otherwise a restart would not be possible.MQTT-Limit pro Tag (1-250 Pro-Gerät): Request limiting via MQTT. The selection is per device.Neustartbegrenzung pro Tag (1-10): Schützt vor unbekannte und ungewollte Adapter Neustarts.MQTT-Verbindung auswählen:Alte AWS-Verbindung: Alte MQTT Verbindung wird verwendet. Nachteil: Alle 20 Minuten gibt es eine Zwangstrennung und der neue Verbindungsaufbau benötigt 1 Sekunde.Neue AWS-Verbindung: Neue MQTT Verbindung wird verwendet. Nachteil: Jede Stunde wird die Verbindung wegen dem Token getrennt und neu aufgebaut. Hat das Modul einen Fehler, wird automatisch die alte Verbindung verwendet.MQTT5-Verbindung (derzeit nicht verfügbar): Derzeit noch nicht verfügbar. Es wird dann die alte Verbindung verwendet.
Login Infos worx.0.loginInfo
{
    "loginCounter": 1, // Zähler der Logins (reset via instance setting)
    "loginDiff": [1741458177709], // Zeitliche Differenz der letzten 10 Logins
    "lastLoginTimestamp": 1741458177709, // Letzte Login als Zeitstempel
    "lastLoginDate": "2025-03-08T18:22:57.710Z", // Letzte Login als ISO String OHNE Zeitzone
    "refreshCounter": 1, // Zähler für refreshToken (wird bei Neustart zurückgesetzt)
    "refreshHistory": [1741516809807], // Historie refreshToken als Zeitstempel
    "lastRefreshTimestamp": 1741459690942, // Letzte refreshToken als Zeitstempel
    "lastRefreshDate": "2025-03-08T18:48:10.942Z", // Letzte refreshToken als ISO String OHNE Zeitzone
    "nextRefreshTimestamp": 1743548215943, // Nächste refreshToken als Zeitstempel
    "nextRefreshDate": "2025-04-01T22:56:55.943Z", // Nächste refreshToken als ISO String OHNE Zeitzone
    "lastError": "", // Letzte Fehlermeldung
    "errorHistory": [], // Error Historie als Zeitstempel
    "errorCounter": 0, // Zähler der Fehlermeldungen (wird bei Neustart zurückgesetzt)
    "lastErrorTimestamp": 0, // Letzte Fehlermeldung als Zeitstempel
    "lastErrorDate": "" // Letzte Fehlermeldung als ISO String OHNE Zeitzone
}
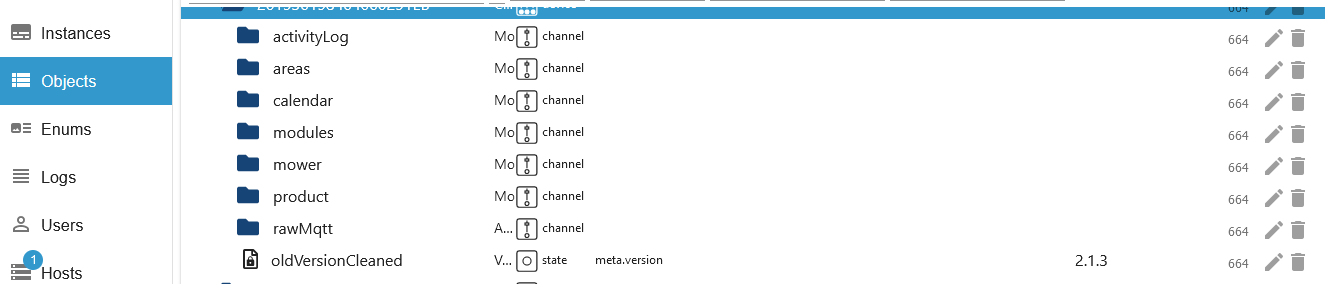
Ordner
activityLog: Aktivitätenprotokoll (Draht & Vision / Kontrolle möglich)areas: Zonen (Draht / Kontrolle möglich)multiZones: Multizonen (Vision / Kontrolle möglich)calendar: Mähplan (Draht & Vision / Kontrolle möglich)Modules: Verfügbare Module (Draht & Vision / Kontrolle möglich)mower: Mäher (Draht & Vision / Kontrolle möglich)product: Alle Eigenschaften vom Gerät (Draht & Vision / Nur lesen)rawMqtt: Alle Daten von der Cloud (Draht & Vision / Nur lesen)
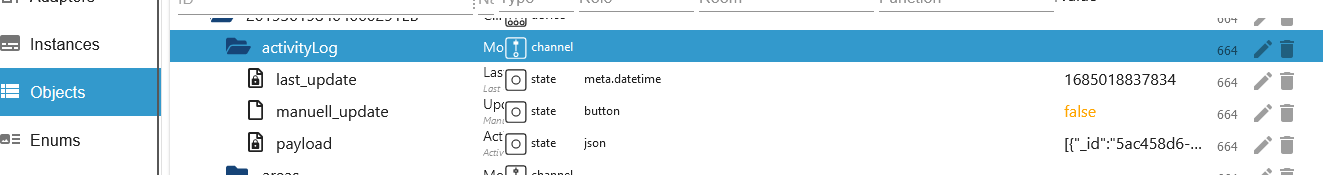
activityLog (Draht und Vision)
last_update: Letzte Update als Zeitstempel (nur lesen)manuell_update: Lädt das aktuelle Aktivitätenprotokoll (automatisch nach Statusänderungen - Draht & Vision / Kontrolle möglich) 🟢payload: Protokoll als JSON (für VIS oder Blockly) (nur lesen)
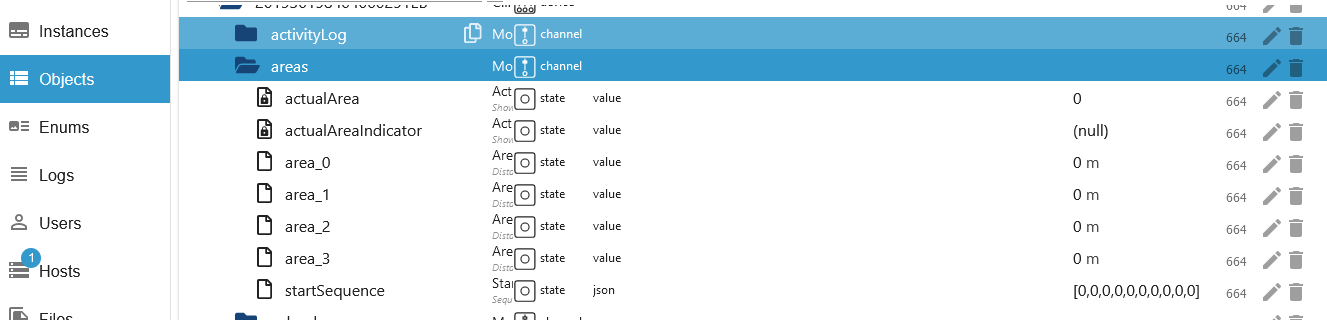
areas (Nur Draht)
actualArea: Aktuelle Zone (nur lesen)actualAreaIndicator: Nächste Zonenanfahrt im Array. Bsp. 0 - [2,2,2,2,2,2,2,2,2,2] (nur lesen)area_0: Start Zone 1 in Meter (array=0) (änderbar) 🟢area_1: Start Zone 2 in Meter (array=1) (änderbar) 🟢area_2: Start Zone 3 in Meter (array=2) (änderbar) 🟢area_3: Start Zone 4 in Meter (array=3) (änderbar) 🟢startSequence: Zonenstart Array (0-9 Ereignisse) Bsp.: Nur Zone 3 anfahren [2,2,2,2,2,2,2,2,2,2] (änderbar) 🟢zoneKeeper: Verhindert Zonendurchbrüche (Zonen müssen erstellt sein) (ab Firmware 3.30) (änderbar) 🟢
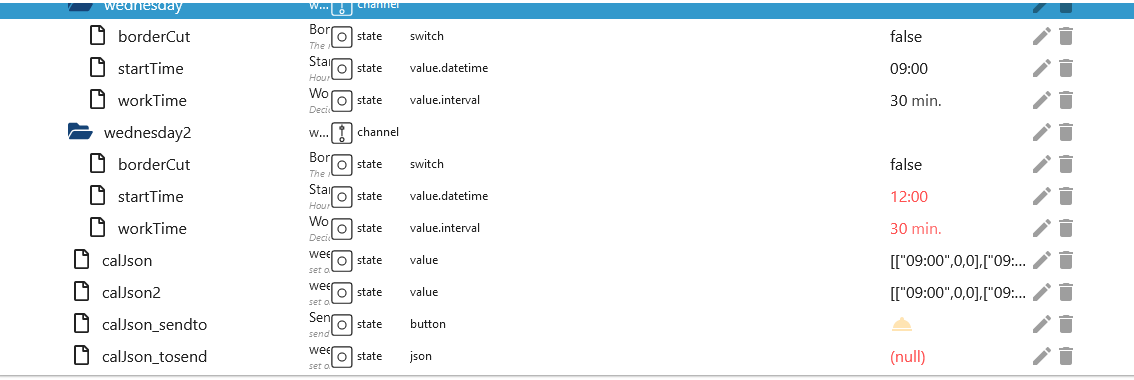
calendar (Draht)
- Beispiel Zeiteinstellung Mittwoch
wednesday.borderCut: Mit oder ohne Kantenschnitt (ohne Verzögerung setzen) (änderbar) 🔴wednesday.startTime: Startzeit als Format hh:mm (0-23/0-59) Bsp.: 09:00 (ohne Verzögerung setzen) (änderbar) 🔴wednesday.workTime: Arbeitszeit in Minuten (180 min = 3h) Bsp.: 30 = Endzeit 09:30 (ohne Verzögerung setzen) (änderbar) 🔴calJson_sendto: Sind alle Datenpunkte gesetzt dann diesen Button auf true setzen. Der Mäher mäht nun für 30 Minuten! (änderbar) 🟢calJson_tosend: Dieser JSON wird automatisch gefüllt und dann an Mqtt versendet. Kann natürlich auch selber erstellt werden. (änderbar) 🟢calendar.calJson: Array für den Wochenmähplan 1 (wird automatisch gesetzt - nur Draht) (änderbar) 🔴calendar.calJson2: Array für den Wochenmähplan 2 (wird automatisch gesetzt - nur Draht) (änderbar) 🔴
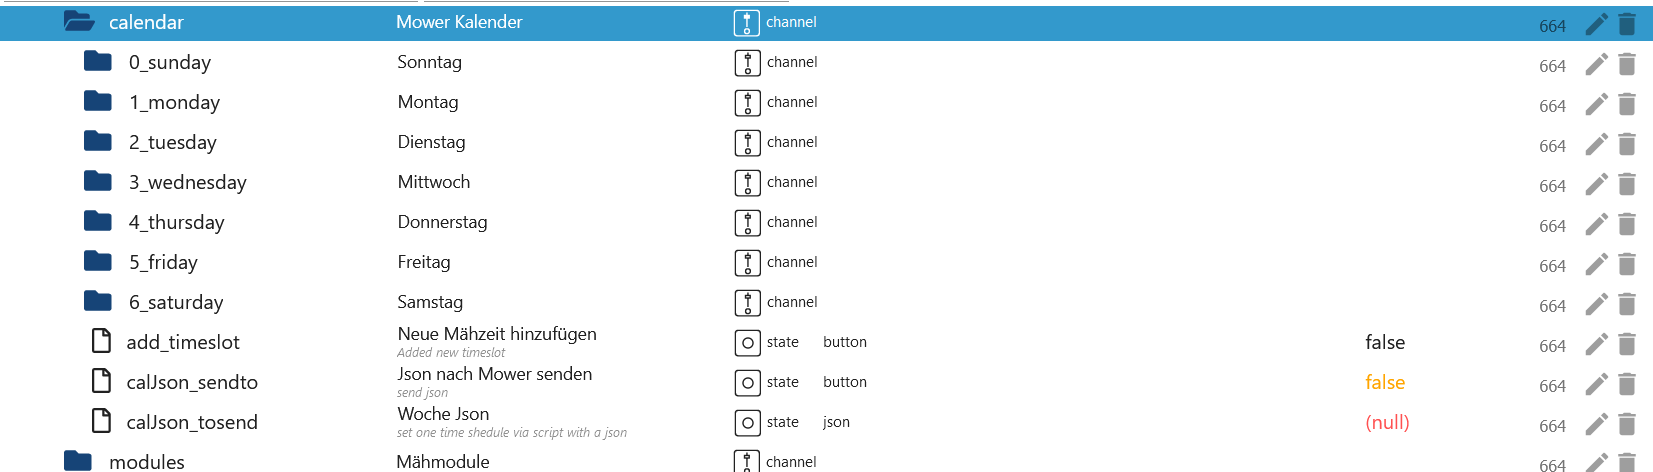
calendar (Vision)
- Beispiel Zeiteinstellung Freitag
- Als Standard werden 2 Timeslots angelegt. Werden 3 Slots in der APP angelegt werden auch 3 in ioBroker erstellt. Wird wieder auf 2 reduziert, dann wird in ioBroker diese Slots gelöscht. Der Tag mit den meisten Slots wird als Referenz für alle Tage verwendet.
friday.time_0.borderCut: Mit oder ohne Kantenschnitt (ohne Verzögerung setzen) (änderbar) 🔴friday.time_0.startTime: Startzeit als Format hh:mm (0-23/0-59) Bsp.: 09:00 (ohne Verzögerung setzen) (änderbar) 🔴friday.time_0.workTime: Arbeitszeit in Minuten (180 min = 3h) Bsp.: 30 = Endzeit 09:30 (ohne Verzögerung setzen) (änderbar) 🔴friday.time_0.enabled_time: Zeit aktivieren oder deaktivieren. (ohne Verzögerung setzen) (änderbar) 🔴friday.time_0.zones: Welche Zonen sollen angefahren werden z. Bsp. [1,2,3] (ohne Verzögerung setzen) (änderbar) 🔴calJson_sendto: Sind alle Datenpunkte gesetzt dann diesen Button auf true setzen. Der Mäher mäht nun für 30 Minuten! (änderbar) 🟢calJson_tosend: Dieser JSON wird automatisch gefüllt und dann an Mqtt versendet. Kann natürlich auch selber erstellt werden. (änderbar) 🔴add_timeslot: Es wird ein zusätzlicher Timeslot hinzugefügt. Nicht genutzte Timeslots werden nach einem Neustart entfernt. (änderbar) 🔴
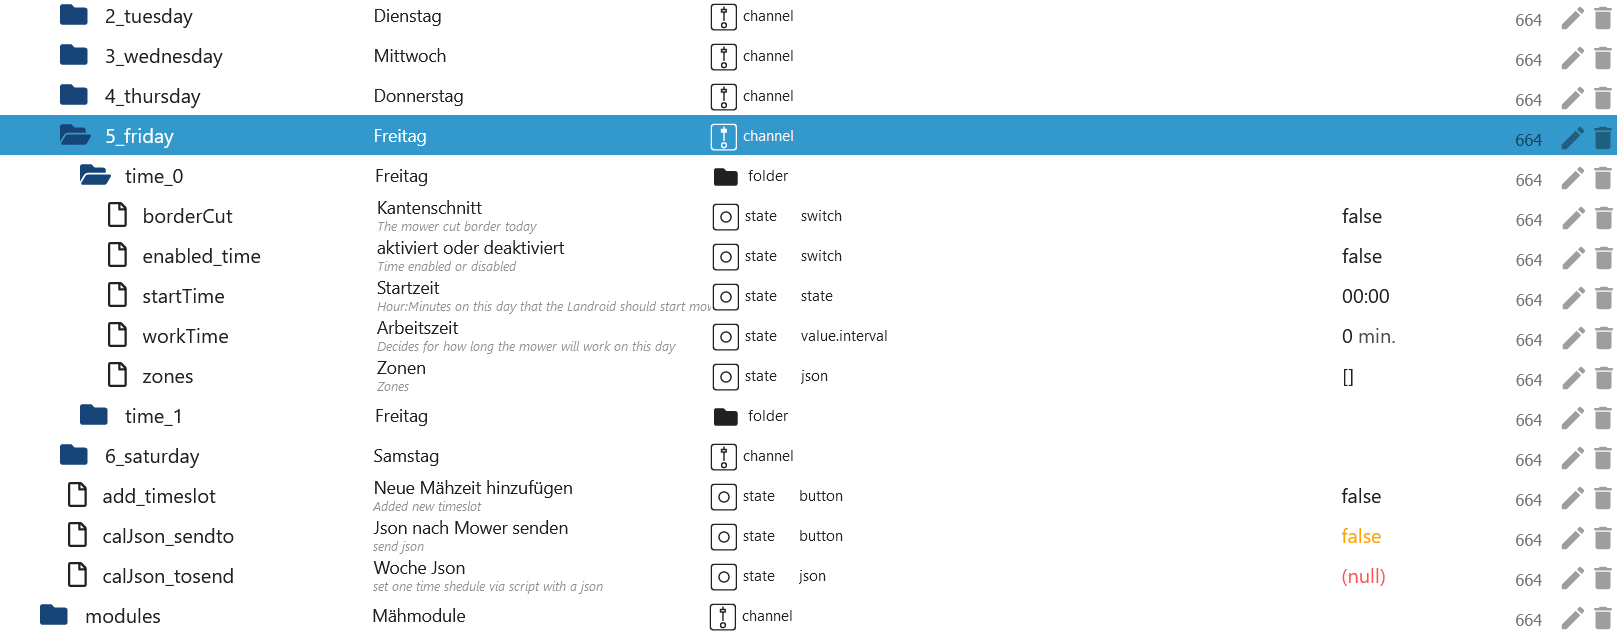
Beispiel Timeslot (Vision)
calJson_tosendDieser JSON würde 1 Zeit am Sonntag eintragen und alle anderen Tage löschen. Es muss immer die gesamte Woche übermittelt werden. 🔴
[
    {
        "e": 1, // 0=deaktiviert/1=aktiviert - Bei 0 wird der Slot deaktiviert
        "d": 0, // Tage 0=Sonntag, 1=Montag, 2=Dienstag, 3=Mittwoch, 4=Donnerstag, 5=Freitag, 6=Samstag
        "s": 360, // Startzeit in Minuten 06:00 (360/60) - (320/60 = 5 Stunden und 20 Minuten)
        "t": 180, // Laufzeit in Minuten = Endzeit 09:00 (180/60) - (200/60 = 3 Stunden und 20 Minuten)
        "cfg": {
            "cut": {
                "b": 1, // 0=ohne Kantenschnitt/1=Mit Kantenschnitt
                "z": [1] // In which zones - example 3 zones [1,2,6]
            }
        }
    }
]
modules (Draht und Vision)
-
Off Limit Modul (Draht und Vision)
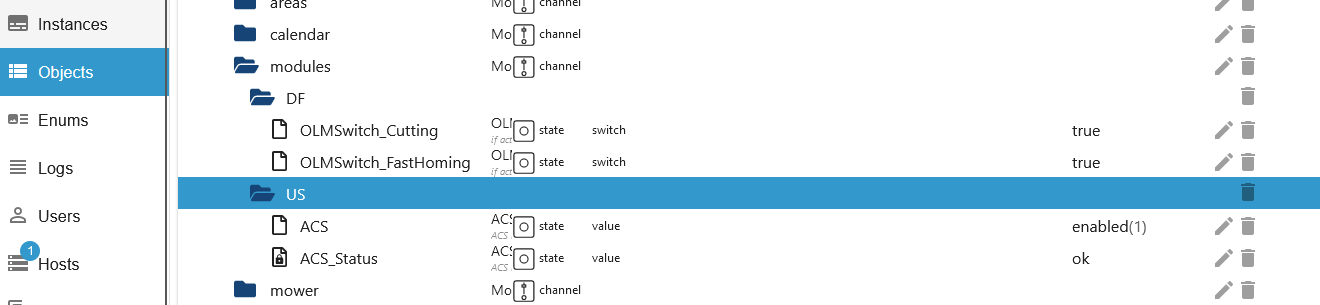
DF.OLMSwitch_Cutting: Verhindert das überfahren vom Magnetband - true-an/false-aus 🟢DF.OLMSwitch_FastHoming: Verwendet erstellte Abkürzungen mit Magnetband - mithilfe von Abkürzungen aus Magnetstreifen - true-an/false-aus 🟢
-
ACS Modul (nur Draht)
US.ACS: ACS aktivieren oder deaktivieren - 1-on/0-off 🟢US.ACS_Status: Status vom ACS Modul (nur lesen)
-
EA Modul (nur Vision)
EA.height: Höheneinstellung Mähwerk von 30-60 in 5mm Schritte 🟢
-
HL Modul (nur Vision)
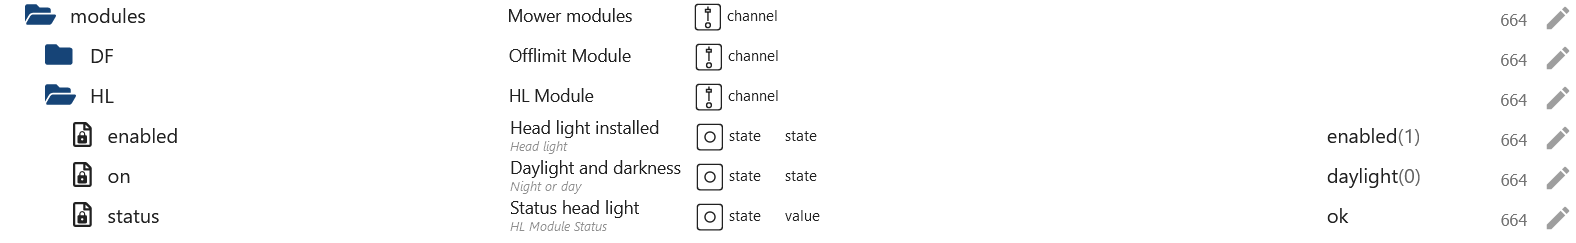
HL.status: Status Scheinwerfer (nur lesen)HL.enabled: Scheinwerfer installiert ja = 1/nein = 0 🟢HL.on: Tageslicht = 0/Dunkelheit = 1 🟢
-
NL Modul (nur Vision Cloud)
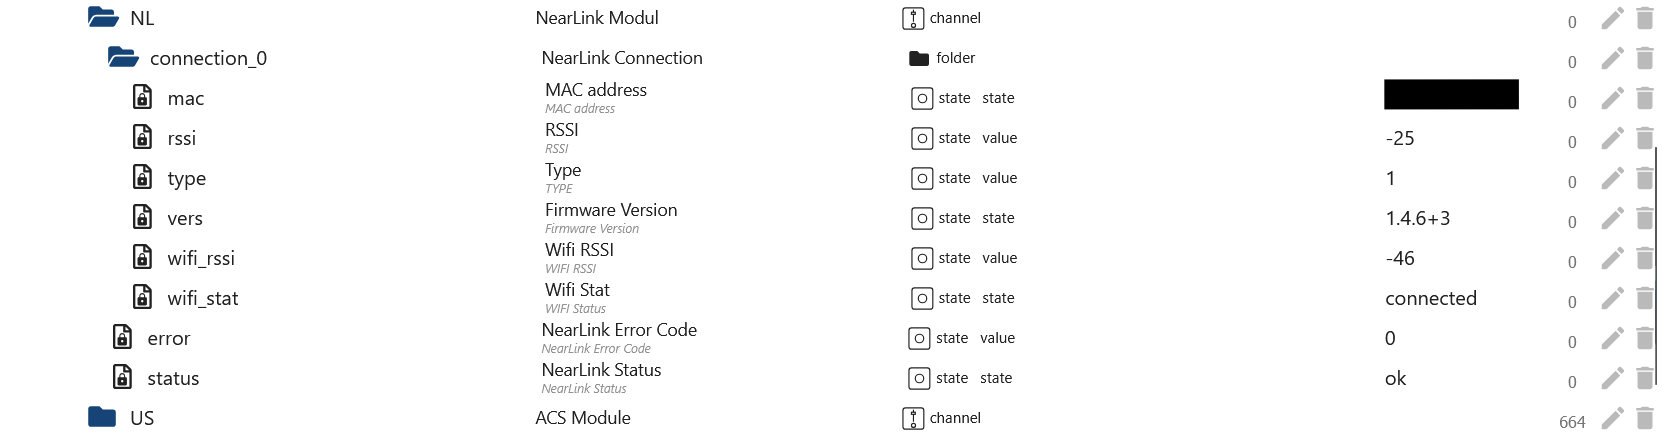
NL.error: Error Code (Code nicht bekannt) (nur lesen)NL.status: Status von NearLink Modul ok/err (nur lesen)NL.connection_X.mac: MAC Adresse (nur lesen)NL.connection_X.rssi: RSSI (nur lesen)NL.connection_X.type: Typ (nur lesen)NL.connection_X.vers: Firmware Release (nur lesen)NL.connection_X.wifi_rssi: Wifi RSSI (nur lesen)NL.connection_X.wifi_stat: Wifi Status (nur lesen)

mower (Draht und Vision)
AutoLock: automatische Verriegelung true-an/false-aus (Draht & Vision/änderbar) 🟢AutoLockTimer: Timer für automatische Verriegelung max. 10 Minuten in 30 Sekunden Schritte (Draht & Vision/änderbar) 🟢batteryChargeCycle: Batterieladezyklus (Draht & Vision/nur lesen)batteryCharging: Batterieladung false->nein/true->ja (Draht & Vision/nur lesen)batteryState: Batteriestatus in % (Draht & Vision/nur lesen)batteryTemperature: Batterietemperatur in Celsius (Draht & Vision/nur lesen)batteryVoltage: Batteriespannung in Volt (Draht & Vision/nur lesen)cameraStatus: Status Camera 0=OK/1=Error (Vision/nur lesen)cameraError: Camera error 0=OK/1=Error (Vision/nur lesen)cutOverSlabs: Über Platten mähen an = true / aus = false (Vision/änderbar) 🟢direction: Richtung in Grad (Draht & Vision/nur lesen)edgecut: Start EdgeCut (Draht & Vision/änderbar) 🟢error: Errormeldung vom Mäher (Draht & Vision/nur lesen)
Error ID`s
{
    "states": {
        "0": "No error", //(Draht & Vision & RTK)
        "1": "Trapped", //(Draht & Vision & RTK-Body)
        "2": "Lifted", //(Draht & Vision & RTK-Body)
        "3": "Wire missing", //(Draht)
        "4": "Outside boundary", //(Draht & Vision & RTK-Body)
        "5": "Rain delay", //(Draht & Vision & RTK-Body)
        "6": "Close door to cut grass", //(Draht)
        "7": "Close door to go home", //(Draht)
        "8": "Blade motor fault", //(Draht & Vision & RTK-Body)
        "9": "Wheel motor fault", //(Draht & Vision & RTK-Body)
        "10": "Trapped timeout fault", //(Draht & Vision & RTK-Body)
        "11": "Upside down", //(Draht & Vision & RTK-Body)
        "12": "Battery low", //(Draht & Vision & RTK)
        "13": "Wire reversed", //(Draht)
        "14": "Charge error", //(Draht & Vision & RTK-Body)
        "15": "Home search timeout", //(Draht & Vision)
        "16": "Wifi locked", //(Draht & Vision)
        "17": "Battery over temperature", //(Draht & Vision & RTK)
        "18": "Dummy model", //(Draht)
        "19": "Battery trunk open timeout", //(Draht & Vision)
        "20": "Wire signal out of sync", //(Draht)
        "100": "Charging station docking error", //(RTK-Body)
        "101": "HBI error", //(RTK-Body)
        "102": "OTA upgrade error", //(Vision & RTK)
        "103": "Map error", //(RTK)
        "104": "Excessive slope", //(RTK-Body)
        "105": "Unreachable zone", //(RTK-Body)
        "106": "Unreachable charging station", //(RTK-Body)
        "107": "Calibration needed", //(RTK-Head)
        "108": "Insufficient sensor data", //(RTK)
        "109": "Training start disallowed", //(RTK)
        "110": "Camera error", //(Vision)
        "111": "Lawn exploration required", //(Vision)
        "112": "Mapping exploration failed", //(Vision)
        "113": "RFID reader error", //(Vision)
        "114": "Headlight error", //(Vision)
        "115": "Missing charging station", //(RTK-Body)
        "116": "Blade height adjustment blocked", //(Vision & RTK-Body)
        "117": "Unsupported blade height", //(Vision & RTK-Body)
        "118": "Manual firrnware upgrade required", //(Vision & RTK-Body)
        "119": "Area limit exceeded", //(RTK-Body)
        "120": "Charging station undocking error" //(RTK-Body)
    }
}
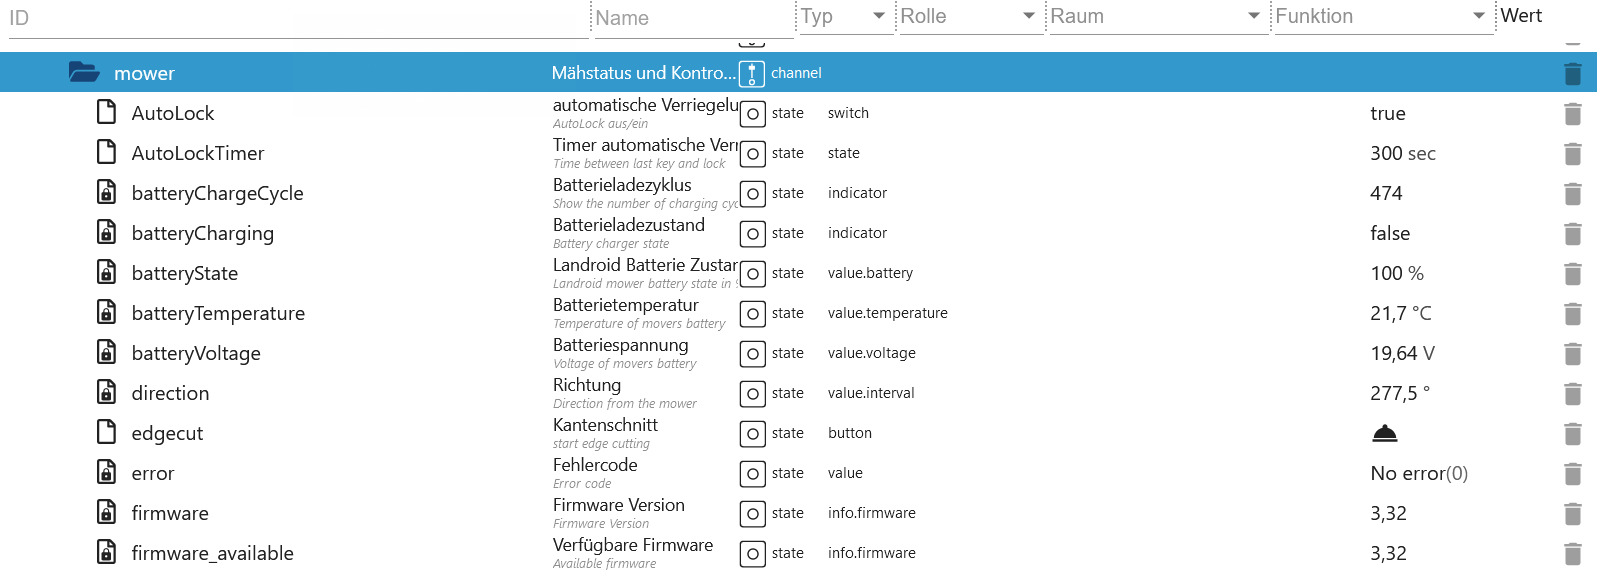
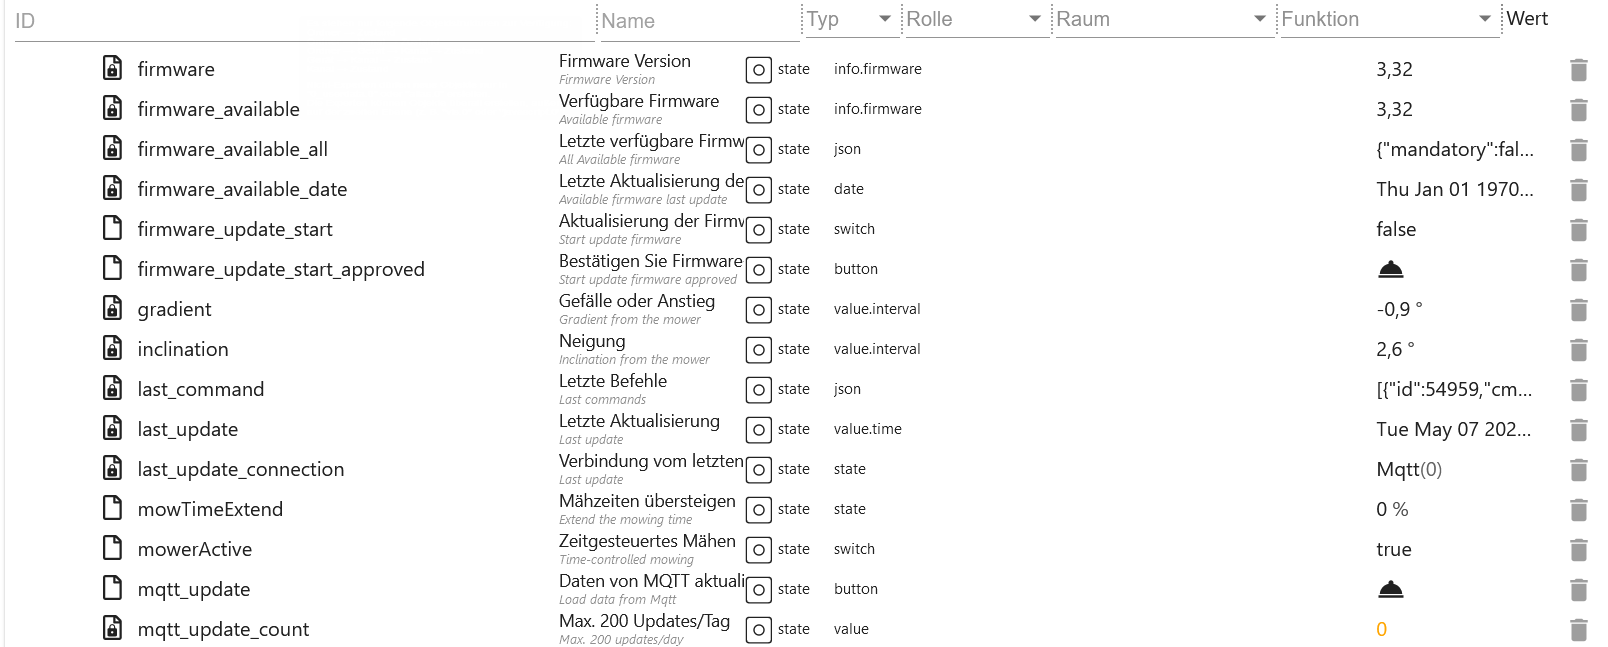
firmware: Installierte Firmware (Draht & Vision/nur lesen)firmware_available: Verfügbare Firmware (Draht & Vision/nur lesen)firmware_available_all: Letzte verfügbare Firmware als JSON - Dieses JSON wird aktualisiert, wenn ein neues Update zur Verfügung steht (Draht & Vision/nur lesen)
{
    "mandatory": false,
    "product": {
        "uuid": "1236ll8d-0000-0000-9999-07ff6690003f",
        "version": "3.30.0+1",
        "released_at": "2023-05-24",
        "changelog": "•\tSupport for new models \tWR166E and WR184E\n•\tImproved Grass cutting coverage\n•\tImproved ACS\n•\tAdded Zone Keeper function (need to be enabled by app)\n•\tImproved wheel torque algorithm\n• \tNew FML firmware\n•\tFixed \"FML\" and \"Radiolink\" Activation problem\n•\tFixed some translations error\n•\tRain delay can now be cleared pressing START / HOME button, (1 minute after countdown has started)\n•\tImproved PRO Battery management\n• \tImproved boundary wire recognition\n• \tFixed border cut when zones are active\n• \tNew wifi firmware for board HW REV > 7\n\nThe Worx Landroid team would like to thank our amazing beta testers, with hundreds of hours of their own free time to make this firmware possible."
    }
}
firmware_available_date: Datum verfügbaren Firmware - Dummy 1970-01-01 wenn der Adapter neu installiert wird und es kein Update zur Verfügung steht (Draht & Vision/nur lesen)firmware_bodyInhalt von dat.fw (Vision/nur lesen)firmware_headInhalt dat.head.fw (Vision/nur lesen)firmware_update_start: Start Update in 2 Schritten - siehefirmware_update_start_approved(Draht & Vision/änderbar) 🔴firmware_update_start_approved: Aktualisierung der Firmware starten -firmware_update_startmuss auf true gesetzt sein (Draht & Vision/änderbar) 🟢gradient: Gefälle oder Anstieg in Grad (Draht & Vision/nur lesen)inclination: Neigung in Grad (Draht & Vision/nur lesen)last_command: Letzter Befehl von iobroker oder der APP als JSON Table (Draht & Vision/nur lesen)last_updateLetzte Update (wire & Vision/nur lesen)last_update_connectionVon welcher Verbindung (Mqtt oder Cloud / wire & Vision/nur lesen)mowTimeExtend: Mähzeitverlängerung-/Verkürzung in % Bereich: -100%->100% (Draht/änderbar) 🟢mowerActive: false für Pause Mähplan für 60 Minuten und true für Stop Mähpause und Party-Modus (Draht/änderbar) 🟢mqtt_update: Update Mqtt Daten vom Mäher - max. 150/Tag (Draht & Vision/änderbar) 🟢mqtt_update_count: Counter von Update Mqtt Daten (Draht & Vision/nur lesen)notification: Benachrichtigung über JS-Controller aktivieren oder deaktivieren. Es wird Offline und Fehlermeldungen ausgegeben. (Draht & Vision/änderbar) 🔴notification_excluded: Welche Fehler ID`s sollen nicht angezeigt werden (IDs mit Komma trennen IDS)
oneTimeJson: einmaliges Mähen als JSON (Draht & Vision/änderbar)
{
    "wtm": 60, //Minuten
    "bc": 0 //0=ohne Kantenschnitt 1=mit Kantenschnitt - oder die nächsten Datenpunkte verwenden
}
oneTimeStart: einmaliges Mähen start "Erst oneTimeWithBorder, oneTimeWorkTime und beim Vision noch oneTimeZones setzen" - mit einer Verzögerung von 1,1 Sekunde (Draht & Vision/änderbar) 🟢oneTimeWithBorder: Mit Kantenschnitt - Wert ohne Verzögerung setzen (Draht & Vision/änderbar) 🔴oneTimeWorkTime: Mähzeit max. 8h in 30 Minuten Schritte - Wert ohne Verzögerung setzen (Draht & Vision/änderbar) 🔴oneTimeZones: Zonen setzen [1,2,4] (Vision/änderbar) 🔴online: Mäher Online (Draht & Vision/nur lesen)partyModus: Party-Modus schalten an/aus (Draht & Vision/änderbar) 🟢partyModusTimer: Party-Modus zeitlich limitieren. Möglich 1 - 1440 Minuten - MitpartyModusauf "false" setzen wieder deaktivieren. Der Partymodus wird in der APP nicht angezeigt aber der Timer wird runtergezählt. (Draht/änderbar) 🟢pause: Mähpause schalten an/aus (Draht & Vision/änderbar) 🟢reset_battery_time: Batterieladungen in 2 Schritten zurücksetzen (Draht & Vision/änderbar) 🔴reset_battery_time_approved: Batterieladungen zurücksetzen bestätigen -reset_battery_timemuss auf true gesetzt sein (Draht & Vision/änderbar) 🔴reset_blade_time: Klingenarbeitszeit in 2 Schritten zurücksetzen (Draht & Vision/änderbar) 🔴reset_blade_time_approved: Klingenarbeitszeit zurücksetzen bestätigen -reset_battery_timemuss auf true gesetzt sein (Draht & Vision/änderbar) 🔴
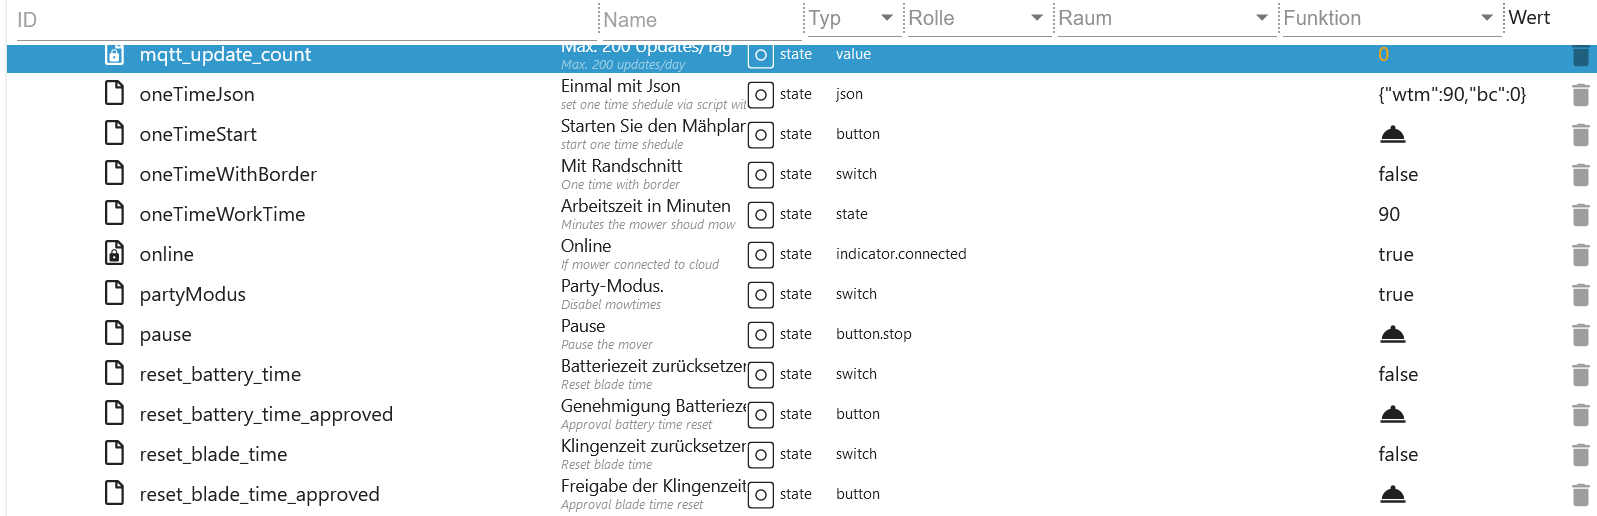
rfidStatus: Status RF Sensor 0=OK/1=Fehler (Vision/nur lesen)sendCommand: Ein Befehl versenden (Draht & Vision/änderbar) 🟢
Send Commands
{
    "states": {
        "1": "Start", //(Draht & Vision & RTK)
        "2": "Stop", //(Draht & Vision & RTK)
        "3": "Home", //(Draht & Vision & RTK)
        "4": "Follow border", //(Draht & Vision & RTK)
        "5": "Wi-Fi Lock", //(Draht & Vision)
        "6": "Wi-Fi Unlock", //(Draht & Vision)
        "7": "Reset Log", //(Draht & Vision & RTK)
        "8": "Pause over border", //(Draht & Vision)
        "9": "Safe go home", //(Draht & Vision & RTK)
        "10": "Start once", //(Vision)
        "100": "Pairing command", //(Vision & RTK)
        "101": "Border Cut", //(Vision & RTK)
        "102": "Resume cutting", //(RTK)
        "103": "Start driving", //(Vision & RTK)
        "104": "Stop driving" //(Vision & RTK)
    }
}
state: True für Mähvorgang starten und False für Mähvorgang beenden (Draht & Vision/änderbar) 🟢status: Status vom Mäher (Draht & Vision & RTK/nur lesen)
Status ID`s
{
    "states": {
        "0": "IDLE", //(wire & Vision & RTK-Body)
        "1": "Home", //(wire & Vision & RTK-Body)
        "2": "Start sequence", //(wire)
        "3": "Leaving home", //(wire & Vision & RTK-Body)
        "4": "Following border", //(wire)
        "5": "Searching home", //(wire & Vision & RTK-Body)
        "6": "Searching border", //(wire & Vision)
        "7": "Mowing", //(wire & Vision & RTK-Body)
        "8": "Lifted", //(wire & Vision & RTK-Body)
        "9": "Trapped", //(wire & Vision & RTK-Body)
        "10": "Blade blocked", //(wire & Vision & RTK-Body)
        "11": "Debug", //(wire)
        "12": "Driving", //(wire & Vision)
        "13": "Digital fence escape", //(wire & Vision)
        "30": "Going home", //(wire & Vision)
        "31": "Zone training", //(wire & Vision)
        "32": "Border Cut", //(wire & Vision)
        "33": "Searching zone", //(wire & Vision)
        "34": "Pause", //(wire & Vision)
        "100": "Map training (completable)", //(RTK-Head)
        "101": "Map processing", //(RTK)
        "102": "Upgrading firmware", //(RTK)
        "103": "Moving to zone", //(RTK-Body)
        "104": "Going home", //(RTK-Body)
        "105": "Ready for training", //(RTK-Head)
        "106": "Map download in progress", //(RTK)
        "107": "Map upload in progress", //(RTK-Head)
        "108": "Map training paused", //(RTK-Head)
        "109": "Map training (not completable)", //(RTK-Head)
        "110": "Border crossing", //(Vision)
        "111": "Exploring lawn", //(Vision)
        "112": "Moving to recovery point", //(RTK-Body)
        "113": "Waiting for position", //(RTK-Body)
        "114": "Map training (driving)", //(Vision & RTK-Body)
        "115": "Map training (rolling back)" //(Vision)
    }
}
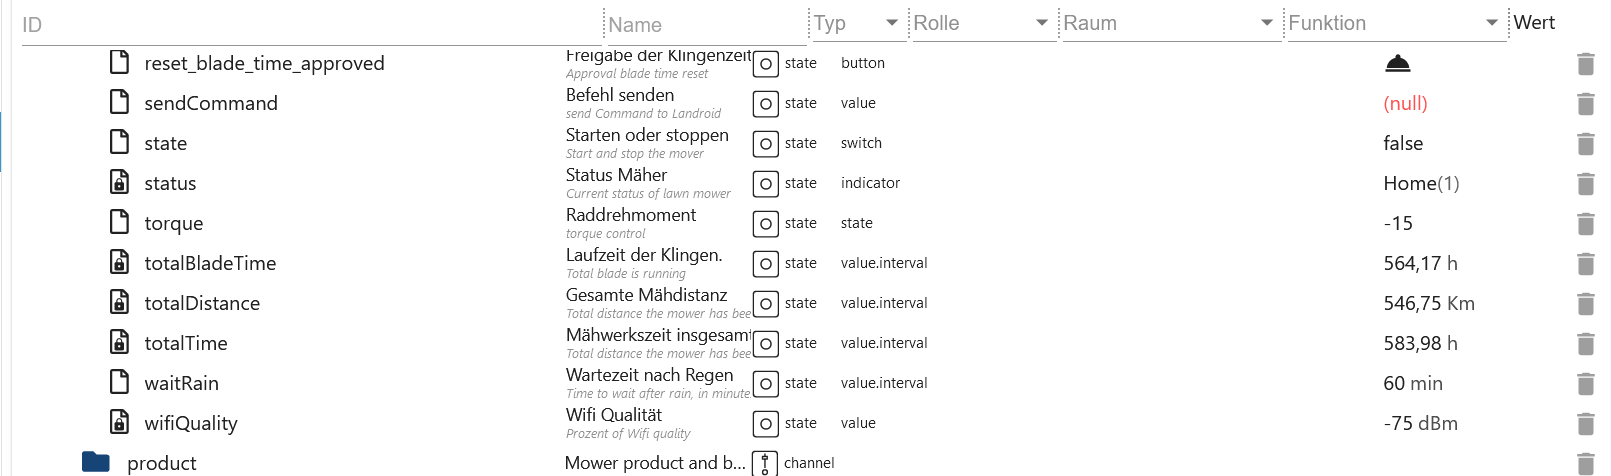
torque: Raddrehmoment Bereich -50->50 (Draht & Vision/änderbar) 🟢totalBladeTime: Gesamte Klingen-Arbeitszeit (Draht & Vision/nur lesen)totalDistance: Gesamte Entfernung (Draht & Vision/nur lesen)totalTime: Gesamte Rasenmäher-Arbeitszeit (Draht & Vision/nur lesen)waitRain: Regenverzögerung max. 12h in 30 Minuten Schritte und 0 für aus (Draht & Vision/änderbar) 🟢waitRainCountdownCountdown wenn der Sensor wechselt von nass zu trocken (Draht/nur lesen) (Vision deaktiviert)waitRainSensorStatus 0 für trocken und 1 für feucht (Draht/nur lesen) (Vision deaktiviert)wifiQuality: Wifi Qualität (Draht & Vision/nur lesen)
{
    "rain": {
        "s": 0, // 0 für trocken und 1 für nass (Draht & Vision)
        "cnt": 59 // Countdown wenn Wechsel von s=1 nass zu s=0 trocken - Regen wurde erkannt (Draht & Vision)
    }
}
Zusätzlich Vision Infos
- multiZones
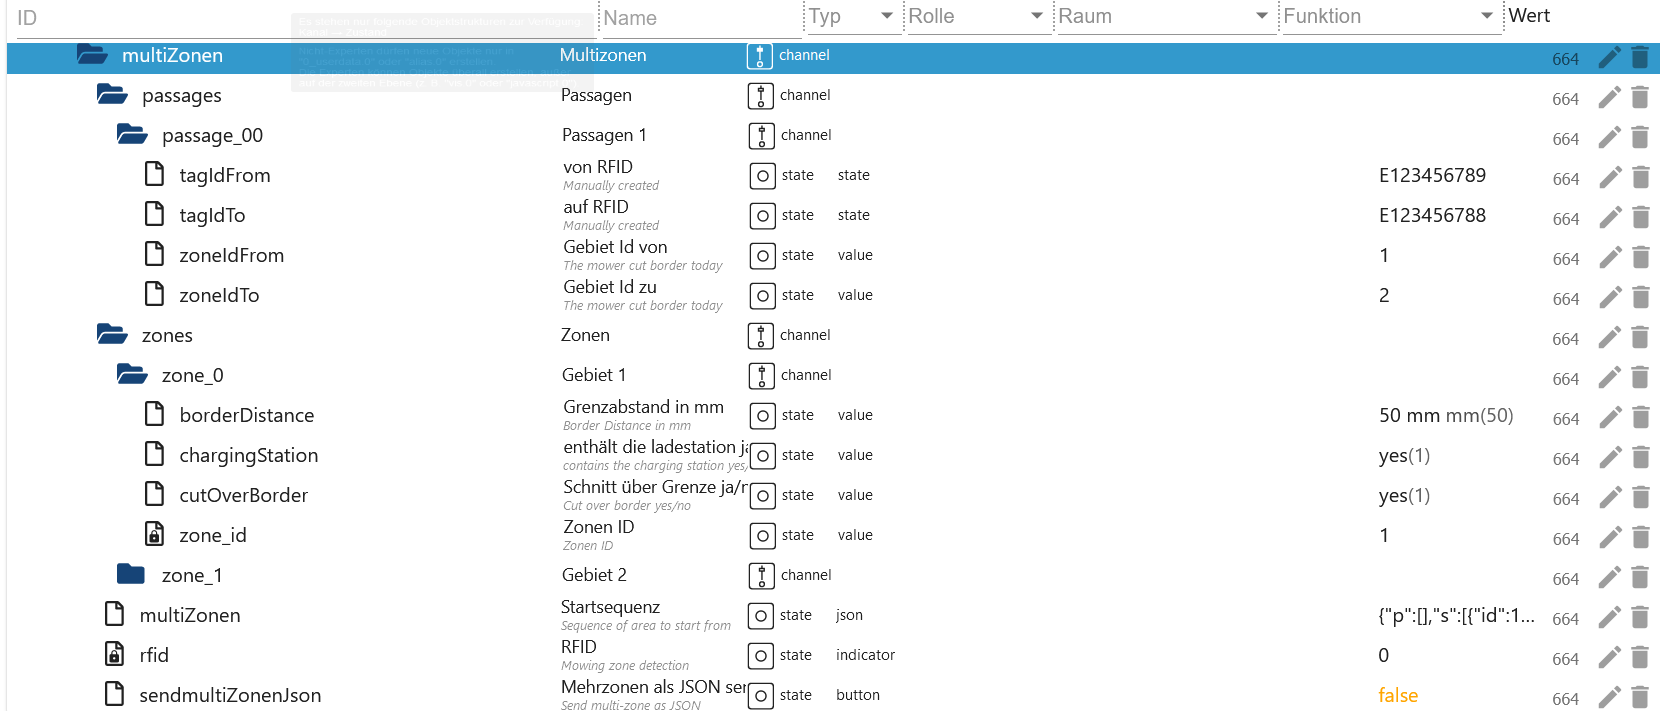
multiZones.zones.zone_1.borderDistance: Beim Kantenschnitt der Abstand zur Kante in mm - erlaubt 50mm, 100mm, 150mm und 200mm - Mit Blockly ohne Verzögerung setzen - Änderung wird inmultiZones.multiZonesgeschrieben (Vision/änderbar) 🔴multiZones.zones.zone_1.chargingStation: 1 Wenn sich die Ladestation in dieser Zone befindet. 0 für keine Ladestation - Mit Blockly ohne Verzögerung setzen - Änderung wird inmultiZones.multiZonesgeschrieben (Vision/änderbar) 🔴multiZones.zones.zone_1.cutOverBorder: 1 zum Überfahren von Platten, wenn diese erkannt werden, ansonsten 0. Mit Blockly ohne Verzögerung setzen - Änderung wird inmultiZones.multiZonesgeschrieben (Vision/änderbar) 🔴multiZones.zones.zone_1.zone_id: Nummerierung - Start mit 1 (Vision/nur lesen)multiZones.passages.passage_01.tagIdFrom: RFID id von zoneIdFrom - Mit Blockly ohne Verzögerung setzen - Änderung wird inmultiZones.multiZonesgeschrieben (Vision/änderbar) 🔴multiZones.passages.passage_01.tagIdTo: RFID id von zoneIdTo - Mit Blockly ohne Verzögerung setzen - Änderung wird inmultiZones.multiZonesgeschrieben (Vision/änderbar) 🔴multiZones.passages.passage_01.zoneIdFrom: Zone von (muss zoneIdFrom < zoneIdTo) - Mit Blockly ohne Verzögerung setzen - Änderung wird inmultiZones.multiZonesgeschrieben (Vision/änderbar) 🔴multiZones.passages.passage_01.zoneIdTo: Zone zu (muss zoneIdTo > zoneIdFrom) - Mit Blockly ohne Verzögerung setzen - Änderung wird inmultiZones.multiZonesgeschrieben (Vision/änderbar) 🔴multiZones.multiZones: multiZones JSON (Vision/änderbar) Beispiel 🔴multiZones.sendMultiZonesJson: Änderungen an Worx senden mit mit einer Verzögerung von 1,1 Sekunden (Vision/änderbar) 🟢
Beispiel:
{
    "mz": {
        "p": [
            // Durchgang zwischen den Zonen
            {
                "z1": 1, // Zone von (muss z1 < z2)
                "z2": 2, // Zone zu (muss z2 > z1)
                "t1": "E000000000000000", // RFID id von z1
                "t2": "E0000000KKKKKKKK" // RFID id von z2
            }
        ],
        "s": [
            // Die Zonen selbst
            {
                "id": 1, // Nummerierung - Start mit 1
                "c": 1, // 1 Wenn sich die Ladestation in dieser Zone befindet. 0 für keine Ladestation.
                "cfg": {
                    "cut": {
                        "bd": 100, // Kantenschnitt der Abstand zur Kante in mm - erlaubt 50mm, 100mm, 150mm und 200mm
                        "ob": 0 // 1 zum Überfahren von Platten, wenn diese erkannt werden, ansonsten 0.Unterschiedliche Werte pro Zone sind nicht zulässig
                    }
                }
            },
            {
                "id": 2, // Nummerierung fortlaufend
                "c": 0, // 1 Wenn sich die Ladestation in dieser Zone befindet. 0 für keine Ladestation.
                "cfg": {
                    "cut": {
                        "bd": 100, // Kantenschnitt der Abstand zur Kante in mm - erlaubt 50mm, 100mm, 150mm und 200mm
                        "ob": 0 // 1 zum Überfahren von Platten, wenn diese erkannt werden, ansonsten 0. Unterschiedliche Werte pro Zone sind nicht zulässig
                    }
                }
            }
        ]
    }
}
Standard ohne Zonen:
{
    "mz": {
        "p": [],
        "s": [
            {
                "id": 1,
                "c": 1,
                "cfg": {
                    "cut": {
                        "bd": 150,
                        "ob": 0
                    }
                }
            }
        ]
    }
}
- Mower
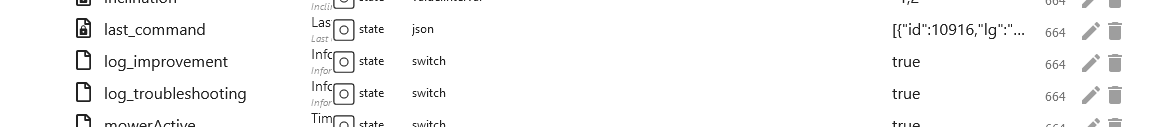
log_improvement: Protokoll zur Verbesserung an Worx senden de-/aktivieren (änderbar) 🟢log_troubleshooting: Fehlerbericht an Worx senden de-/aktivieren (änderbar) 🟢
- Mower
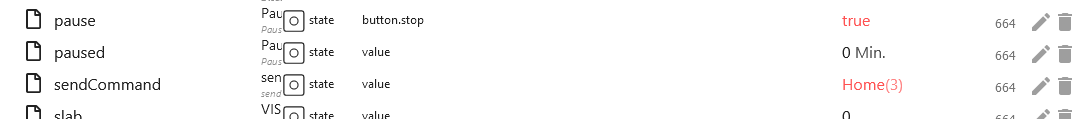
paused: Mähstartverzögerung (änderbar) 🟢
info_mqtt (Draht und Vision)
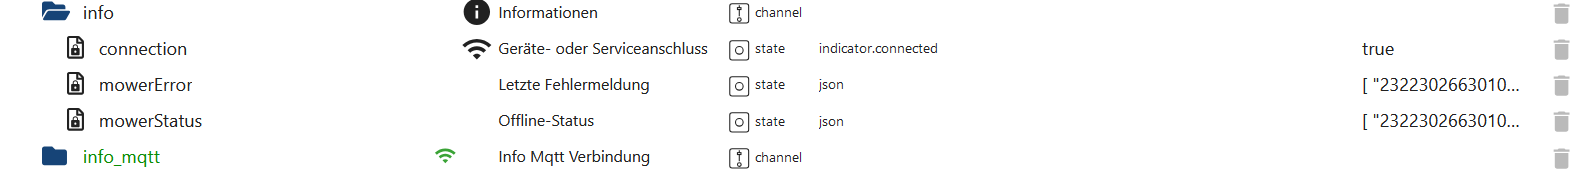
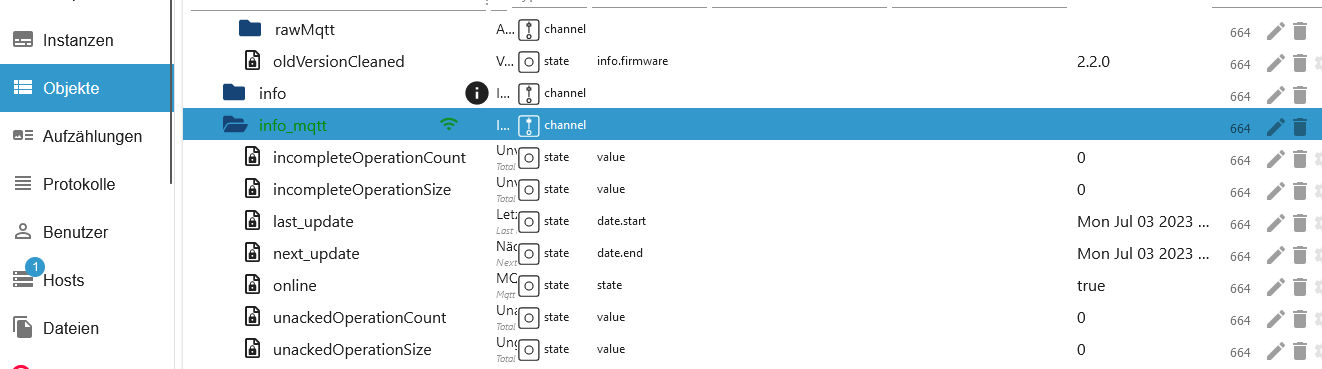
incompleteOperationCount: Gesamtzahl der an die Verbindung übermittelten Vorgänge, die noch nicht abgeschlossen sind. Nicht quitierte Operationen sind eine Teilmenge davon.incompleteOperationSize: Gesamtpaketgröße der an die Verbindung übermittelten Vorgänge, die noch nicht abgeschlossen sind. Nicht quitierte Operationen sind eine Teilmenge davon.unackedOperationCount: Gesamtzahl der Vorgänge, die an den Server gesendet wurden und auf eine entsprechende Bestätigung warten, bevor sie abgeschlossen werden können.unackedOperationSize: Gesamtpaketgröße der Vorgänge, die an den Server gesendet wurden und auf eine entsprechende Bestätigung warten, bevor sie abgeschlossen werden können.last_update: Letzte Aktualisierung vom Tokennext_update: Nächste Aktualisierung vom Tokenonline: Status MQTT Verbindung (false=offline/true=online)
Rate Limiting
- Inhalt worx.0.blocking Die Sperrung wird nach 24h automatisch aufgehoben. Bei der nächsten Aktualisierung vom Token wird alles zurückgesetzt
{
    "block": false, // true = API Requests gesperrt wegen 429 Sperre
    "start": 0, // Start der Sperrung als timestamp
    "time": "", // Mit Zeitzone
    "retry-after": 0 // Wie lange man gesperrt ist
}
- Inhalt worx.0.requestsrateLimit Die Counter können manuell geändert werden um eventuell zu frühe Sperren aufzuheben.
{
    "apiCounter": 6, // API Request pro Tag
    "apiLast": 1751483518418, // Letzter API Request
    "apiTime": "2025-07-02T19:11:58.418Z", // Letzter API Request mit Zeitzone
    "apiRequest": [
        // Die API Requests
        {
            "count": 1,
            "request": "https://api.worxlandroid.com/api/v2/product-items?status=1&gps_status=1",
            "time": "2025-07-02T19:11:58.418Z"
        },
        {
            "count": 2,
            "request": "https://api.worxlandroid.com/api/v2/product-items/xxx/firmware-upgrade",
            "time": "2025-07-02T19:11:58.895Z"
        },
        {
            "count": 3,
            "request": "https://api.worxlandroid.com/api/v2/product-items/xxx/activity-log",
            "time": "2025-07-02T19:11:59.130Z"
        },
        {
            "count": 4,
            "request": "https://api.worxlandroid.com/api/v2/products",
            "time": "2025-07-02T19:11:59.364Z"
        },
        {
            "count": 5,
            "request": "https://api.worxlandroid.com/api/v2/users/me",
            "time": "2025-07-02T19:12:00.318Z"
        },
        {
            "count": 6,
            "request": "https://id.worx.com/oauth/token?",
            "time": "2025-07-03T18:12:46.628Z"
        }
    ],
    "mqttDevice": {
        // MQTT Counter pro Gerät
        "xxxF3": {
            "mqttCount": 6, // Counter MQTT Kommando
            "mqttLast": 1751651797646, // Letzter Kommando als Zeitstempel
            "mqttTime": "2025-07-04T17:56:37.646Z", // Letzter Kommando mit Zeitzone
            "mqttBlock": true, // true = Kommandos deaktiviert / false = Kommandos aktiv
            "mqttRequest": [
                // Letzte Kommandos
                {
                    "count": 1,
                    "message": "{\"id\":23210,\"cmd\":0,\"lg\":\"de\",\"sn\":\"xxx\",\"tm\":\"21:12:00\",\"dt\":\"02/07/2025\"}",
                    "time": "2025-07-02T19:12:00.811Z"
                },
                {
                    "count": 2,
                    "message": "{\"id\":58731,\"cmd\":0,\"lg\":\"de\",\"sn\":\"xxx\",\"tm\":\"20:12:49\",\"dt\":\"03/07/2025\"}",
                    "time": "2025-07-03T18:12:49.586Z"
                },
                {
                    "count": 3,
                    "message": "{\"id\":3925,\"cmd\":0,\"lg\":\"de\",\"sn\":\"xxx\",\"tm\":\"20:20:41\",\"dt\":\"03/07/2025\"}",
                    "time": "2025-07-03T18:20:41.579Z"
                },
                {
                    "count": 4,
                    "message": "{\"id\":3265,\"cmd\":0,\"lg\":\"de\",\"sn\":\"xxx\",\"tm\":\"21:10:19\",\"dt\":\"03/07/2025\"}",
                    "time": "2025-07-03T19:10:19.292Z"
                },
                {
                    "count": 5,
                    "message": "{\"id\":28606,\"cmd\":0,\"lg\":\"de\",\"sn\":\"xxx\",\"tm\":\"21:11:20\",\"dt\":\"03/07/2025\"}",
                    "time": "2025-07-03T19:11:20.634Z"
                },
                {
                    "count": 6,
                    "message": "{\"id\":12891,\"cmd\":0,\"lg\":\"de\",\"sn\":\"xxx\",\"tm\":\"19:56:37\",\"dt\":\"04/07/2025\"}",
                    "time": "2025-07-04T17:56:37.646Z"
                }
            ]
        },
        "xxxE2": {
            "mqttCount": 0,
            "mqttLast": 0,
            "mqttBlock": false,
            "mqttRequest": []
        },
        "xxxC5": {
            "mqttCount": 0,
            "mqttLast": 0,
            "mqttBlock": false,
            "mqttRequest": []
        },
        "xxx2F": {
            "mqttCount": 0,
            "mqttLast": 0,
            "mqttBlock": false,
            "mqttRequest": []
        }
    },
    "mqttDay": "27-4", // Kalenderwoche-Tag. Beim wechsel wird alles zurückgesetzt
    "restartCount": 6, // Adapter Neustart Counter
    "restartLast": 1751569817003, // Letzter Neustart
    "restartTime": "2025-07-03T19:10:17.003Z", // Letzter Neustart mit Zeitzone
    "day": "27-4" // Kalenderwoche-Tag. Beim wechsel wird alles zurückgesetzt
}

Beispiel Blockly sendMultiZonesJson Vision
<xml xmlns="https://developers.google.com/blockly/xml">
  <variables>
    <variable id="${]4s$w?n24Az}=7iAIY">mz</variable>
    <variable id="o.FQ]_Xa!tHn2T7Ak{Pt">value</variable>
    <variable id="/@E4iFRMr:x+u?{7yFlB">test</variable>
    <variable id="jxTInS{}mk_)WJa[:,fA">i</variable>
  </variables>
  <block type="procedures_defcustomnoreturn" id="u:w*aBH!92nydG0Mu.1-" x="-87" y="-87">
    <mutation statements="false">
      <arg name="mz" varid="${]4s$w?n24Az}=7iAIY"></arg>
      <arg name="value" varid="o.FQ]_Xa!tHn2T7Ak{Pt"></arg>
    </mutation>
    <field name="NAME">set_bd</field>
    <field name="SCRIPT">bXouY2ZnLmN1dC5iZCA9IDE1MA==</field>
    <comment pinned="false" h="80" w="160">Beschreibe diese Funktion …</comment>
  </block>
  <block type="variables_set" id="jiP0218}2,Y]B]RdKD~`" x="-87" y="-35">
    <field name="VAR" id="/@E4iFRMr:x+u?{7yFlB">test</field>
    <value name="VALUE">
      <block type="convert_json2object" id=";Ef{FHk_~heeozyHFxci">
        <value name="VALUE">
          <block type="get_value" id="LMfldD:[D4%}yWE8,N0y">
            <field name="ATTR">val</field>
            <field name="OID">worx.0.xxxxxxxxxxxxxxxxxxxx.multiZones.sendMultiZonesJson</field>
          </block>
        </value>
      </block>
    </value>
    <next>
      <block type="controls_forEach" id="D{XG==q$flbH?32eX%D(">
        <field name="VAR" id="jxTInS{}mk_)WJa[:,fA">i</field>
        <value name="LIST">
          <block type="get_attr" id="b~2/cb$WhEj*9i6,(ey5">
            <value name="PATH">
              <shadow type="text" id="+n~;GfHf{,#D!5D}H+m=">
                <field name="TEXT">s</field>
              </shadow>
            </value>
            <value name="OBJECT">
              <block type="variables_get" id="YloS$N%I=6[yk;loD*1O">
                <field name="VAR" id="/@E4iFRMr:x+u?{7yFlB">test</field>
              </block>
            </value>
          </block>
        </value>
        <statement name="DO">
          <block type="procedures_callcustomnoreturn" id="er{Pwq:Y7n_I|CQoup,|">
            <mutation name="set_bd">
              <arg name="mz"></arg>
              <arg name="value"></arg>
            </mutation>
            <value name="ARG0">
              <block type="variables_get" id="(-_i0(y:W}U_x?s(7k%4">
                <field name="VAR" id="jxTInS{}mk_)WJa[:,fA">i</field>
              </block>
            </value>
            <value name="ARG1">
              <block type="math_number" id="{2u/=v!k|yJsOesq[CU^">
                <field name="NUM">150</field>
              </block>
            </value>
            <next>
              <block type="debug" id="b1}}DmS-[_W:+Y+$|%)r">
                <field name="Severity">log</field>
                <value name="TEXT">
                  <shadow type="text" id="7wx?ca_U[S~8DA4}*RXx">
                    <field name="TEXT">test</field>
                  </shadow>
                  <block type="variables_get" id="_zz;w64g-!E$zX$]pvyI">
                    <field name="VAR" id="/@E4iFRMr:x+u?{7yFlB">test</field>
                  </block>
                </value>
              </block>
            </next>
          </block>
        </statement>
        <next>
          <block type="debug" id="o[S0+1%{oLU+r:03tz7=">
            <field name="Severity">log</field>
            <value name="TEXT">
              <shadow type="text" id="7wx?ca_U[S~8DA4}*RXx">
                <field name="TEXT">test</field>
              </shadow>
              <block type="variables_get" id="tjqxQ(MO|CR~/Xq5;Pm[">
                <field name="VAR" id="/@E4iFRMr:x+u?{7yFlB">test</field>
              </block>
            </value>
            <next>
              <block type="control" id="C^lZ^SNIQ#,vh}?hSG_O">
                <mutation xmlns="http://www.w3.org/1999/xhtml" delay_input="false"></mutation>
                <field name="OID">worx.0.xxxxxxxxxxxxxxxxxxxx.multiZones.sendMultiZonesJson</field>
                <field name="WITH_DELAY">FALSE</field>
                <value name="VALUE">
                  <block type="convert_object2json" id="z)EXA+%8lB4K#7!Hp1V%">
                    <field name="PRETTIFY">FALSE</field>
                    <value name="VALUE">
                      <block type="variables_get" id="C4np)gS@^Y*?-0I+R6+r">
                        <field name="VAR" id="/@E4iFRMr:x+u?{7yFlB">test</field>
                      </block>
                    </value>
                  </block>
                </value>
              </block>
            </next>
          </block>
        </next>
      </block>
    </next>
  </block>
</xml>

<xml xmlns="https://developers.google.com/blockly/xml">
  <variables>
    <variable id="${]4s$w?n24Az}=7iAIY">mz</variable>
    <variable id="o.FQ]_Xa!tHn2T7Ak{Pt">value</variable>
    <variable id="/@E4iFRMr:x+u?{7yFlB">test</variable>
    <variable id="jxTInS{}mk_)WJa[:,fA">i</variable>
  </variables>
  <block type="procedures_defcustomnoreturn" id="u:w*aBH!92nydG0Mu.1-" x="-87" y="-87">
    <mutation statements="false">
      <arg name="mz" varid="${]4s$w?n24Az}=7iAIY"></arg>
      <arg name="value" varid="o.FQ]_Xa!tHn2T7Ak{Pt"></arg>
    </mutation>
    <field name="NAME">set_bd</field>
    <field name="SCRIPT">bXouY2ZnLmN1dC5iZCA9IDE1MA==</field>
    <comment pinned="false" h="80" w="160">Beschreibe diese Funktion …</comment>
  </block>
  <block type="variables_set" id="jiP0218}2,Y]B]RdKD~`" x="-87" y="-35">
    <field name="VAR" id="/@E4iFRMr:x+u?{7yFlB">test</field>
    <value name="VALUE">
      <block type="convert_json2object" id=";Ef{FHk_~heeozyHFxci">
        <value name="VALUE">
          <block type="get_value" id="LMfldD:[D4%}yWE8,N0y">
            <field name="ATTR">val</field>
            <field name="OID">worx.0.xxxxxxxxxxxxxxxxxxxx.multiZones.sendMultiZonesJson</field>
          </block>
        </value>
      </block>
    </value>
    <next>
      <block type="controls_forEach" id="D{XG==q$flbH?32eX%D(">
        <field name="VAR" id="jxTInS{}mk_)WJa[:,fA">i</field>
        <value name="LIST">
          <block type="get_attr" id="b~2/cb$WhEj*9i6,(ey5">
            <value name="PATH">
              <shadow type="text" id="+n~;GfHf{,#D!5D}H+m=">
                <field name="TEXT">s</field>
              </shadow>
            </value>
            <value name="OBJECT">
              <block type="variables_get" id="YloS$N%I=6[yk;loD*1O">
                <field name="VAR" id="/@E4iFRMr:x+u?{7yFlB">test</field>
              </block>
            </value>
          </block>
        </value>
        <statement name="DO">
          <block type="procedures_callcustomnoreturn" id="er{Pwq:Y7n_I|CQoup,|">
            <mutation name="set_bd">
              <arg name="mz"></arg>
              <arg name="value"></arg>
            </mutation>
            <value name="ARG0">
              <block type="variables_get" id="(-_i0(y:W}U_x?s(7k%4">
                <field name="VAR" id="jxTInS{}mk_)WJa[:,fA">i</field>
              </block>
            </value>
            <value name="ARG1">
              <block type="math_number" id="{2u/=v!k|yJsOesq[CU^">
                <field name="NUM">150</field>
              </block>
            </value>
            <next>
              <block type="debug" id="b1}}DmS-[_W:+Y+$|%)r">
                <field name="Severity">log</field>
                <value name="TEXT">
                  <shadow type="text" id="7wx?ca_U[S~8DA4}*RXx">
                    <field name="TEXT">test</field>
                  </shadow>
                  <block type="variables_get" id="_zz;w64g-!E$zX$]pvyI">
                    <field name="VAR" id="/@E4iFRMr:x+u?{7yFlB">test</field>
                  </block>
                </value>
              </block>
            </next>
          </block>
        </statement>
        <next>
          <block type="debug" id="o[S0+1%{oLU+r:03tz7=">
            <field name="Severity">log</field>
            <value name="TEXT">
              <shadow type="text" id="7wx?ca_U[S~8DA4}*RXx">
                <field name="TEXT">test</field>
              </shadow>
              <block type="variables_get" id="tjqxQ(MO|CR~/Xq5;Pm[">
                <field name="VAR" id="/@E4iFRMr:x+u?{7yFlB">test</field>
              </block>
            </value>
            <next>
              <block type="control" id="C^lZ^SNIQ#,vh}?hSG_O">
                <mutation xmlns="http://www.w3.org/1999/xhtml" delay_input="false"></mutation>
                <field name="OID">worx.0.xxxxxxxxxxxxxxxxxxxx.multiZones.sendMultiZonesJson</field>
                <field name="WITH_DELAY">FALSE</field>
                <value name="VALUE">
                  <block type="convert_object2json" id="z)EXA+%8lB4K#7!Hp1V%">
                    <field name="PRETTIFY">FALSE</field>
                    <value name="VALUE">
                      <block type="variables_get" id="C4np)gS@^Y*?-0I+R6+r">
                        <field name="VAR" id="/@E4iFRMr:x+u?{7yFlB">test</field>
                      </block>
                    </value>
                  </block>
                </value>
              </block>
            </next>
          </block>
        </next>
      </block>
    </next>
  </block>
</xml>
oder
<xml xmlns="https://developers.google.com/blockly/xml">
  <variables>
    <variable id="2#Mf$#JFCN9Nw2F2L[?=">x</variable>
    <variable id="fNt-C|86(glunJ:-t=dK">p</variable>
    <variable id="Rci4:iMYXzjoI2k]P^X)">s</variable>
    <variable id="[t-srB,I/UkXaWBk4*A*">list</variable>
    <variable id="]WA|%5f=H9^9uiLc;KS[">new_json</variable>
  </variables>
  <block type="procedures_defcustomreturn" id="@Y/LobsPw4k!jQb)fI!." x="88" y="13">
    <mutation statements="false">
      <arg name="x" varid="2#Mf$#JFCN9Nw2F2L[?="></arg>
      <arg name="p" varid="fNt-C|86(glunJ:-t=dK"></arg>
      <arg name="s" varid="Rci4:iMYXzjoI2k]P^X)"></arg>
    </mutation>
    <field name="NAME">json</field>
    <field name="SCRIPT">eFsicCJdID0gcDsNCnhbInMiXSA9IHM7DQpyZXR1cm4geA==</field>
    <comment pinned="false" h="80" w="160">Describe this function...</comment>
  </block>
  <block type="variables_set" id="WAsPqIMv;bh95{7~Y!D!" x="88" y="63">
    <field name="VAR" id="[t-srB,I/UkXaWBk4*A*">list</field>
    <value name="VALUE">
      <block type="convert_json2object" id="S5uRAnpcGp/7*1b,aum~">
        <value name="VALUE">
          <block type="text" id="}n3]_HIP*7y5GMEo-!c3">
            <field name="TEXT">{p:[],s:[]}</field>
          </block>
        </value>
      </block>
    </value>
    <next>
      <block type="variables_set" id="Kf#KkskB7l|uDiI!(fjq">
        <field name="VAR" id="]WA|%5f=H9^9uiLc;KS[">new_json</field>
        <value name="VALUE">
          <block type="procedures_callcustomreturn" id="K;OJHrji~09PeJ33q.gl">
            <mutation name="json">
              <arg name="x"></arg>
              <arg name="p"></arg>
              <arg name="s"></arg>
            </mutation>
            <value name="ARG0">
              <block type="variables_get" id="ipM^e+~#-hoo0(047Ybo">
                <field name="VAR" id="[t-srB,I/UkXaWBk4*A*">list</field>
              </block>
            </value>
            <value name="ARG1">
              <block type="lists_create_with" id="HJIZHLc]lL0Tgqe$E~Ul">
                <mutation items="0"></mutation>
              </block>
            </value>
            <value name="ARG2">
              <block type="lists_create_with" id="JH=jADj%lYJ(:7%v[o+3">
                <mutation items="1"></mutation>
                <value name="ADD0">
                  <block type="convert_json2object" id="@5BT0}WJ`srV89LD5h?D">
                    <value name="VALUE">
                      <block type="text" id="=.e.D[I2IQ{u!4;(-D-,">
                        <field name="TEXT">{"id":1,"c":1,"cfg":{"cut":{"bd":150,"ob":1}}}</field>
                      </block>
                    </value>
                  </block>
                </value>
              </block>
            </value>
          </block>
        </value>
        <next>
          <block type="control" id="k$;?LM/[x-TbZ^m=F4}i">
            <mutation xmlns="http://www.w3.org/1999/xhtml" delay_input="false"></mutation>
            <field name="OID">worx.0.xxxxxxxxxx.multiZones.sendMultiZonesJson</field>
            <field name="WITH_DELAY">FALSE</field>
            <value name="VALUE">
              <block type="convert_object2json" id="b~2Bz}OiNg{V]!QgN^J7">
                <field name="PRETTIFY">FALSE</field>
                <value name="VALUE">
                  <block type="variables_get" id="b|+SOSd+ZD@*XHPGu*I(">
                    <field name="VAR" id="]WA|%5f=H9^9uiLc;KS[">new_json</field>
                  </block>
                </value>
              </block>
            </value>
          </block>
        </next>
      </block>
    </next>
  </block>
</xml>
oder direct
{"p": [],"s": [{"id": 1, "c": 1, "cfg": {"cut": {"bd": 100, "ob": 1}}}]}
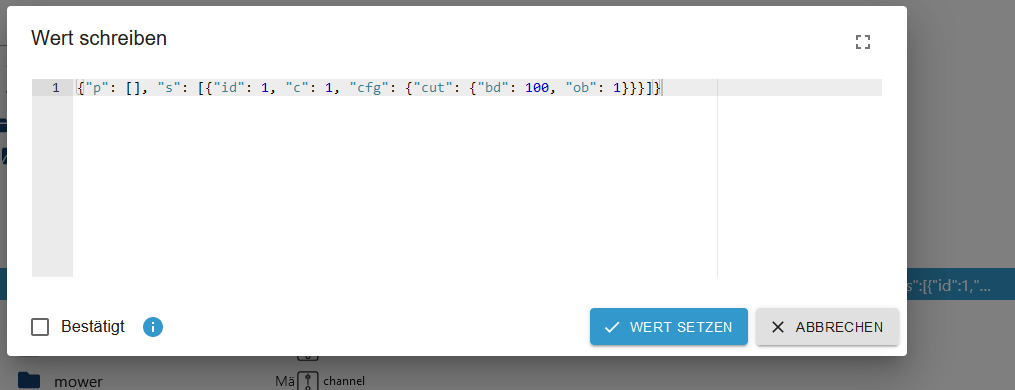
nicht erlaubt


Changelog
WORK IN PROGRESS
- (copilot) Adapter requires node.js >= 22 now
- (Lucky-ESA) MQTT connection status display fixed
- (Lucky-ESA) NearLink module added to Vision Cloud
- (Lucky-ESA) Objects from Protocol 1 changed to read-only
3.3.0 (2026-04-12)
- (copilot) Adapter requires admin >= 7.7.22 now
- (Lucky-ESA) Dependencies updated
- (Lucky-ESA) Error HTTP 405 fixed
- (Lucky-ESA) Preparation Vision Cloud Mower
- (Lucky-ESA) Sentry Error from "Vision Cloud" fixed
3.2.7 (2025-08-16)
- (Lucky-ESA) MQTT connection selection added
- (Lucky-ESA) Rate limit selection added in instance settings
- (Lucky-ESA) Admin 7.6.17 required
3.2.6 (2025-06-29)
- (Lucky-ESA) Added rate limit for API request
3.2.5 (2025-06-25)
- (Lucky-ESA) MQTT connection changed
3.2.4 (2025-06-14)
- (Lucky-ESA) TypeError native_excluded fixed
License
MIT License
Copyright (c) 2026 iobroker-community-adapters iobroker-community-adapters@gmx.de
Copyright (c) 2023-2025 TA2k tombox2020@gmail.com
Permission is hereby granted, free of charge, to any person obtaining a copy of this software and associated documentation files (the "Software"), to deal in the Software without restriction, including without limitation the rights to use, copy, modify, merge, publish, distribute, sublicense, and/or sell copies of the Software, and to permit persons to whom the Software is furnished to do so, subject to the following conditions:
The above copyright notice and this permission notice shall be included in all copies or substantial portions of the Software.
THE SOFTWARE IS PROVIDED "AS IS", WITHOUT WARRANTY OF ANY KIND, EXPRESS OR IMPLIED, INCLUDING BUT NOT LIMITED TO THE WARRANTIES OF MERCHANTABILITY, FITNESS FOR A PARTICULAR PURPOSE AND NONINFRINGEMENT. IN NO EVENT SHALL THE AUTHORS OR COPYRIGHT HOLDERS BE LIABLE FOR ANY CLAIM, DAMAGES OR OTHER LIABILITY, WHETHER IN AN ACTION OF CONTRACT, TORT OR OTHERWISE, ARISING FROM, OUT OF OR IN CONNECTION WITH THE SOFTWARE OR THE USE OR OTHER DEALINGS IN THE SOFTWARE.