Этот адаптер использует библиотеки Sentry для автоматического сообщения разработчикам об исключениях и ошибках в коде. Более подробную информацию, а также инструкции по отключению отправки сообщений об ошибках см. в документации Sentry-Plugin ! Система отчетности Sentry используется начиная с js-controller 3.0.

Адаптер Dreame для ioBroker
Адаптер для роботов-пылесосов и роботов-газонокосилок Dreame и MOVA.
Поддерживаемые бренды: Dreame, MOVA (выберите в настройках адаптера)
Протестировано с: L10, L20, X40, A2 1200 (газонокосилка), MOVA 600, MOVA 1000
Установка
Через административную панель ioBroker (рекомендуется)
- Убедитесь, что репозиторий «Последние» активен в разделе «Администрирование» → «Настройки» → «Репозитории».
- Перейдите на вкладку «Адаптеры» и найдите «dreame».
- Нажмите «Установить»
В настоящее время адаптер доступен в репозитории Latest . Запрос на включение в стабильный репозиторий был отправлен (см. статус по адресу https://github.com/ioBroker/ioBroker.repositories/pull/6200 ).
Через командную строку
iobroker install dreame@latest
Для разработки адаптеров
Если вы хотите внести свой вклад в разработку самого кода адаптера (а не просто использовать его):
git clone https://github.com/TA2k/ioBroker.dreame.git
cd ioBroker.dreame
npm install
npm link
Конфигурация
| Параметр | Описание |
|---|---|
| Облачный сервис | Выберите Dreame или MOVA в зависимости от вашего приложения. |
| Приложение Электронная почта | Адрес электронной почты для входа в приложение Dreame/MOVA. |
| Пароль приложения | Пароль от вашего приложения Dreame/MOVA |
| Получить карту | Получает карту из облака при запуске адаптера и каждые несколько минут после обновления ; также сохраняет названия помещений и сохраненные изображения карты. Требуется для виджета карты ниже. |
| Интервал обновления | Цикл (в минутах), в течение которого адаптер активно опрашивает облако — получение карты и общее состояние устройства (заряд батареи, состояние очистки и т. д.). Более высокие значения уменьшают количество запросов к облаку, но задерживают оба процесса. |
Устройства MOVA (600, 1000) используют ту же облачную инфраструктуру, что и Dreame, но с другими доменами. Выберите MOVA, если вы используете приложение MOVA.
Пылесос (L10, L20, X40, ...)
Адаптер создает состояния для роботов-пылесосов отложенно — в дереве объектов отображаются только те свойства, которые фактически сообщает ваше устройство. Состояния заполняются постепенно после запуска адаптера и после первого цикла опроса. В таблицах ниже показаны все известные возможные состояния; ваше устройство может сообщать только их часть.
Состояние вакуума
| Состояние | Описание |
|---|---|
| состояние | Состояние робота (1=Уборка, 2=Ожидание, 3=Пауза, 5=Возвращение, 6=Зарядка, 7=Влажная уборка, 8=Сушка, 9=Мытье, ...) |
| ошибка | Код ошибки |
| уровень заряда батареи | Уровень заряда батареи |
| состояние зарядки | 1=Зарядка, 2=Не заряжается, 3=Завершено, 5=Вернуть на зарядку |
| статус | Статус уборки (0=Неактивно, 1=Приостановлено, 2=Уборка, 3=Вернуться на базу, 6=Зарядка, 18=Сегмент, 19=Зона, 20=Точечная уборка, 21=Картирование) |
| время уборки | Текущее время уборки (мин) |
| очищенная область | Текущая площадь очищенной поверхности (м²) |
| ход уборки | Прогресс очистки (%) |
| процесс сушки | Прогресс сушки (%) |
| статус задачи | Задача (0=Выполнено, 1=Автоматически, 2=Зона, 3=Сегмент, 4=Точечная, 5=Картирование) |
| тип задачи | Тип задачи |
| серийный номер | Серийный номер |
| ошибки | Подробности неисправности |
| статус предупреждения | Статус предупреждения |
| резервуар для воды | 0 = Не установлено, 1 = Установлено, 10 = Швабра установлена |
| статус базы самоочистки | Состояние базы самообслуживания |
| станция для мытья полов | Швабра на станции |
| установленная насадка для швабры | Установлена насадка для швабры |
| состояние водосбора | Состояние дренажной системы |
| возможности устройства | Флаги возможностей устройства |
Расходные материалы
| Состояние | Описание |
|---|---|
| главная кисть слева | Срок службы основной щетки (%) |
| оставшееся время для основной кисти | Осталось времени основной кисти (ч) |
| боковая щетка слева | Срок службы боковой щетки (%) |
| оставшееся время для боковой щетки | Осталось времени работы боковой щетки (ч) |
| фильтр-левый | Срок службы фильтра (%) |
| оставшееся время фильтрации | Осталось времени фильтрации (ч) |
| датчик-грязный-левый | Срок службы датчика (%) |
| оставшееся время срабатывания датчика загрязнения | Осталось времени работы датчика (ч) |
| грязное левое колесо | Срок службы колеса (%) |
Статус станции
| Состояние | Описание |
|---|---|
| состояние резервуара для чистой воды | 0 = Установлено, 1 = Не установлено, 2 = Низкий уровень воды |
| состояние резервуара с грязной водой | 0 = Установлено, 1 = Не установлено или не заполнено |
| статус пылесборника | 0 = Установлено, 1 = Не установлено, 2 = Проверить |
| моющее средство-статус | Статус моющего средства |
| статус горячей воды | Состояние горячей воды |
Статистика
| Состояние | Описание |
|---|---|
| дата первой уборки | Дата первой очистки (метка времени Unix) |
| общее время уборки | Общее время уборки (мин) |
| количество уборки | Общее количество уборок |
| общая очищенная площадь | Общая площадь очищенной поверхности (м²) |
Автоматическое переключение разобранных значений
Эти данные извлекаются изauto-switch-settings JSON, доступен в виде отдельных состояний:
| Состояние | Описание |
|---|---|
| автоматическая сушка | Автоматическая сушка: 0 = выключено, 1 = включено |
| предотвращение столкновений | Система предотвращения столкновений: 0 = выключена, 1 = включена. |
| заполняющий свет | Подсветка в темноте: 0 = выключено, 1 = включено |
| избегание пятен | Предотвращение появления пятен: 0 = выключено, 1 = включено |
| шваброй | 0 = Ежедневно, 1 = Точно, 2 = Глубоко |
| чистый гений | CleanGenius: 0 = Выкл., 1 = Обычная чистка, 2 = Глубокая чистка |
| маршрут очистки | 1=Стандартный, 2=Интенсивный, 3=Глубокий, 4=Быстрый |
| более широкий угол | Зона покрытия в углах: 0 = Выкл., 1 = Высокая частота, -7 = Низкая частота |
| направление пола | Направление уборки пола: 0 = выключено, 1 = включено |
| ориентированный на домашних животных | Уборка с учетом потребностей животных: 0 = выключено, 1 = включено |
| максимальное всасывание | Максимальная мощность всасывания: 0 = выключено, 1 = включено |
| стирка горячей водой | Горячая стирка: 0 = выключено, 1 = включено |
| УФ-стерилизация | УФ-стерилизация: 0 = выключено, 1 = включено |
| ультрачистый режим | Режим сверхчистой очистки: 0 = выключено, 1 = включено |
| удлинение швабры | Функция регулировки длины швабры: 0 = выключено, 1 = включено. |
| интеллектуальная зарядка | Интеллектуальная зарядка: 0 = выключено, 1 = включено |
Пульт дистанционного управления пылесосом
| Состояние | Описание |
|---|---|
| уровень всасывания | 0 = Тихий, 1 = Стандартный, 2 = Мощный, 3 = Турбо |
| объем воды | 1 = Низкий, 2 = Средний, 3 = Высокий |
| режим очистки | 0 = Подметание, 1 = Мытье полов, 2 = Подметание + Мытье полов, 3 = Мытье полов после подметания |
| усиление ковра | Включение/выключение усиления ковра |
| избегание препятствий | Включение/выключение функции обхода препятствий |
| обнаружение ИИ | Битовое поле для обнаружения ИИ |
| блокировка от детей | Включение/выключение блокировки от детей |
| чувствительность ковра | 1 = Низкий, 2 = Средний, 3 = Высокий |
| распознавание ковров | Распознавание ковра включено/выключено |
| чистка ковров | 0 = Избегать, 1 = Адаптироваться, 2 = Игнорировать |
| самоочистка | Включение/выключение самоочистки |
| время сушки | 2=2 ч, 3=3 ч, 4=4 ч |
| автоматическая установка швабры | Автоматическое включение/выключение швабры |
| уровень мытья шваброй | Уровень мытья шваброй |
| автоматическое пополнение воды | Автоматическое пополнение запасов воды (вкл/выкл) |
| автоматическое добавление моющего средства | Автоматическое включение/выключение добавления моющего средства |
| dnd-enable | Не беспокоить (вкл/выкл) |
| dnd-start / dnd-end | Диапазон времени ДНД |
| объем | Уровень громкости |
| автоматический пылеуловитель | Автоматическое включение/выключение пылеудаления |
| автоматическая пустая частота | Частота автоматического отключения |
| уровень влажности | Уровень влажности (1–32) |
| cleangenius-mode | 0 = Выкл., 1 = Обычный режим, 2 = Глубокий режим |
| температура воды | 0 = Холодно, 1 = Тепло, 2 = Горячо, 3 = Кипито |
| бесшумная сушка | Бесшумная сушка (вкл/выкл) |
| компрессия волос | Включение/выключение компрессии волос |
| мытье полов с использованием моющего средства | Мытье полов с использованием моющего средства (вкл/выкл). |
Команды установки автопереключателя
Эти данные записываются непосредственно в настройки автоматического переключения устройства (свойство 4-50):
| Состояние | Описание |
|---|---|
| установить автоматическую сушку | Настройка автоматической сушки: 0 = выключено, 1 = включено |
| set-collision-avoidance | Настройка системы предотвращения столкновений: 0 = выключено, 1 = включено. |
| установить заполняющий свет | Настройка заполняющего света: 0 = выключено, 1 = включено |
| избегание пятен | Настройка защиты от пятен: 0 = выключено, 1 = включено |
| set-mopping-type | Установите тип влажной уборки: 0 = Ежедневная, 1 = Точная, 2 = Глубокая. |
| set-clean-genius | Настройка CleanGenius: 0 = Выкл., 1 = Обычная очистка, 2 = Глубокая очистка |
| set-cleaning-route | Задать маршрут уборки: 1 = Стандартный, 2 = Интенсивный, 3 = Глубокая, 4 = Быстрая |
| set-wider-corn | Установить более широкий угол: 0 = Выкл., 1 = Высокая частота, -7 = Низкая частота |
| set-floor-direction | Настройка направления движения пола: 0 = выключено, 1 = включено |
| set-pet-focused | Установить приоритет питомца: 0 = выключено, 1 = включено |
| set-smart-charging | Настройка интеллектуальной зарядки: 0 = выключено, 1 = включено |
| стиральная машина с подогревом | Настройка режима стирки при высокой температуре: 0 = выключено, 1 = включено. |
| УФ-стерилизация | Настройка УФ-стерилизации: 0 = выключено, 1 = включено |
| set-max-suction | Установите максимальную мощность всасывания: 0 = выключено, 1 = включено. |
| set-ultra-clean | Настройка сверхчистоты: 0 = выключено, 1 = включено |
| set-mop-extend | Настройка режима работы швабры: 0 = выключено, 1 = включено. |
| set-smart-drying | Настройка интеллектуальной сушки: 0 = выключено, 1 = включено |
| установить частоту самоочистки | 0 = за номер, 1 = стандартный, 2 = высокий |
| интенсивный набор-ковров | Настройка интенсивности коврового покрытия: 0 = выключено, 1 = включено |
| set-gap-cleaning | Настройка расширения для очистки зазоров: 0 = выключено, 1 = включено |
| уборка под мебелью | Включить влажную уборку под мебелью: 0 = выключено, 1 = включено. |
| set-custom-mopping | Установить пользовательский режим влажной уборки: 0 = выключено, 1 = включено |
Действия
Критическое изменение с версии 0.3.18: Состояние действия (
start-clean,stop,pause,return-to-dock,locate,start-washing,start-auto-empty,clear-warning(и все кнопки сброса) теперь имеют тип логической кнопки / кнопки роли . НаписатьtrueДля их запуска необходимо обновить скрипты или виджеты Vis, которые ранее записывали строковое значение.
| Состояние | Описание |
|---|---|
| start-clean | Начать очистку (кнопка) |
| пауза | Приостановить очистку (кнопка) |
| останавливаться | Остановить уборку (кнопка) |
| возврат на док | Вернуться на док-станцию (кнопка) |
| start-custom-clean | Начать пользовательскую очистку (значение: JSON с парами piid/значение) |
| начать стирку | Начать мытьё шваброй (кнопка) |
| start-auto-empty | Запустить автоматическое опорожнение (кнопка) |
| найти | Найдите робота / воспроизведите звук (кнопка) |
| ясное предупреждение | Скрыть предупреждение (кнопка) |
| сброс основной кисти | Сбросить расходный материал основной щетки (кнопка) |
| сброс боковой щетки | Сбросить расходную боковую щетку (кнопка) |
| сброс фильтра | Сброс расходного фильтра (кнопка) |
| сброс датчика | Сброс расходного материала датчика (кнопка) |
| fetchMap | Получить карту с устройства (кнопка) |
| пользовательская команда | Отправка пользовательской команды MIoT (JSON) |
Уборка номера
dreame.0.XXXX.remote.start-custom-clean
[
  { "piid": 1, "value": 18 },
  { "piid": 10, "value": "{\"selects\":[[X,1,3,2,1]]}" }
]
X = ID комнаты. Несколько комнат:{\"selects\":[[X,1,3,2,1],[Y,1,3,2,1]]}
Карта переключения
dreame.0.XXXXXXX.remote.customCommand :
{ "siid": 6, "aiid": 2, "in": [{ "piid": 4, "value": "{\"sm\":{},\"mapid\":X}" }] }
X = mapId (см.dreame.0.XXXX.status.map-list )
Уборка номеров на заказ
Функция «Индивидуальная уборка комнат» позволяет выбрать отдельные комнаты и отправить робота только в эти комнаты, вместо того чтобы убирать весь этаж. Уровень всасывания и объем воды применяются ко всем выбранным комнатам.
Пошаговое руководство
а) Дайте название вашей карте (необязательно, рекомендуется для многоэтажных домов).
Когда карта впервые обнаруживается,map.maps.<id>.mapName создается с использованием значения-заполнителя."Map <id>" (например"Map 1" Это состояние можно напрямую записывать — изменить значение в дереве объектов ioBroker на что-то осмысленное, например, с"Map 1" к"Ground Floor" Название каналаmap.maps.<id> Обновление происходит автоматически сразу после сохранения нового значения. Перезагрузка адаптера не требуется.
б) Установите активную карту
Укажите идентификатор карты (например)1 ) кremote.custom-room-cleaning.active-map При нажатии кнопки «Старт» роботу будут отправлены только комнаты, относящиеся к указанной карте. Указанная карта из шага (а) поможет вам определить, какой идентификатор соответствует какому этажу.
c) Выберите номера
Подremote.custom-room-cleaning.map-<id>/ Каждая распознанная комната отображается как логическое состояние. Названия каналов и состояний показывают переведенное название комнаты с карты (например,kitchen ,living-room ,bathroom Установите желаемые комнаты наtrue .
d) Отрегулируйте уровень всасывания и объем воды (опционально)
remote.suction-level иremote.water-volume Применить ко всем выбранным комнатам. Установите их перед запуском, если хотите использовать значения, отличные от значений по умолчанию. Это те же состояния, которые используются для обычной уборки.
e) Начать цикл очистки
Наборremote.custom-room-cleaning.start кtrue Адаптер формирует выбор комнаты на основе флажков на активной карте, отправляет его роботу и сбрасывает настройки.start государство кfalse автоматически.
Расширенные настройки: прямойcustomCommand редактирование
remote.custom-room-cleaning.customCommand Содержит исходные данные выбора в виде строки JSON. При желании вы можете записать их напрямую:
{"selects":[[roomId, repeats, suctionLevel, waterVolume, index], ...]}
Пример — кухня (ID 4), один раз при сильном всасывании, средний расход воды:
{"selects":[[4, 1, 2, 2, 1]]}
ОнcustomCommand Флажки для выбора комнаты синхронизированы в обоих направлениях : редактирование одного из них автоматически обновляет другой.customCommand Обновляет флажки на активной карте напрямую; установка флажка приводит к перестроению карты.customCommand Оба пути эквивалентны.
Известные ограничения
- Глобальные настройки всасывания/подачи воды — уровень всасывания и объем воды устанавливаются одинаково для всех выбранных комнат. Настройки для каждой комнаты (как показано на рисунке)
map.cleanset.*) не поддерживаются данной функцией. - Многоэтажная система протестирована с одной картой — структура с несколькими картами (одна группа каналов на карту) полностью реализована, но на реальном оборудовании было проведено всестороннее тестирование только работы с одной картой. Многоэтажные дома с двумя и более картами должны работать, но их работа еще не проверена от начала до конца.
Быстрые команды для пылесоса
Ярлыки (быстрые команды, созданные в приложении Dreame) анализируются на основе свойства 4-48 (имена, закодированные в base64). Каждому ярлыку присваивается свой собственный канал.deviceId.shortcuts.{id} :
| Состояние | Описание |
|---|---|
| имя | Расшифрованное название ярлыка |
| бег | Запущен ли в данный момент ярлык |
| начинать | Кнопка для запуска ярлыка |
Каналы автоматически перестраиваются при запуске адаптера (а не только при следующем изменении на стороне приложения) и автоматически удаляются при удалении ярлыка в приложении.
Расписания
Расписания, созданные в приложении Dreame (объект 8-2), распределяются по одному каналу на каждую запись расписания.deviceId.schedule.{id} :
| Состояние | Описание |
|---|---|
| включено | Активно ли расписание — доступно для записи, переключает расписание непосредственно на роботе. |
| время | Время суток, когда срабатывает расписание (HH:MM ) |
| будние дни | Расписание работает по будням (в настоящее время всегда на немецком языке, например...).Mo,Mi,Fr илиtäglich ) |
| тип | Тип расписания: уборка номеров, уборка всех номеров или сокращенный вариант. |
| комнаты | (Только для графиков уборки номеров) Массив JSON, по одной записи на номер с указанием режима/мощности всасывания/маршрута/циклов/влажности и переведенным названием номера. |
| параметры | (Только для расписаний всех комнат) JSON-объект с параметрами режима/силы всасывания/маршрута/циклов/влажности, применяемыми ко всему этажу. |
| shortcutId | (только для расписаний ярлыков) числовой идентификатор связанного ярлыка |
| сирота | (только для сокращенных расписаний)true если связанный ярлык больше не существует (удален в приложении) —enabled В данном случае на это полагаться не следует. |
Каналы расписания автоматически перестраиваются при запуске адаптера и автоматически удаляются при удалении расписания в приложении, аналогично ярлыкам, описанным выше.
Виджет интерактивной карты
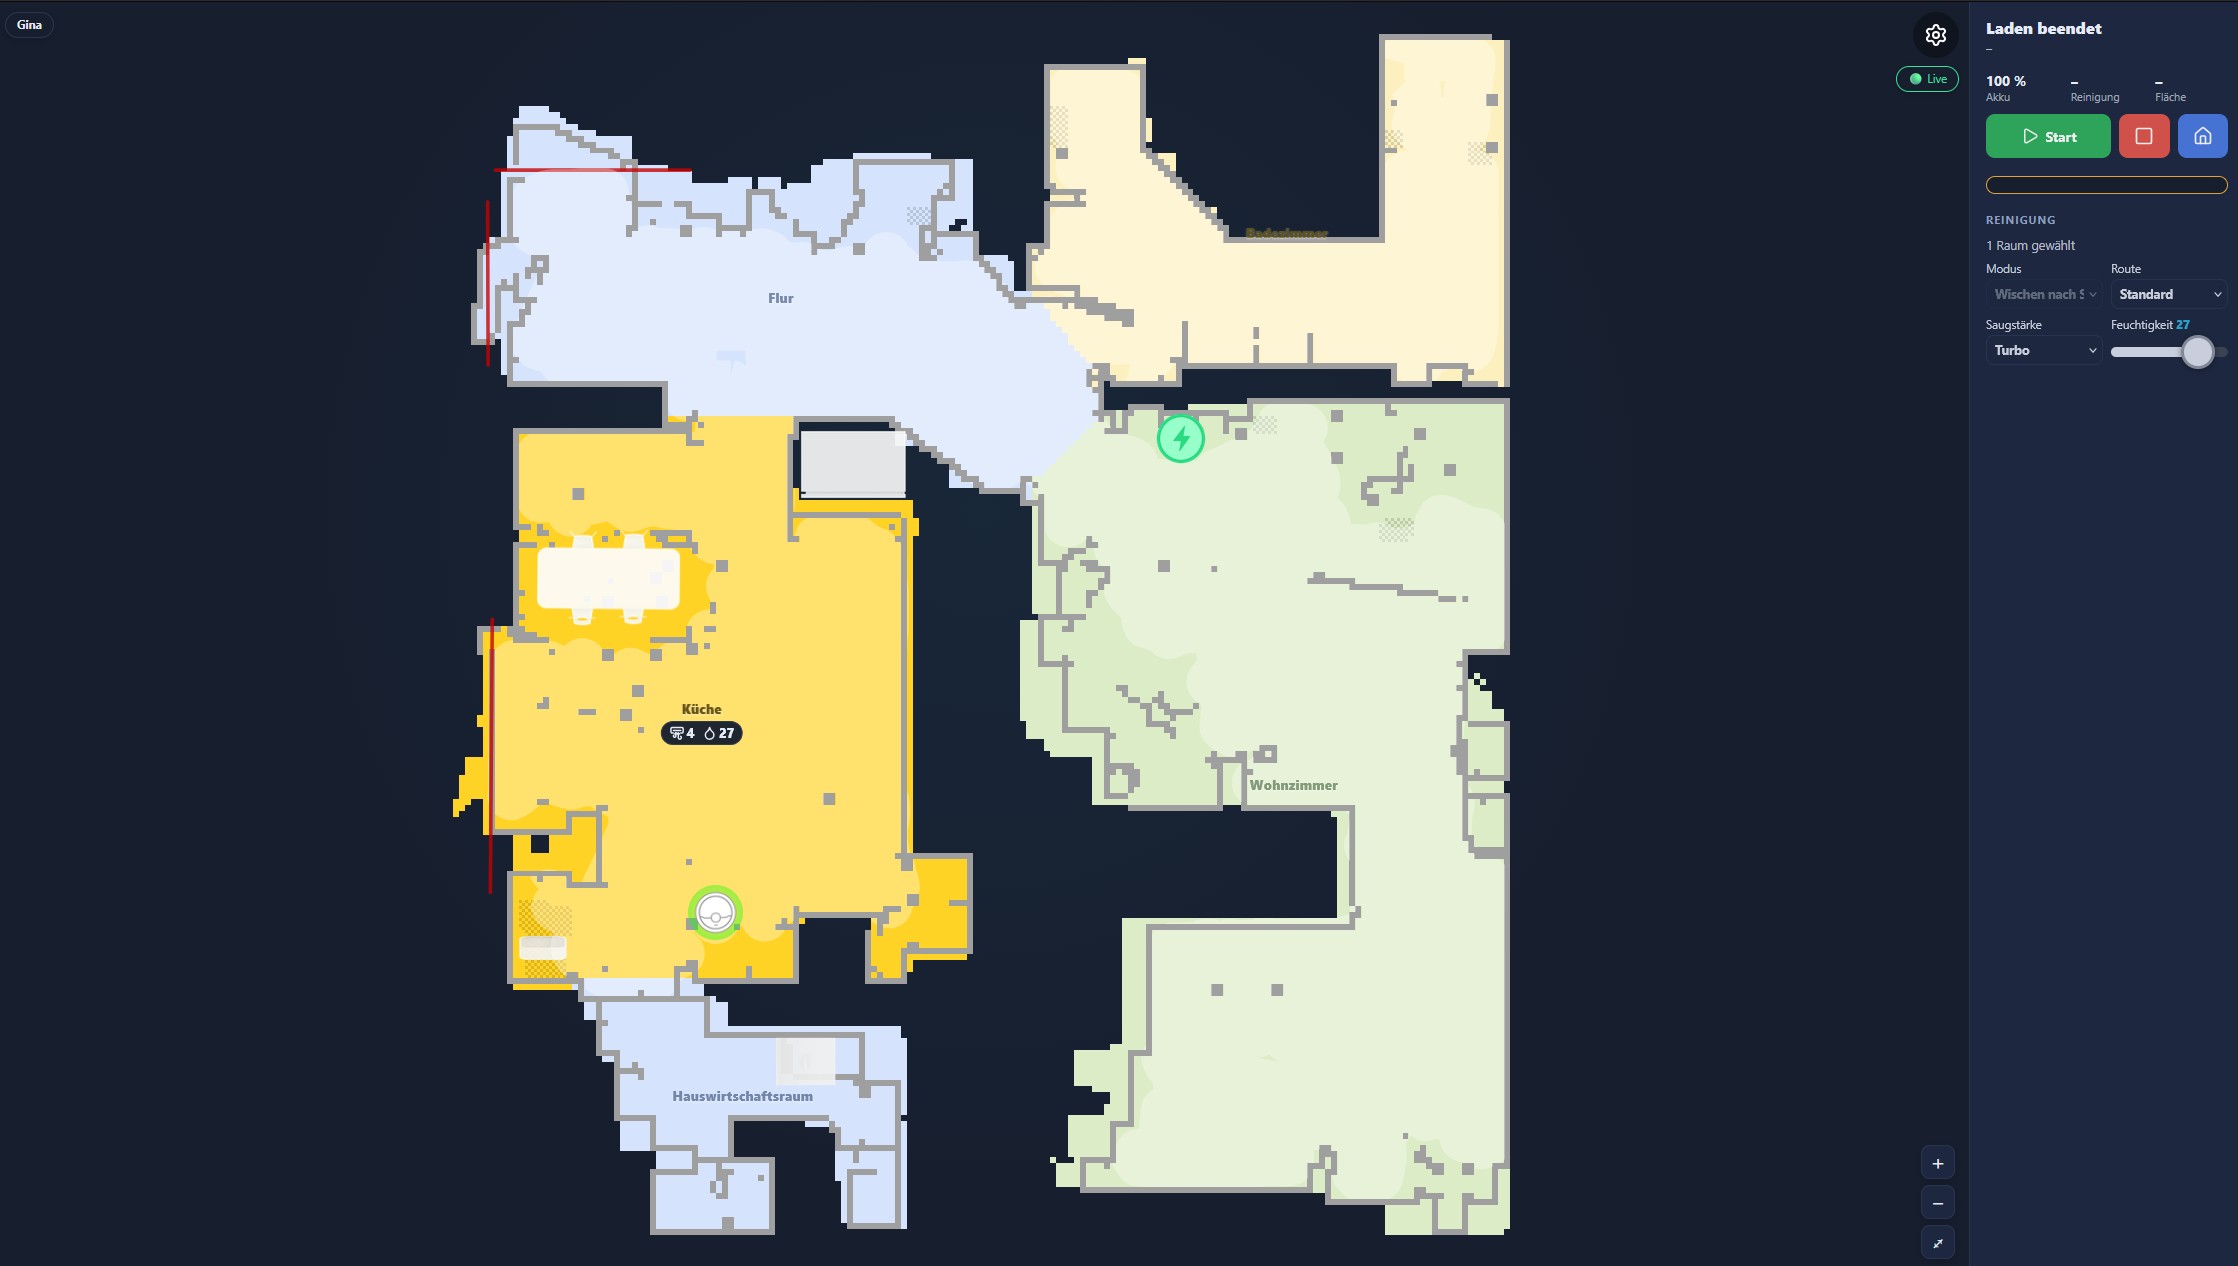
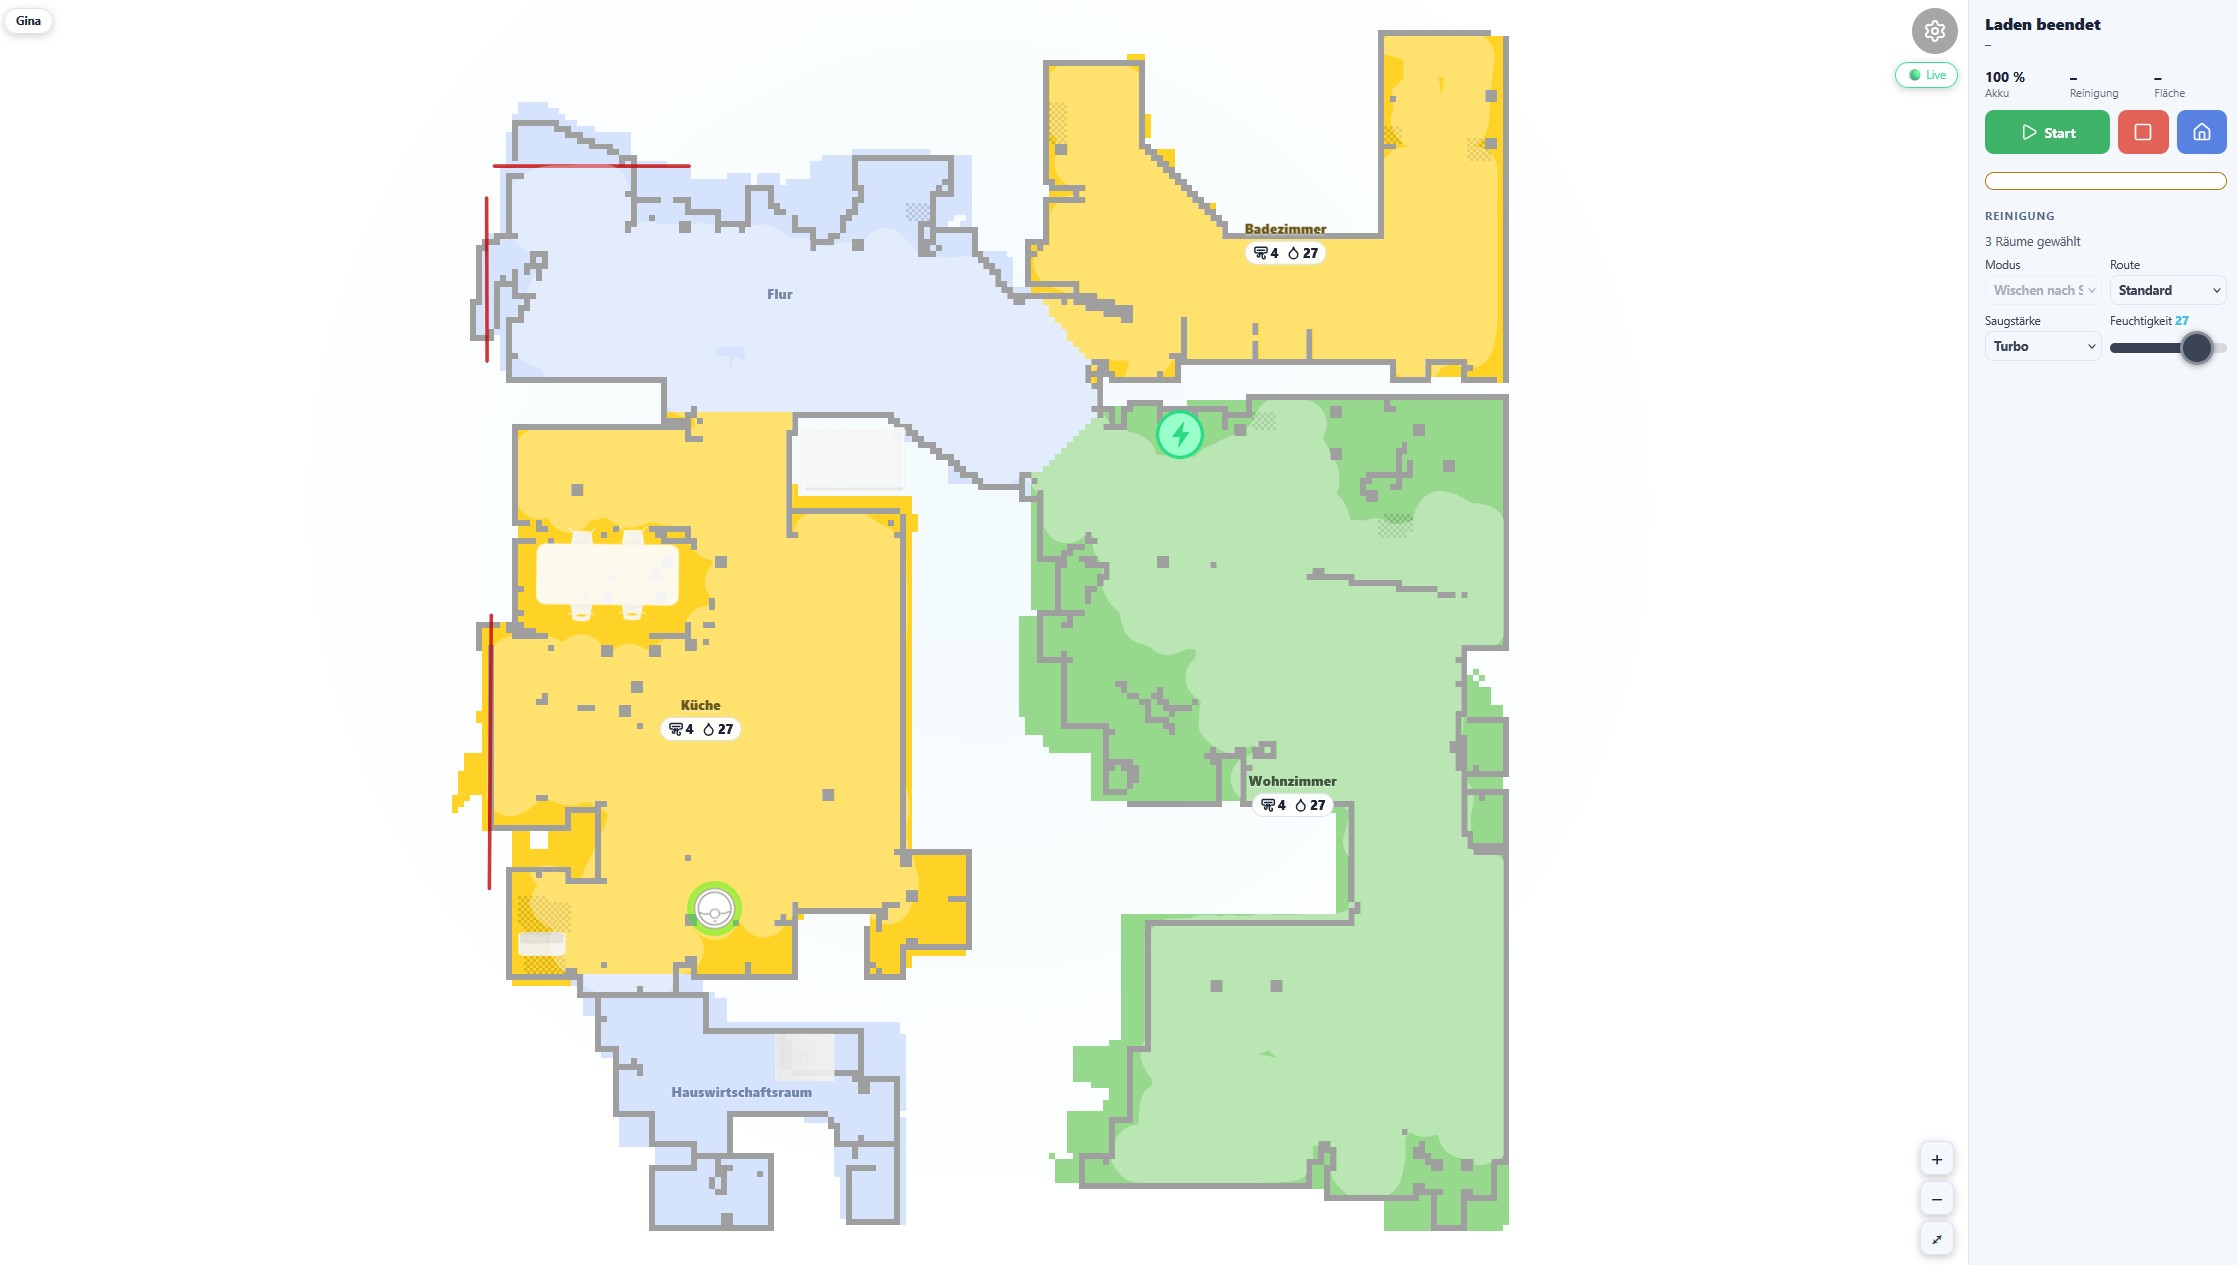
Адаптер включает в себя виджет карты в реальном времени, работающий в браузере: положение робота, маршрут уборки и количество убранных комнат, обновляющийся в режиме реального времени во время уборки. Он предоставляется непосредственно этим адаптером — виджет vis или дополнительный адаптер не требуются, и его можно встроить в качестве iframe в vis, Grafana или пользовательскую панель мониторинга.
Настраивать
- Для отображения страницы требуется веб- адаптер ioBroker (любой экземпляр).
- Откройте его по адресу
%web_protocol%://%ip%:%web_port%/dreame/— напримерhttp://<your-iobroker>:8082/dreame/Готовая ссылка ("Dreame-Map") находится на стартовой странице ioBroker и рядом с этим экземпляром в списке адаптеров. - Необходимо включить функцию «Получить карту» (см. раздел «Конфигурация» ) — без неё виджет не будет содержать данных.
- Если карта еще не отображается, запустите адаптер один раз, пока робот находится в док-станции, чтобы загрузить первую полную карту.
- При одновременной работе нескольких роботов: если обнаружено более одного устройства, в заголовке виджета отображается переключатель устройств, или вы можете выбрать одно из них напрямую.
?did=<did>в адресе.
Роботы с камерами/VSLAM-системами не поддерживаются. Устройства, использующие камеру для навигации вместо лидара (например, Mijia 1C/1T, Dreame F9), не охватываются виджетом карты — он разработан и протестирован только для лидарных роботов. Адаптер выдает предупреждение, и карта остается пустой для таких устройств.
Появление
Все настройки внешнего вида находятся в самом виджете — откройте значок шестеренки в правом верхнем углу. Доступны четыре цветовых режима:
| Режим | Описание |
|---|---|
| Свет | Тема с фиксированным освещением |
| Темный | Исправлена темная тема (по умолчанию) |
| Основной цвет | Выберите один базовый цвет; боковая панель, границы и текст будут автоматически определяться на его основе с проверкой контрастности, чтобы текст всегда оставался читаемым. |
| Обычай | Пять индивидуально выбираемых цветов (фон, боковая панель, кнопки, границы, текст) для полного контроля. |
 |
 |
Функции
- В заголовке меню есть переключатель устройств для конфигураций с несколькими роботами.
- Настраиваемая компоновка: боковая панель слева/справа, масштабирование интерфейса, ширина боковой панели, поворот карты.
- Панели можно отображать или скрывать по отдельности (Уборка, Ярлыки, Станция, Обслуживание, Вода и влажная уборка, Статистика) — некоторые панели дополнительно позволяют скрывать отдельные строки/плитки внутри себя (например, уровень всасывания или влажность на панели «Уборка»).
- Панель ярлыков: один значок для каждого ярлыка приложения, нажмите, чтобы запустить его непосредственно из виджета.
- Кнопка «Расписания» открывает таблицу всех расписаний, созданных в приложении Dreame (время, дни недели, тип, настройки для номера или всего этажа), с переключателем включения/выключения для каждого — расписание, указывающее на удаленный ярлык, отображает заблокированный переключатель вместо того, чтобы молча ничего не делать.
- Интерфейс виджета доступен на немецком и английском языках, в соответствии с системным языком ioBroker.
- Режим киоска (
?gear=0) скрывает значок настроек — для дисплеев только для чтения (настенные планшеты, приборные панели) - Текущие настройки внешнего вида и панели можно экспортировать в виде компактной ссылки (
?cfg=<blob>), для быстрого обмена или повторного использования настроек в нескольких встроенных приложениях без изменения сохраненной конфигурации. - Счетчики расхода воды и воды для мытья полов (панель «Вода и вода для мытья полов»)
- Сброс настроек внешнего вида и панели до значений по умолчанию одним нажатием кнопки, независимо от сохраненной конфигурации адаптера.
Пример киоска/iframe
Комбайн?gear=0 (скрыть настройки) с помощью?cfg= Ссылка, сгенерированная в панели настроек, позволяет встроить предварительно настроенное представление только для чтения:
http://<your-iobroker>:8082/dreame/?gear=0&cfg=<blob>
Он<blob> Этот параметр генерируется разделом «Ссылка» в панели настроек виджета и влияет только на эту вкладку/встроенный элемент браузера — он никогда не перезаписывает настройки, сохраненные для самого виджета.
Газонокосилка (A2, A2 1200, ...)
Адаптер поддерживает роботизированные газонокосилки Dreame с выделенными состояниями и отрисовкой карт. Состояния создаются лениво — в дереве объектов отображаются только те свойства, которые фактически были переданы вашим устройством.
Состояние газонокосилки
| Состояние | Описание |
|---|---|
| статус | Состояние газонокосилки (1=Кошение, 2=В режиме ожидания, 3=Приостановлено, 5=Возобновлено, 6=Зарядка, 11=Картирование, 13=Заряжено, 14=Обновление) |
| вина | Код ошибки |
| уровень заряда батареи | Уровень заряда батареи |
| состояние зарядки | Состояние зарядки |
| рабочий режим | Текущий режим работы |
| время кошения | Текущее время кошения (мин) |
| зона скашивания | Текущая площадь скашивания (м²) |
| статус задачи | Статус задачи |
| ошибки | Подробности неисправности |
| статус предупреждения | Статус предупреждения |
| обновление настроек | Изменение настроек через MQTT (2-51). Значение:[en,hours] =Дождь,0/1 =Мороз,[en,start,end] =НизкаяСкорость |
| статус зоны | Состояние скашивания по зонам в зависимости от участка |
| препятствия для ИИ | Искусственный интеллект обнаружил препятствия |
| самопроверка | Результат самодиагностики |
| общее время кошения | Общее время кошения (мин) |
| общее количество скошенной травы | Общее количество скошенных травинок |
| общая площадь скашивания | Общая площадь скошенной травы (м²) |
| защита от дождя | Настройки защиты от дождя (WRP):[enabled, wait_hours, sensitivity] |
| защита от мороза | Защита от замерзания (FDP): 0 = выключено, 1 = включено |
| низкая скорость | Низкоскоростной ночной режим (LOW):[enabled, start_min, end_min] |
| настройки dnd | Настройки режима «Не беспокоить» (DND):[enabled, start_min, end_min] |
| конфигурация батареи | Конфигурация батареи (BAT):[return%, max%, charge_en, ?, start, end] |
| объем | Громкость (VOL): 0-100 |
| child-lock-cfg | Блокировка от детей (CLS): 0 = выключено, 1 = включено |
| ai-obstacle-cfg | Система предотвращения столкновений с препятствиями (AOP) на основе искусственного интеллекта: 0 = выключено, 1 = включено. |
| противокражный | Противоугонная система (STUN): 0 = выключено, 1 = включено |
| фара | Настройки фар (LIT):[enabled, start, end, l1, l2, l3, l4] |
| защита травы | Защита газона (PROT): 0 = выключено, 1 = включено |
| моточасов | Наработка лопастей (максимум 100 часов) |
| здоровье лезвия | Состояние лезвия 0-100% |
| часы работы кисти | Время работы щетки (максимум 500 часов) |
| здоровье кисти | Состояние щетки 0-100% |
| часы обслуживания роботов | Время технического обслуживания робота (максимум 60 часов) |
| робот-обслуживание-здоровье | Состояние здоровья робота (техническое обслуживание): 0-100% |
| предотвращение столкновений | Система предотвращения столкновений (AutoSwitch LessColl): 0 = выключено, 1 = включено |
| заполняющий свет | Подсветка салона (AutoSwitch FillinLight): 0 = выключено, 1 = включено |
| чистый гений | CleanGenius (AutoSwitch SmartHost): 0 = Выкл., 1 = Обычная, 2 = Глубокая |
| маршрут очистки | Маршрут очистки (AutoSwitch CleanRoute): 1=Стандартный, 2=Интенсивный, 3=Глубокий, 4=Быстрый |
| более широкий угол | Более широкий угол обзора (AutoSwitch MeticulousTwist): 0 = Выкл., 1 = Высокая частота, 7 = Низкая частота |
| направление пола | Очистка в направлении пола (AutoSwitch MaterialDirectionClean): 0 = выключено, 1 = включено |
| ориентированный на домашних животных | Уборка с учетом потребностей животных (AutoSwitch PetPartClean): 0 = выключено, 1 = включено |
| автоматическая зарядка | Автоматическая зарядка (AutoSwitch SmartCharge): 0 = выключено, 1 = включено |
| высота среза | Высота среза в мм (PRE) |
| obstacle-distance-cfg | Расстояние до препятствия в мм (PRE) |
| режим кошения | Режим кошения (PRE): 0 = Стандартный, 1 = Эффективный |
| изменение направления | Изменение направления (PRE): 0 = авто, 1 = выключено |
| скашивание краев | Скашивание краев газона (PRE): 0 = выключено, 1 = включено |
| обнаружение границ | Обнаружение границ (PRE): 0 = выключено, 1 = включено |
Данные о местоположении и задании (бинарный протокол, в реальном времени)
Эти состояния заполняются из двоичных сообщений MQTT и создаются лениво — они появляются только после того, как газонокосилка отправит первое двоичное обновление.
Из пакета данных о положении робота (siid 1-5):
| Состояние | Описание |
|---|---|
| положение робота | Текущее положение робота в формате JSON:{"x":..., "y":..., "angle":...} |
| ход кошения | Текущий прогресс выполнения задачи (%) |
| скошенная площадь | Площадь, занятая в рамках текущей задачи (м²) |
| задача по очистке общей площади скашивания | Общая запланированная площадь для выполнения текущей задачи (м²) |
| задача покоса | Полные данные задания в формате JSON:{regionId, taskId, percent, total, finish} |
Из пакета телеметрии устройства (siid 1-1):
| Состояние | Описание |
|---|---|
| позиция причала | JSON-данные о положении док-станции/зарядного устройства:{"x":..., "y":..., "angle":...} (обновляется при стыковке) |
| состояние стыковки | ВХОД НА СТАНЦИЮ / ВЫХОД СО СТАНЦИИ / ПАУЗА ПРИ ШТАБИРОВАНИИ / ЗАВЕРШЕНИЕ ШТАБИРОВАНИЯ / НЕУДАЧНАЯ ШТАБИРОВАНИЕ / ШТАБИРОВАНИЕ НА БАЗЕ |
| местоположение-состояние | Местоположение (0–3) |
| уровень заряда батареи в реальном времени | Уровень заряда батареи в реальном времени (%) по данным бинарной телеметрии. |
| зарядка-жизнь | Зарядка в процессе: 0 = Не заряжается, 1 = Заряжается |
| wifi-rssi | Уровень сигнала Wi-Fi (дБм) |
| lte-rssi | Уровень сигнала LTE (дБм) |
| бле-рсси | Уровень сигнала Bluetooth (дБм) |
| код ошибки двоичный | Исходный код ошибки из бинарной телеметрии |
| состояние вывода | Состояние контакта (0/1) |
| отстыковка | Флаг отстыковки (0/1) |
| состояние камеры | Состояние камеры |
Пульт дистанционного управления газонокосилкой
| Состояние | Описание |
|---|---|
| начать-косить | Начать кошение (кнопка) |
| остановить косить | Остановить кошение (кнопка) |
| пауза-кошение | Приостановить кошение (кнопка) |
| стартовый заряд | Вернуться на док-станцию (кнопка) |
| start-mow-ext | Запуск пользовательской стрижки (очистка зон/сегментов с заданными параметрами) |
| ясное предупреждение | Сбросить состояние предупреждения/ошибки (кнопка) |
| избегание препятствий | Включение/выключение функции обхода препятствий |
| обнаружение ИИ | Включение/выключение обнаружения ИИ |
| блокировка от детей | Включение/выключение блокировки от детей |
| dnd-enable | Не беспокоить (вкл/выкл) |
| dnd-start / dnd-end | Диапазон времени ДНД |
| расписание | график кошения |
| установленная защита от дождя | Настройте защиту от дождя:{"value":1,"time":8,"sen":0} или{"value":0} |
| set-frost-protect | Настройка защиты от замерзания: 0 = выключено, 1 = включено |
| установить низкую скорость | Установите низкую скорость в ночное время:{"value":1,"time":[1200,480]} или{"value":0} |
| set-dnd | Установите режим «Не беспокоить»:{"value":1,"time":[1200,480]} или{"value":0} |
| set-child-lock | Установить блокировку от детей: 0 = выключено, 1 = включено |
| установить громкость | Регулировка громкости: 0-100 |
| set-ai-obstacle | Настройка системы предотвращения столкновений с препятствиями: 0 = выключено, 1 = включено. |
| установить противоугонный | Настройка защиты от кражи: 0 = выключено, 1 = включено |
| установить фару | Настроить фару:{"value":1,"time":[480,1200],"light":[1,1,1,1]} |
| set-path-display | Настройка отображения пути: 0 = выключено, 1 = включено |
| защита от засорения травы | Настройка защиты газона: 0 = выключено, 1 = включено |
| сброс расходных материалов | Сбросить расходные материалы:{"value":[0,brush,robot]} |
| найти-робота | Найти робота (воспроизвести звук, нажать кнопку) |
| блок-робот | Заблокировать робота (кнопка) |
| fetchMap | Получить карту с устройства (кнопка) |
| generate-3dmap | Создать 3D-карту LIDAR (кнопка) |
| пользовательская команда | Отправьте пользовательскую команду MIoT |
| set-collision-avoidance | Настройка системы предотвращения столкновений (AutoSwitch): 0 = выключено, 1 = включено |
| установить заполняющий свет | Настройка подсветки (автоматическое переключение): 0 = выключено, 1 = включено |
| set-clean-genius | Настройка CleanGenius (автоматическое переключение): 0 = Выкл., 1 = Обычная, 2 = Глубокая |
| set-cleaning-route | Задать маршрут очистки (автоматическое переключение): 1=Стандартный, 2=Интенсивный, 3=Глубокий, 4=Быстрый |
| установить автоматическую зарядку | Настройка автоматической зарядки (AutoSwitch): 0 = выключено, 1 = включено |
| установить высоту среза | Установите высоту среза в мм (PRE) |
| set-mow-mode | Установить режим кошения (PRE): 0 = Стандартный, 1 = Эффективный |
| скашивание краев | Настройка режима скашивания краев (PRE): 0 = выключено, 1 = включено. |
| обнаружение края установки | Настройка обнаружения границ (PRE): 0 = выключено, 1 = включено |
| установить-направление-изменение | Настройка изменения направления (PRE): 0 = авто, 1 = выключено |
| косить всю | Скосить все участки (кнопка, o=100) |
| зона скашивания | Скосить в отдельных зонах — CSV"1,3" или JSON"[1,3]" (o=102) |
| план кошения | Начать кошение согласно сохраненному плану (кнопка, o=104) |
| сканирование препятствий для кошения | Забег с распознаванием препятствий (кнопка, o=105) |
| край газонокосилки | Контур скашивания: JSON{"edge":[[x,y],...]} (o=101) |
| место для кошения | Область скашивания: JSON{"area":{...}} (o=103) |
| карта изменений скашивания | Переключить активную карту (число, индекс от 0, o=200) |
Покос в определенных зонах
Каждая зона скашивания, определенная на карте, отображается как отдельный канал в рамкахdreame.0.<did>.mower.map.slot<X>.zone<zoneId> Откройте обозреватель объектов ioBroker, перейдите к своей газонокосилке, а затем кmower.map и вы увидите одинslot0 ,slot1 ... для каждой сохраненной карты. Каждый слот содержит однуzone<N> канал на каждую зону скашивания — напримерslot0.zone1 ,slot0.zone3 Внутри каждой зоны вы найдетеname (как показано в приложении),area (м²),time , иpath .
Числовая часть послеzone это идентификатор зоны, в которую вы записываете данные.remote.mow-zone Итак, если дерево выглядит так:
dreame.0.<did>.mower.map.slot0.zone1     name = "Front lawn"
dreame.0.<did>.mower.map.slot0.zone3     name = "Back lawn"
dreame.0.<did>.mower.map.slot0.zone5     name = "Side strip"
затем:
Однозонная стрижка: "Передний газон":
dreame.0.<did>.remote.mow-zone = "1"
Несколько зон — стрижка газона: "Передний газон" + "Задний газон" + "Боковая полоса":
dreame.0.<did>.remote.mow-zone = "1,3,5"
Формат JSON тоже работает — это удобно при использовании Blockly или JavaScript-скриптов:
dreame.0.<did>.remote.mow-zone = "[1,3,5]"
Пример использования Blockly / JavaScript-адаптера:
setState('dreame.0.' + did + '.remote.mow-zone', '1,3', false);
Газонокосилка обрабатывает список, начинает косить выбранные зоны и возвращается на станцию по завершении работы. Чтобы остановить работу во время движения, нажмите кнопку.stop-mow (o=2) илиpause-mow (o=4). Сначала переключение карт (mow-change-map ) требуется, если целевые зоны находятся на другой карте — в противном случае идентификаторы зон не будут разрешены.
Переключение активной карты
Если у газонокосилки несколько карт, выберите активную карту перед записью идентификаторов зон:
dreame.0.<did>.remote.mow-change-map = 0   // first map
dreame.0.<did>.remote.mow-change-map = 1   // second map
Быстрые способы стрижки газонокосилки
Сокращения определяются по свойству 4-48 (имена, закодированные в base64). Каждому сокращению присваивается свой собственный канал.deviceId.shortcuts.{id} :
| Состояние | Описание |
|---|---|
| имя | Расшифрованное название ярлыка |
| бег | Запущен ли в данный момент ярлык |
| начинать | Кнопка для запуска ярлыка |
История газонокосилок
История уборки загружается из облачного API (последние 20 сеансов кошения).
| Состояние | Описание |
|---|---|
| дата последнего скашивания | Дата последнего сеанса кошения. |
| продолжительность последнего скашивания | Продолжительность последнего сеанса (мин) |
| зона последней стрижки | Площадь, скошенная за последний сеанс (м²) |
| последняя завершенная стрижка | Успешно ли завершилась последняя сессия? |
| история-json | JSON-массив последних 20 сессий |
Схема газонокосилки
Данные карты получаются через API Dreame iotuserdata (а не через MQTT, как у пылесосов).
| Состояние | Описание |
|---|---|
| mapImage | Карта отображается в формате PNG (URL-адрес данных base64). |
| slot0.zone_X | Данные по зонам (название, площадь, время кошения) |
| mowingPath | Исходные координаты траектории скашивания |
| настройки | Настройки кошения для каждой зоны |
| расписание | график покоса |
| 3dmap-url | Ссылка для скачивания 3D-карты LIDAR (предварительно подписана) |
| 3dmap-progress | Ход генерации 3D-карты (0-100%) |
Опрос карты: Карта загружается при запуске адаптера и черезfetchMap Кнопка. Во время активной стрижки (статус 1, 3, 5, 11) карта автоматически опрашивается каждые 30 секунд для отслеживания траектории стрижки.
Отображение карты: Требуется дополнительный модуль.canvas Пакет npm. На карте показаны зоны (зеленый цвет), контуры (белые линии), траектория скашивания (желтый цвет), запрещенные зоны (красный цвет) и препятствия (красные круги).
3D-карта LIDAR: Нажмитеgenerate-3dmap Для запуска сканирования и загрузки трехмерной карты облака точек газонокосилкой. Загруженный файл представляет собой файл PCD (Point Cloud Data), который можно просмотреть с помощью таких инструментов, как CloudCompare или MeshLab. Прогресс отслеживается в3dmap-progress После завершения процесса предварительно подписанная ссылка для скачивания записывается в файл.3dmap-url Этот URL-адрес является временным и истекает через несколько часов.
Пользовательские команды для газонокосилки
С помощьюdreame.0.XXXXXX.remote.customCommand :
{
  "siid": 5,
  "aiid": 9,
  "in": [{ "order": 4, "region": [1], "type": "order" }]
}
Известные ограничения
Дерево объектов заполняется постепенно (ленивое создание состояний). Состояния появляются только после того, как устройство хотя бы раз сообщит о соответствующем свойстве. После чистой установки или перезагрузки адаптера дерево может выглядеть неполным в течение нескольких минут — это ожидаемое поведение.
L40s Pro Ultra и аналогичные устройства: некоторые состояния появляются только после активного использования. Свойства в группе SIID 4 (cleaning-mode 4-23,suction-level 4-4,water-volume 4-5) и SIID 28 (wetness-level Состояния 28-1) могут передаваться устройством только после активного сеанса очистки, а не во время простоя при опросе. Эти состояния не появятся до тех пор, пока не завершится хотя бы один цикл очистки после установки или перезапуска адаптера.
cleaning-modeНа некоторых устройствах, включая L40s Pro Ultra, в версиях до 0.3.18 могли отображаться необработанные составные значения (например, 5120, 5121, 5122) вместо задокументированного диапазона 0–3. Это было вызвано тем, что адаптер не декодировал составное значение, объединяющее режим, площадь и влажность в одно целое число. Начиная с версии 0.3.18, декодирование выполняется корректно. Если после обновления вы по-прежнему видите необработанные значения выше 1000, пожалуйста, создайте заявку с указанием вашей модели и наблюдаемого необработанного значения.
Переводы
Названия и описания штатов доступны на 11 языках: английском, немецком, русском, португальском, голландском, французском, итальянском, испанском, польском, украинском и китайском (упрощенном).
lib/i18n/en.json является авторитетным источником. Все остальные языки создаются на его основе посредствомnpm run translate Исправления к переводам на другие языки следует направлять в виде запросов на исправление (PR) в соответствии с соответствующими требованиями.lib/i18n/<lang>.json файл.
Кредиты
- TA2k — владелец репозитория и автор оригинального адаптера.
- RicardoHipp — оригинальный инструмент для отображения карт, на основе которого создан этот виджет (лицензия MIT).
- Sefina-DS (Дэвид) — соавтор, переработка виджета, тестирование в реальных условиях.
- Сообщество — krobipd, flapman, volvodani и все остальные, кто сообщает о проблемах и тестирует устройства.
Changelog
0.4.7 (2026-09-06)
- New tap-to-sequence widget for custom cleaning order directly on the map with room badges, plus a fresh-water/detergent widget for L20 Ultra. Fix Issue #126: clean-water-tank-status bit-mask handling and derived Boolean states for r2253* (L20 Ultra) models. Fix Issue #119: correct mop-pad status on Dreame X60 Pro Ultra Complete (r6001a) via a new model-override layer — removes the dead mop-in-station property, renames the mop-handling pulse, and remaps SIID 4 PIID 6 to actual mop-pad presence on r6001*. Adds status codes 116/117/121/122 (Installing mop, Removing mop, Entering dock, Exiting dock) globally for all vacuum models. Thanks to @SilentM1978 for the detailed live traces that made the r6001a fix possible.
0.4.6 (2026-08-29)
- Attempted fix for issue #124 layer 4 (missing pixel raster on r2253c/r2253w): map background, walls, and room fills were not rendered even though overlays and metadata came through correctly. Adds a fallback to combined_pixel_type when the base pixel raster is empty (matching Home Assistant's renderer), and introduces permanent [MERGE-DEBUG] info-level logging (dimensions, pixel counts, wall/segment counts) so this failure mode is instantly diagnosable if it returns. Models whose base raster is already populated (e.g. r9419h) are unchanged. Thanks to luckyheiko for the pinpoint analysis.
0.4.5 (2026-08-28)
- Fix for issue #124 (Layer 3): map rendering could crash on the frontend when the device reported detected carpets with an invalid polygon field (null or malformed). Adds a filter in lib/mapMerge.js so invalid carpets never reach the frontend, a defensive guard in the carpet drawing routine in www/js/karte/merger.js, and a generic try/catch around overlay drawing so a single bad overlay never breaks the whole map rendering. The unreferenced legacy widget page www/legacy.html, which carried the same bug, is removed. Combined with 0.4.3 (comma-truncation) and 0.4.4 (AES decryption), this closes the full end-to-end map path for r2253c/r2253w. Thanks to luckyheiko for identifying the root cause and proposing the fix approach.
0.4.4 (2026-08-28)
- Fix for issue #124 (Layer 2): map payload for r2253c, r2253w and similar newer Dreame models is AES-256-CBC encrypted; the adapter now derives the AES key from the object_name comma suffix (SHA256, first 32 hex chars as UTF-8), uses a model-specific IV, and decrypts the payload before zlib inflation. Combined with the 0.4.3 comma-truncation fix, this closes the full end-to-end map download path for r2253 models. Also fixes a long-standing bug in lib/dreame.js where the persistent MAP_LIST path used an empty IV instead of the model-specific one. Models without a comma suffix in the object_name (e.g. r9419h/L40s) are unchanged. Thanks to luckyheiko and ralfheitz for the diagnostic logs.
0.4.3 (2026-08-28)
- Fix for issue #124 (HTTP 404 on map download for r2253c, r2253w and similar newer Dreame models where the Dreame backend returns an object_name with a comma suffix that the OSS storage does not resolve): the adapter now transparently retries with the object_name truncated at the first comma. Models without a comma in the object_name (e.g. r9419h/L40s) are unchanged. Diagnostic [MAP-DIAG] logging from 0.4.2 remains but only fires when the fallback also fails; new [MAP-DIAG-2] captures the retry outcome for future analysis.
0.4.2 (2026-08-27)
- Diagnostic release for issue #124 (HTTP 404 on r2253c/L20 Ultra map download): adds temporary [MAP-DIAG] logging on HTTP errors during fresh map downloads (model, did, object_name, download_url, HTTP status, timing, content-type, response body head) to distinguish race, region and object-name-format hypotheses. No functional changes; fallback to persistent MAP_LIST map unchanged. Diagnostic will be reverted in 0.4.3 together with the actual fix.
0.4.1 (2026-08-03)
- Added Schedules: schedules created in the Dreame app are now parsed into
schedule.<id>.*states (time, weekdays, type, enabled toggle, per-room or whole-floor settings with translated room names and enum values, linked shortcut for shortcut-type schedules). See Schedules. - Widget: added a Schedules panel/button showing all schedules in a table with an on/off switch each; schedules pointing at a deleted shortcut show a locked switch instead of silently failing.
- Widget: added a Shortcuts panel — one tile per app shortcut, tap to start it directly.
- Fixed app shortcuts being unavailable on vacuums (previously mower-only); shortcut channels are now rebuilt on adapter restart and cleaned up when deleted in the app.
- Widget: full German/English translation of every panel (Cleaning, Shortcuts, Schedules, Station, Maintenance, Water & Mop, Statistics, Kopf/Fehler status and error text), following the ioBroker system language.
- Widget: individual rows/tiles within a panel can now be hidden, not just whole panels (e.g. hide suction level or moisture on the Cleaning panel).
- Widget: menu width control changed from a slider (which visibly drifted under the pointer while dragging) to a number field with −/+ buttons, matching the existing UI zoom control.
- Widget: fixed a label/input association bug where clicking the "UI zoom"/"Menu width" caption activated the adjacent minus button instead of focusing the field (#104, thanks RicardoHipp).
- Widget: the cleaning-mode tile is no longer locked as soon as any room is selected — testing showed the robot does honour the globally set mode for room cleaning except for the combined vacuum+mop mode (#103, thanks RicardoHipp).
- Widget: removed the unused, never-wired-up Mopp panel placeholder;
configVersionbumped 5→6 to clean up any leftoverpanels.moppconfig entry. - Retyped six MIoT settings from
booleantonumber(auto-dust-collecting, auto-lds-coverage, clean-carpets-first, silent-drying, hair-compression, mopping-with-detergent) — devices reporting a value outside 0/1 had those silently rejected before. Thanks to krobipd for the analysis. - Fixed several
map.*states logging "has no existing object" on first creation (missingawaitbefore the object was created). - Named 13 previously raw/unnamed status datapoints (mop pad and dirty water tank consumables, firmware/MCU version, cleaning-related flags, camera light, current city, cleaning mode) after cross-checking them against another adapter on the same hardware. Thanks to krobipd.
- Decoded
status.error(previously a raw numeric code) into readable, translated text for 98 error codes, cross-checked against two independent sources. Thanks to krobipd. - Added a fallback so
status.state/status.battery-levelstill populate on models whose regular status poll omits them (e.g. Aqua10 Ultra / r95475). Thanks to krobipd. - Added
remote.go-to-point(x/y/use-current-position/start): send the robot to a stored map coordinate to look around, without cleaning on the way. Thanks to krobipd. - Added per-device
info.onlinereachability state with one log line per online/offline transition, replacing silent timeout logging. - Bumped
pako(map data compression) from 2.x to 3.x.
0.4.0 (2026-07-31)
- Modular widget rebuild: customizable appearance (light/dark/main-color/custom themes), configurable panels, kiosk mode with URL-based configuration sharing, robot switcher for multi-device setups.
0.3.26 (2026-07-20)
- Fixed stream-status (siid 10001 piid 1) type warning: the value is a streaming-session object, not a number - state declaration corrected to type string / role json, matching the convention used for dnd-task, task-info and zone-status (#82). The boolean type mismatch reported by flapman on remote.auto-dust-collecting, mopping-with-detergent, hair-compression, silent-drying, auto-lds-coverage and clean-carpets-first is already covered by the boolean coercion added in 0.3.25 - please update. Thanks to krobipd for reporting the exact device payload and preparing the fix.
0.3.25 (2026-07-20)
- Fixed room-specific cleaning settings being written to the wrong room (cleanset used RoomOrder instead of the real room id) (#95). Fixed boolean switches being rejected by the device - values are now sent as 1/0 (#94). Fixed adapter reboot loop on devices without a generated map, e.g. MOVA Z70 (#83). Fixed multi-room cleaning only cleaning the first selected room on 5th gen devices. Fixed swapped cleaning modes (vacuum/vacuum+mop) on devices with liftable mop pads. Fixed stream-status type warning (#82). German translation: renamed dining hall segment from Speisesaal to Esszimmer. Thanks to RicardoHipp for reporting and analyzing several of these issues.
0.3.24 (2026-07-01)
- Fixed custom room cleaning bug where switching active-map without touching a checkbox left customCommand holding room IDs from the previously selected map, causing the robot to clean the wrong room (room segment IDs are not unique across maps). customCommand is now rebuilt automatically whenever active-map changes, and is recomputed fresh from the active map's checkboxes immediately before every start as a final safeguard. Start is now aborted with a warning if no room is selected for the active map.
License
MIT License
Copyright (c) 2024-2026 TA2k tombox2020@gmail.com
Permission is hereby granted, free of charge, to any person obtaining a copy of this software and associated documentation files (the "Software"), to deal in the Software without restriction, including without limitation the rights to use, copy, modify, merge, publish, distribute, sublicense, and/or sell copies of the Software, and to permit persons to whom the Software is furnished to do so, subject to the following conditions:
The above copyright notice and this permission notice shall be included in all copies or substantial portions of the Software.
THE SOFTWARE IS PROVIDED "AS IS", WITHOUT WARRANTY OF ANY KIND, EXPRESS OR IMPLIED, INCLUDING BUT NOT LIMITED TO THE WARRANTIES OF MERCHANTABILITY, FITNESS FOR A PARTICULAR PURPOSE AND NONINFRINGEMENT. IN NO EVENT SHALL THE AUTHORS OR COPYRIGHT HOLDERS BE LIABLE FOR ANY CLAIM, DAMAGES OR OTHER LIABILITY, WHETHER IN AN ACTION OF CONTRACT, TORT OR OTHERWISE, ARISING FROM, OUT OF OR IN CONNECTION WITH THE SOFTWARE OR THE USE OR OTHER DEALINGS IN THE SOFTWARE.